Курс BeeFC: содержание уровня «Полётный контроллер» … ↩ L2
 mod. Пятница, 16 октября 2026 07:36 . См. 10
BeeFC · Полётный контроллер на STM32 своими руками · Уровень «Полётный контроллер»
На втором уровне курса прошивка BeeFC получает полный контур стабилизации: инерциальный датчик, фильтры, определение ориентации, регуляторы, микшер и цифровое управление двигателями. Уровень завершается стабилизацией аппарата в кардановом подвесе.
Уровень рассчитан на слушателей, которые прошли уровень «Старт» или выполнили входной проект: в их репозитории есть BeeFC версии 0.9 с планировщиком, консолью, выходом на двигатель и измерением напряжения батареи.
Содержание
1. Об уровне
Продолжительность уровня — 54 часа, из них 16 часов теории и 38 часов практики. За это время прошивка BeeFC проходит путь от чтения первого измерения инерциального датчика до стабилизации аппарата по трём осям.
| Этап | Уроки | Что появляется в BeeFC |
|---|---|---|
| измерение | P1–P3 | драйвер датчика, калибровка, цифровые фильтры |
| оценка ориентации | P4 | углы крена, тангажа и рыскания |
| связь и двигатели | P5–P7 | приём команд с аппаратуры управления, протокол DShot, модель винтомоторной группы |
| управление | P8–P10 | ПИД-регулятор, стабилизация на стенде «Качели», микшер |
| надёжность | P11–P12 | разблокировка двигателей, аварийный режим, параметры, бортовой журнал |
| итог | P13 | стабилизация в кардановом подвесе, BeeFC версии 1.0 |
2. Уроки уровня «Полётный контроллер»
| Урок | Тема | Теория (часы) | Практика (часы) | Результат |
|---|---|---|---|---|
| P1 | Интерфейс SPI и драйвер инерциального датчика ICM-42688-P | 1 | 3 | драйвер ICM-42688-P, чтение по сигналу готовности данных |
| P2 | Калибровка датчиков и выравнивание осей | 1 | 2 | калибровка гироскопа и акселерометра, выравнивание платы |
| P3 | Цифровые фильтры и вибрации | 1,5 | 2,5 | фильтры второго порядка, спектр вибраций, цепочка фильтров гироскопа |
| P4 | Определение ориентации: углы Эйлера и кватернионы | 2 | 3 | оценка ориентации фильтром Махони с ошибкой меньше одного градуса |
| P5 | Приём команд управления: протокол CRSF и система ExpressLRS | 1 | 3 | приём каналов по протоколу CRSF, обнаружение потери связи и телеметрия батареи |
| P6 | Протокол DShot: цифровое управление двигателями | 1,5 | 3,5 | управление двигателем по протоколу DShot600 и команды регулятору |
| P7 | Тяговый стенд: модель винтомоторной группы | 1 | 3 | модель винтомоторной группы по данным стенда и линеаризация тяги |
| P8 | Основы теории автоматического управления и ПИД-регулятор | 2 | 3 | ПИД-регулятор угловой скорости, проверенный в модели BeeSim |
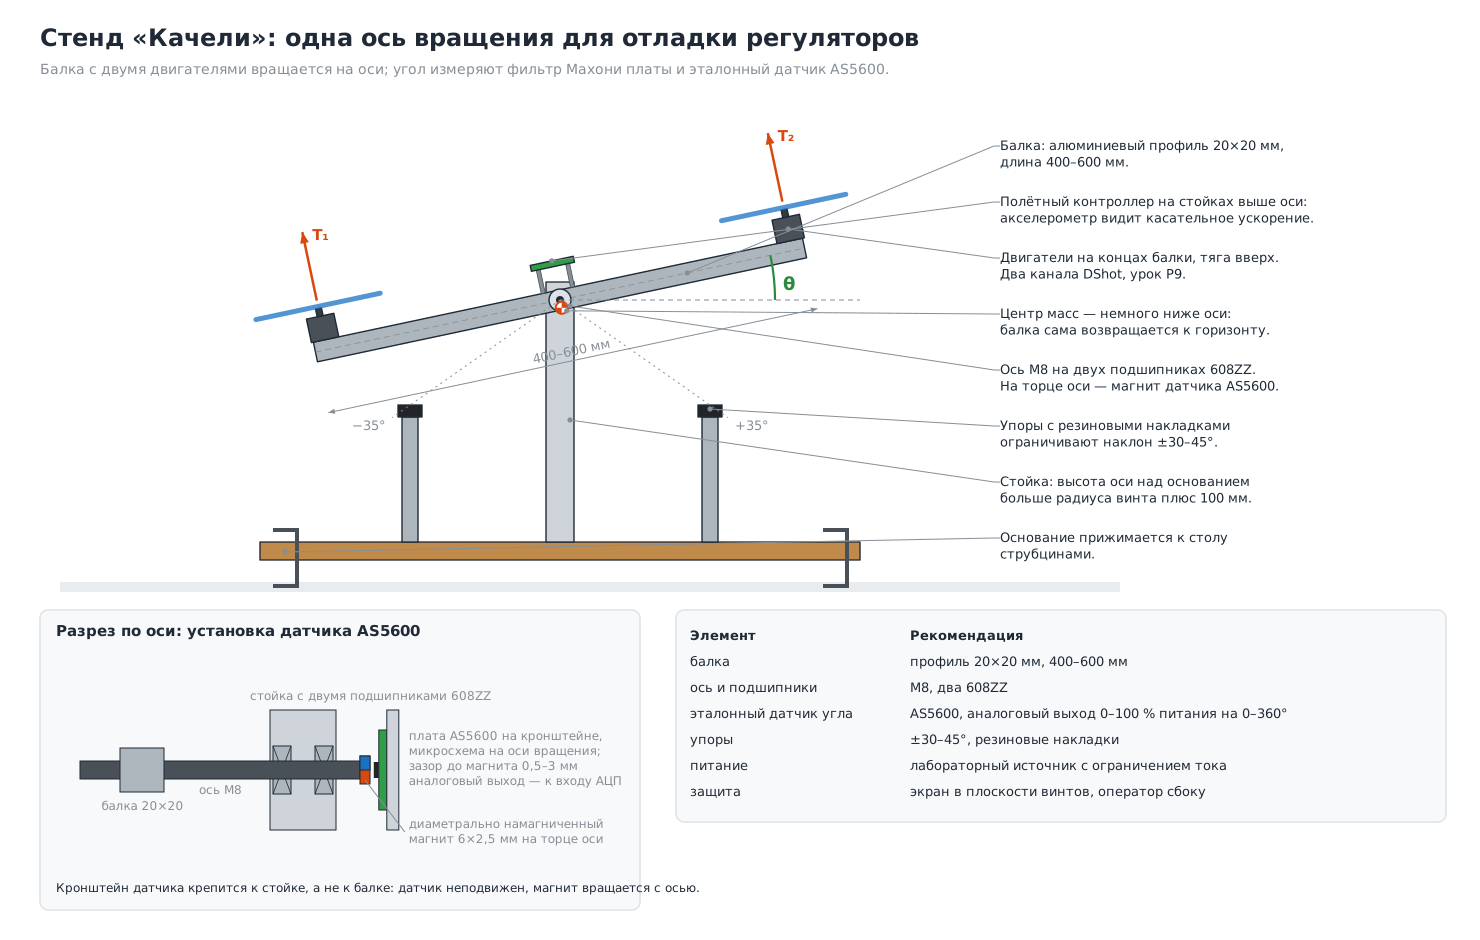
| P9 | Стенд «Качели»: стабилизация по одной оси | 1 | 4 | Балка стенда «Качели» удерживает горизонталь и отрабатывает ступени угла |
| P10 | Микшер: распределение управления по двигателям | 1 | 2 | Микшер схемы Quad-X, проверенный таблицей случаев и моделью подвеса |
| P11 | Безопасность: разблокировка двигателей, аварийный режим и состояния системы | 1 | 2 | Разблокировка двигателей, аварийный режим и полётный цикл BeeFC |
| P12 | Параметры и бортовой журнал | 1 | 3 | Параметры во флеш-памяти и бортовой журнал полёта BeeFC |
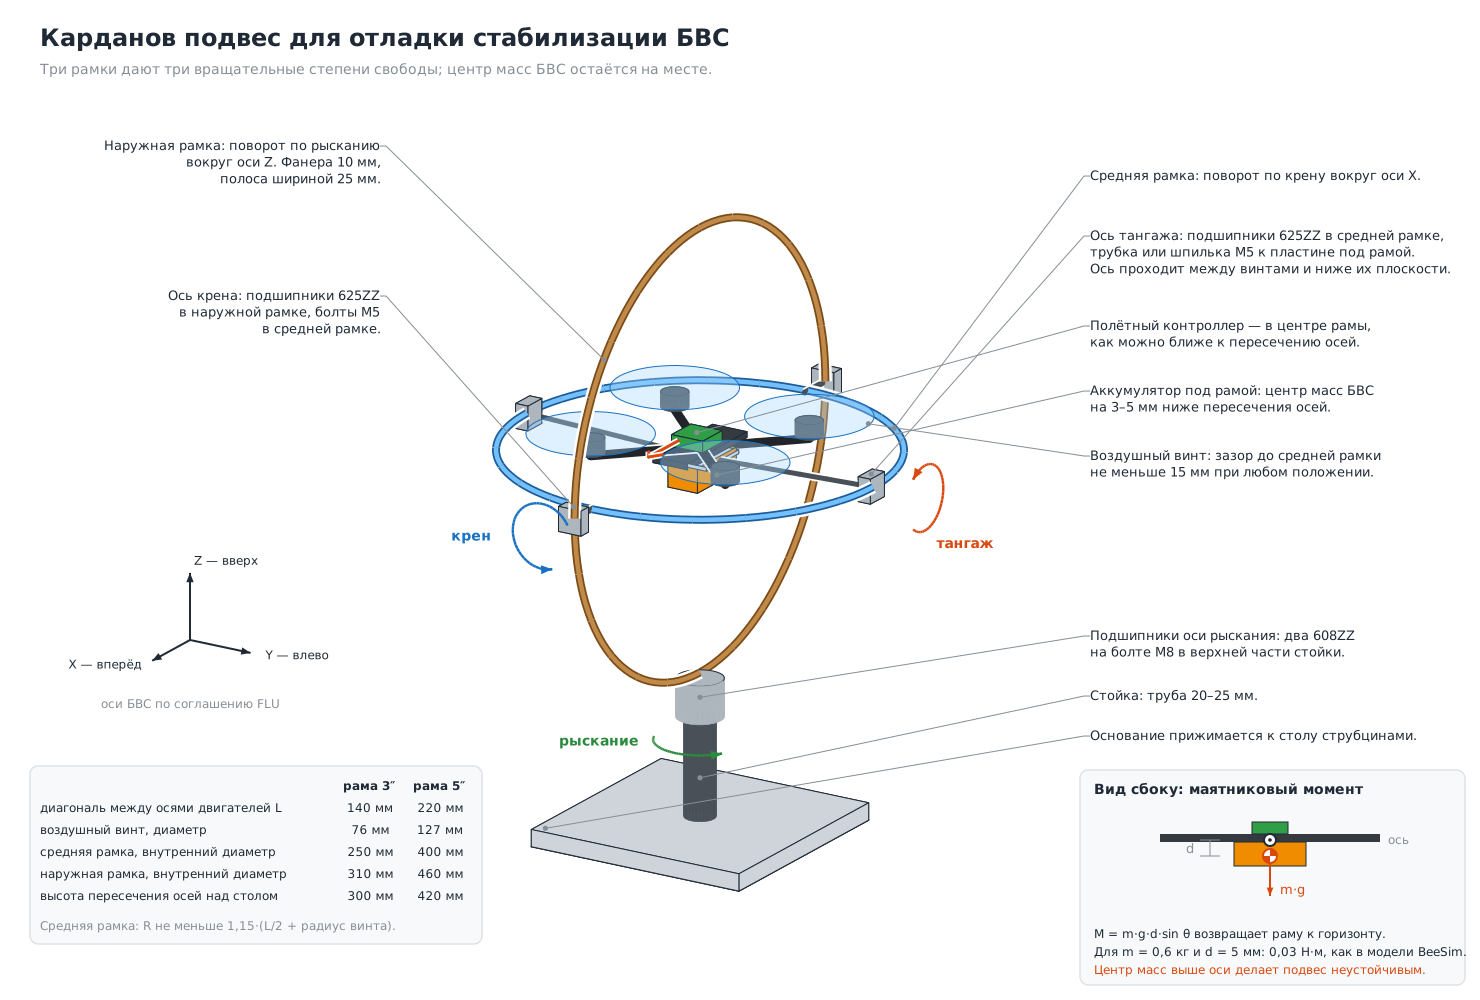
| P13 | Итоговая работа уровня «Полётный контроллер»: карданов подвес | 1 | 4 | BeeFC 1.0: стабилизация по трём осям на кардановом подвесе с отчётом по журналу |
Ответы на контрольные вопросы собраны в отдельной статье в конце уровня.
↑ К оглавлению3. Что понадобится
Ко всему оборудованию уровня «Старт» добавляются стенды и датчики.
| Оборудование | Назначение | Уроки |
|---|---|---|
| учебная плата с датчиком ICM-42688-P | основная аппаратная часть | P1–P13 |
| приёмник ExpressLRS и аппаратура управления | приём команд по протоколу CRSF | P5, P9–P13 |
| регулятор с поддержкой протокола DShot | цифровое управление двигателями | P6–P13 |
| стенд «Качели» с магнитным датчиком угла AS5600 | стабилизация по одной оси, эталон угла | P2, P4, P9 |
| карданов подвес | стабилизация по трём осям | P10, P11, P13 |
| тяговый стенд из урока S10 | модель винтомоторной группы, вибрации | P3, P6, P7 |
Схемы стендов приведены ниже; подробное описание сборки дано в уроках S10, P9 и P10.

4. Как проверяется работа
На этом уровне к модульным тестам добавляется программная модель стенда. Ядро BeeFC собирается для компьютера и работает в замкнутом контуре с моделью: модель вычисляет движение стенда, BeeFC получает от неё показания датчиков и возвращает команды двигателям. Служба автоматической проверки оценивает перерегулирование, время установления и ошибку угла.
Задания на настоящих стендах подтверждаются журналом полёта, записанным BeeFC. Журнал подписывается уникальным номером микроконтроллера, поэтому его нельзя заменить журналом с чужой платы.
Проверено: 13.10.2026
↑ К оглавлению- мод. : Пятница, 16 октября 2026