Курс BeeFC: содержание уровня «Автопилот» … ↩ L3
 mod. Пятница, 16 октября 2026 07:36 . См. 8
BeeFC · Полётный контроллер на STM32 своими руками · Уровень «Автопилот»
На третьем уровне курса BeeFC переходит от стабилизации к автономности: связь с наземной станцией по протоколу MAVLink, определение и удержание высоты, спутниковая навигация, оценка состояния и полёт по маршруту в программной модели. Параллельно слушатель осваивает программную имитацию ArduPilot и сценарии на языке Lua. Уровень завершается дипломным проектом.
Уровень рассчитан на слушателей, которые прошли уровень «Полётный контроллер»: в их репозитории есть BeeFC версии 1.0 с полётным циклом, автоматом разблокировки двигателей, параметрами во флеш-памяти и бортовым журналом полёта.
Содержание
1. Об уровне
Продолжительность уровня — 40 часов, из них 12 часов теории и 28 часов практики. За это время BeeFC превращается из стабилизатора в автопилот: аппарат виден на наземной станции, знает свою высоту и положение и выполняет полётное задание в программной модели.
| Этап | Уроки | Что появляется в BeeFC |
|---|---|---|
| связь | A1 | протокол MAVLink, параметры и команды с наземной станции |
| высота | A2–A3 | барометр, оценка высоты и вертикальной скорости, удержание высоты |
| навигация | A4–A6 | приёмник спутниковой навигации, фильтр Калмана, удержание точки и полёт по маршруту |
| большие прошивки | A7–A9 | программная имитация ArduPilot, сценарии на языке Lua, архитектура PX4 и ArduPilot |
| итог | A10 | дипломный проект, BeeFC версии 2.0 |
2. Уроки уровня «Автопилот»
| Урок | Тема | Теория (часы) | Практика (часы) | Результат |
|---|---|---|---|---|
| A1 | Протокол MAVLink: подключение BeeFC к QGroundControl | 1 | 3 | BeeFC отвечает наземной станции по протоколу MAVLink |
| A2 | Барометр и определение высоты | 1 | 3 | BeeFC определяет высоту и вертикальную скорость |
| A3 | Удержание высоты | 1,5 | 2,5 | BeeFC держит высоту в программной имитации |
| A4 | Спутниковая навигация: протокол UBX, системы координат и помехи | 1,5 | 2,5 | BeeFC принимает и проверяет решение GNSS |
| A5 | Оценка состояния: фильтр Калмана | 2 | 2 | BeeFC оценивает положение фильтром Калмана |
| A6 | Навигация: удержание точки и полёт по маршруту | 1,5 | 3,5 | BeeFC выполняет полётное задание в программной имитации |
| A7 | Программная имитация ArduPilot (SITL) | 1 | 2 | Одно полётное задание выполнено в BeeFC и ArduPilot, результаты сравнены |
| A8 | Сценарии на языке Lua в ArduPilot | 1 | 3 | Сценарий Lua облетает квадрат в программной имитации ArduPilot |
| A9 | Архитектура крупных полётных прошивок и перенос на аппаратную часть | 1 | 2 | INAV и ArduPilot работают на учебной плате, их настройки проверены по дампу |
| A10 | Дипломный проект | 0,5 | 4,5 | Дипломный проект защищён, автоматическая проверка зелёная |
Ответы на контрольные вопросы собраны в отдельной статье в конце уровня.
↑ К оглавлению3. Что понадобится
К оборудованию уровней «Старт» и «Полётный контроллер» добавляются программы для компьютера и, по желанию, приёмник спутниковой навигации.
| Оборудование и программы | Назначение | Уроки |
|---|---|---|
| учебная плата с барометром | основная аппаратная часть | A1, A2, A4, A9 |
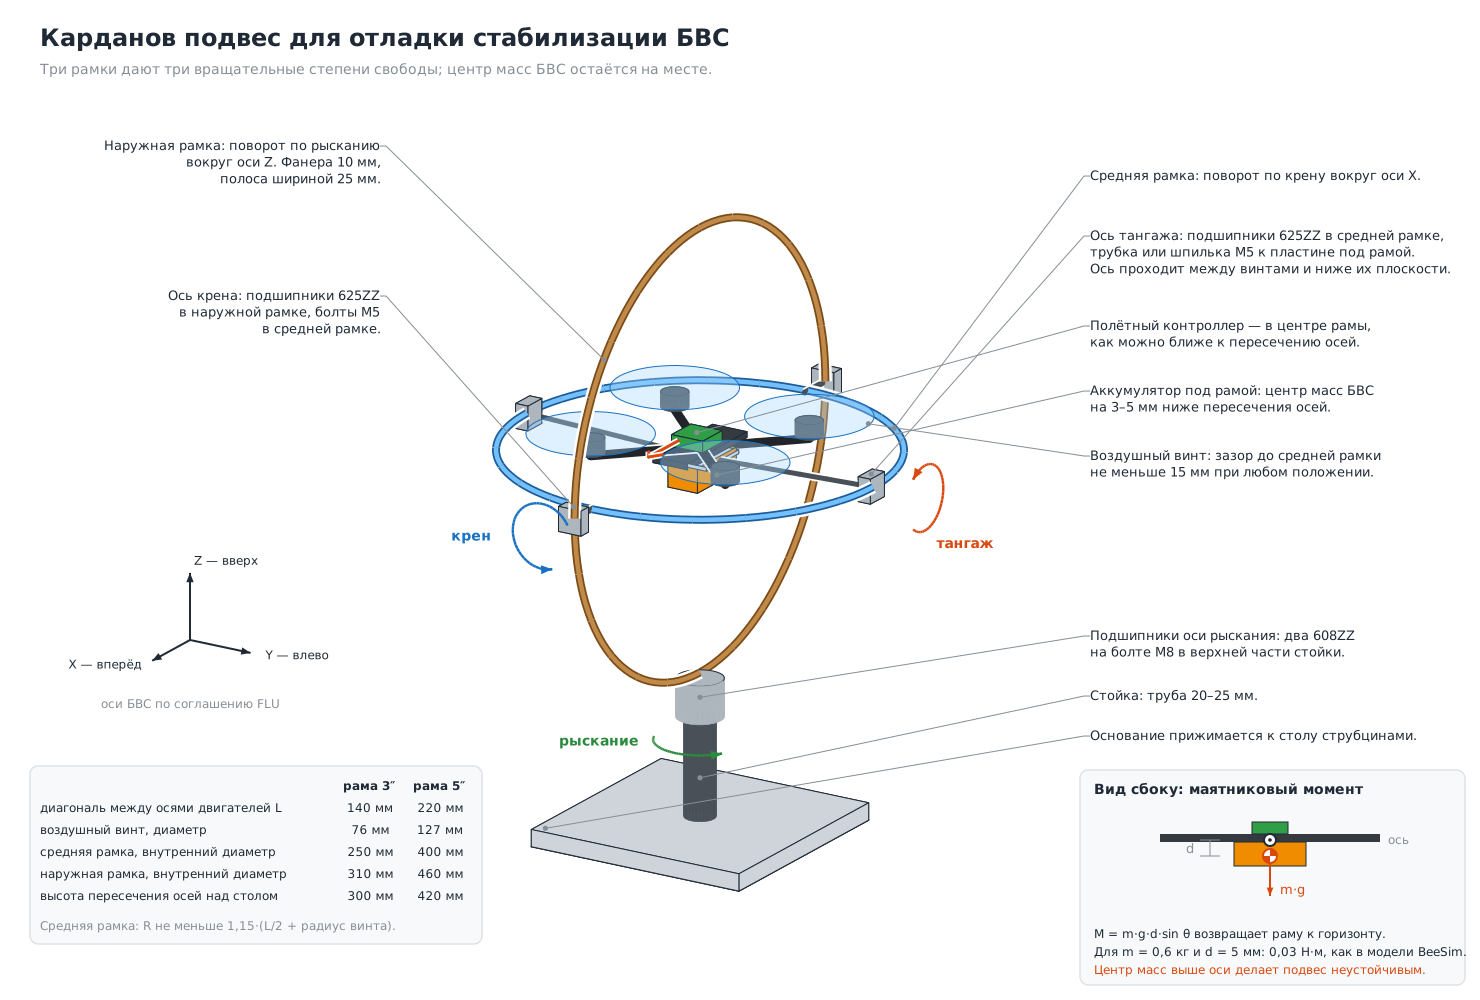
| карданов подвес из урока P10 | проверка индикатора положения и разблокировки по команде станции | A1 |
| наземная станция QGroundControl | телеметрия, параметры, полётные задания | A1, A6, A7 |
| язык Python с библиотекой pymavlink | автоматическая проверка протокола | A1, A6, A7 |
| программная имитация ArduPilot на компьютере с Linux | сравнение BeeFC с промышленной прошивкой, сценарии Lua | A7, A8 |
| приёмник спутниковой навигации с протоколом UBX | по желанию: проверка разбора на настоящих данных | A4 |
4. Как проверяется работа
К модульным тестам и модели стенда добавляются сценарии, которые разговаривают с BeeFC по протоколу MAVLink так же, как наземная станция. Программная модель BeeFC запускается на компьютере, сценарий на языке Python подключается к ней по сети, загружает параметры и полётные задания, отдаёт команды и сверяет ответы. Протокол проверяется независимой реализацией, а не только тестами автора кода.
Задания на учебной плате подтверждаются выводом консоли и журналом полёта, как на уровне «Полётный контроллер». Дипломный проект защищается кодом, тестами, журналом полёта или видеозаписью опыта на стенде и отчётом.
Проверено: 13.10.2026
↑ К оглавлению- мод. : Пятница, 16 октября 2026