Фейлсейф / Failsafe … ↩ 10.13 m4
mod. Четверг, 08 октября 2026 14:54 . См. 73
Betaflight без GUI · Урок 10 из 13 · Модуль 4. Моторы и безопасность
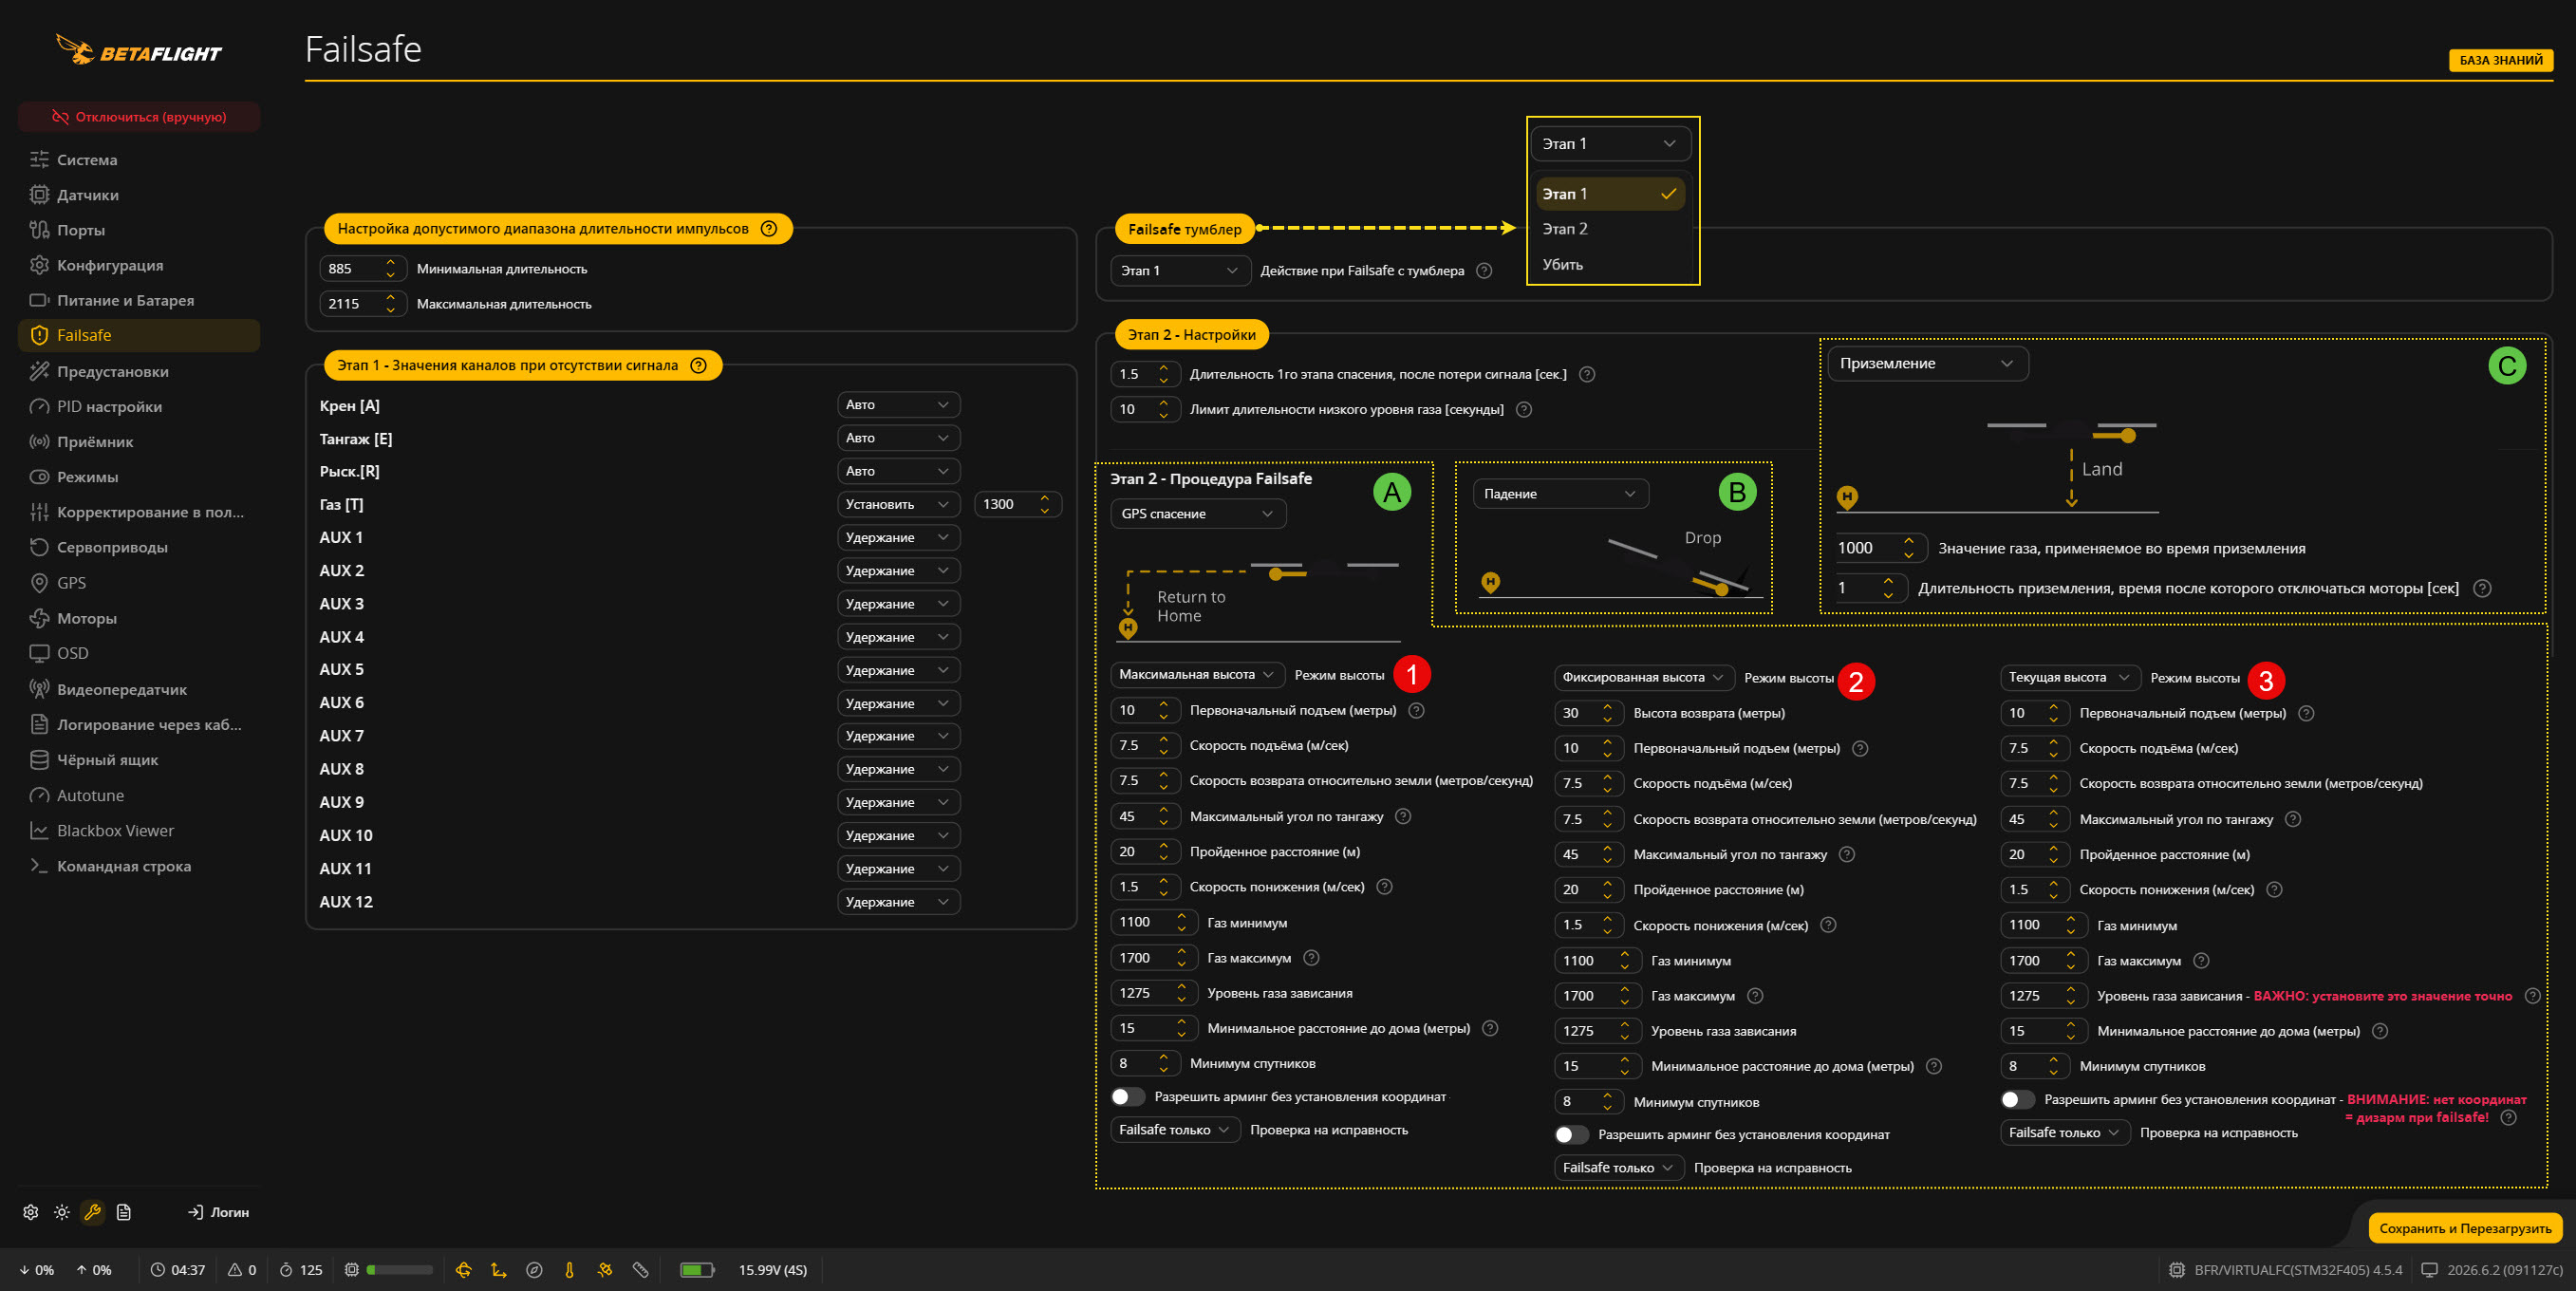
Failsafe в CLI Betaflight 4.5.4: пороги RC, Stage 1 (rxfail), процедура Stage 2, тумблер FAILSAFE и параметры GPS Rescue на скрине.
Фейлсейф может немедленно остановить моторы, выполнить ограниченное приземление или попытаться запустить GPS Rescue. Скрин показывает альтернативы, не готовый безопасный рецепт; проверяйте поведение на земле без пропеллеров.
Содержание
1. Цели урока
После этого урока вы будете понимать:
- что такое фейлсейф и почему его нельзя игнорировать
- разницу между процедурами DROP, AUTO-LAND и GPS-RESCUE
- как Stage 1 меняет каналы через
rxfail - как задаются длительность Stage 1 и параметры приземления
- почему тумблер STAGE1 / STAGE2 / KILL — отдельная настройка
- почему три колонки высоты GPS Rescue на скрине — альтернативы
2. Основные параметры
Фейлсейф определяет действия при потере сигнала пульта. На скрине рядом показаны Stage 1 (значения каналов при пропадании связи) и Stage 2 (дальнейшая процедура). На скрине показаны альтернативные варианты выбора для понимания всего диапазона настроек.
| Поле GUI | CLI Betaflight 4.5.4 | Практический смысл |
|---|---|---|
| [Минимальная длительность] / [Максимальная длительность] — 885 / 2115 | set rx_min_usec = 885 / set rx_max_usec = 2115 |
Допустимый диапазон входных RC-импульсов, мкс. |
| [Длительность 1го этапа спасения, после потери сигнала] — 1,5 с | set failsafe_delay = 15 |
В CLI единица — десятая доля секунды: 15 соответствует 1,5 с до Stage 2. |
| [Лимит длительности низкого уровня газа] — 10 с | set failsafe_throttle_low_delay = 100 |
Если газ оставался низким достаточно долго до пропадания связи, прошивка может немедленно выполнить дизарм и остановить моторы; значение CLI также в десятых долях секунды. |
Stage 1: значения каналов (rxfail)
Левый блок [Этап 1 - Значения каналов при отсутствии сигнала] настраивается командой rxfail. Без аргументов она выводит настройки каналов. В прошивке буквы a, h и s означают Auto, Hold и Set; Set требует ещё и число.
| Поле GUI на скрине | CLI | Что важно |
|---|---|---|
| [Крен], [Тангаж], [Рыск.] — [Авто] | rxfail 0 a / rxfail 1 a / rxfail 2 a |
Настройки первых трёх каналов в примере; Auto выбирает поведение прошивки при потере RC. |
| [Газ] — [Установить] 1300 | rxfail 3 s 1300 |
На иллюстрации, НЕ универсальная рекомендация: Stage 1 в этом случае удерживает заданную тягу. Не путать с failsafe_throttle для приземления. |
| [AUX 1] — [Удержание] | rxfail 4 h |
Hold сохраняет последнее значение вспомогательного канала; остальные AUX проверяйте отдельно. |
↑ К оглавлению1300 для газа взято для примера: Нельзя копировать значениеrxfail 3 s 1300без проверки назначения каналов, аппаратуры и необходимого поведения при потере связи. При настройке приёмника его собственный failsafe также должен быть согласован с полётником.
3. Процедура (Failsafe Procedure)
В Stage 2 выбирается одна процедура. Блоки A / B / C на скрине иллюстрируют варианты, а не три одновременно включённые процедуры:
| Вариант на скрине | CLI | Практический смысл |
|---|---|---|
| A: [GPS спасение] | set failsafe_procedure = GPS-RESCUE |
Попытка возврата к точке старта при работоспособных GPS, домашней точке и тщательно проверенных настройках. |
| B: [Падение] | set failsafe_procedure = DROP |
Остановка моторов и падение, без обещания безопасной посадки. |
| C: [Приземление] | set failsafe_procedure = AUTO-LAND |
Подача заданного газа в течение ограниченного времени, затем остановка моторов. Это не автоматическая посадка с контролем высоты. |
Параметры только для AUTO-LAND (вариант C)
| Поле на скрине | CLI | Почему важно |
|---|---|---|
| [Значение газа, применяемое во время приземления] — 1000 | set failsafe_throttle = 1000 |
Газ процедуры AUTO-LAND (Stage 2), не положение канала газа в Stage 1. |
| [Длительность приземления, время после которого отключаются моторы] — 1 с | set failsafe_off_delay = 10 |
Длительность этого этапа до выключения моторов; единица CLI — десятая доля секунды. В 4.5.4 имя именно failsafe_off_delay. |
GPS Rescue
Внизу представленного скрина показаны три альтернативных режима высоты: «Максимальная», «Фиксированная» и «Текущая». В CLI это соответственно MAX_ALT, FIXED_ALT и CURRENT_ALT параметра gps_rescue_alt_mode. Все три одновременно не работают.
| Поле на иллюстрации GPS Rescue | CLI 4.5.4 | Практический смысл |
|---|---|---|
| [Режим высоты] — Максимальная / Фиксированная / Текущая | set gps_rescue_alt_mode = MAX_ALT / FIXED_ALT / CURRENT_ALT |
Варианты выбора: для фиксированной высоты используется также gps_rescue_return_alt. |
| [Высота возврата] — 30 м (режим FIXED_ALT) | set gps_rescue_return_alt = 30 |
Фиксированная высота возвращения; не путать с начальным набором высоты. |
| [Первоначальный подъём] — 10 м | set gps_rescue_initial_climb = 10 |
Дополнительный подъём при начале спасения. |
| [Скорость подъёма] — 7,5 м/с | set gps_rescue_ascend_rate = 750 |
В CLI скорость в см/с: число 750 на скрине GUI отображалось бы как 7,5 м/с. |
| [Скорость возврата относительно земли] — 7,5 м/с | set gps_rescue_ground_speed = 750 |
Целевая горизонтальная скорость, в CLI см/с. |
| [Максимальный угол по тангажу] — 45° | set gps_rescue_max_angle = 45 |
Ограничение наклона при возврате. |
| [Пройденное расстояние] — 20 м | set gps_rescue_descent_dist = 20 |
В прошивке descent_dist — зона сближения с домом, используемая для этапа снижения; подпись GUI сама по себе не означает общий пройденный маршрут. |
| [Скорость понижения] — 1,5 м/с | set gps_rescue_descend_rate = 150 |
В CLI скорость в см/с. |
| [Газ минимум] / [Газ максимум] — 1100 / 1700 | set gps_rescue_throttle_min = 1100 / set gps_rescue_throttle_max = 1700 |
Границы управляющего выхода газа при спасении. |
| [Уровень газа зависания] — 1275 | set gps_rescue_throttle_hover = 1275 |
Оценка газа висения конкретного аппарата, неверное значение опасно. Не копируйте число со скрина. |
| [Минимальное расстояние до дома] — 15 м | set gps_rescue_min_start_dist = 15 |
Порог близости к дому для логики начала спасения. |
| [Минимум спутников] — 8 | set gps_rescue_min_sats = 8 |
Проверка доступности GPS; число спутников без качественного fix не гарантирует возврат. |
| [Разрешить арминг без установления координат] — выключен | set gps_rescue_allow_arming_without_fix = OFF |
На скрине отключён: не разрешать взлёт без GPS fix, если он необходим для выбранного спасения. |
| [Проверка на исправность] — Failsafe только | set gps_rescue_sanity_checks = RESCUE_SANITY_FS_ONLY |
Проверки ограничены сценарием фейлсейфа; это не подтверждение готовности системы. |
4. Режим переключения (Switch Mode)
На скрине [Failsafe тумблер] выбран [Этап 1]. Параметр failsafe_switch_mode относится к действию отдельно назначенного переключателя на аппаратуре (FAILSAFE) (см. урок про AUX). Он не задаёт значения отдельных каналов на этапе Stage 1 — для этого служит параметр rxfail.
| Пункт меню [Действие при Failsafe с тумблера] | CLI | Результат |
|---|---|---|
| [Этап 1] — выбран на скрине | set failsafe_switch_mode = STAGE1 |
Поведение переключателя как при обычной потере связи: сначала Stage 1, затем Stage 2 по его настройкам. |
| [Этап 2] | set failsafe_switch_mode = STAGE2 |
Переключатель вызывает переход к этапу Stage 2 без стандартного ожидания Stage 1. |
| [Убить] | set failsafe_switch_mode = KILL |
Немедленное отключение моторов. |
rxfail задаёт каналы на Stage 1; failsafe_procedure — процедуру Stage 2; failsafe_switch_mode — поведение назначенного Failsafe-тумблера.5. Практика
Задание 10.1. Проверка своей конфигурации
Только чтение CLI; изменять фейлсейф и запускать моторы не требуется.
get failsafe— запишите свою процедуру и времена. Для 1,5 секунды CLI хранит 15, не 1.5.rxfail— прочитайте Stage 1 каждого канала, особенно газа и AUX; не копируйте показанные на скрине 1300.- Если рассматриваете GPS Rescue, проверьте
get gps_rescue, наличие GPS fix и точный газ висения; скрин не является тюном. - Сопоставьте настроенные параметры со своей аппаратурой и механизмом потери связи; без отдельного плана безопасной проверки ничего не меняйте.
6. Проверьте себя
Сформулируйте ответ своими словами, прежде чем сверяться со справочником ответов (последняя статья курса).
- Чем DROP отличается от GPS-RESCUE и AUTO-LAND?
- Что в Stage 1 задаёт
rxfailи за что отвечаетfailsafe_switch_mode? - Как записать 1,5 секунды Stage 1 в CLI? Что означают блоки A, B, C на скрине?
7. Чек-лист самопроверки
- Знаю, что такое фейлсейф и почему его нельзя игнорировать
- Различаю процедуры DROP / AUTO-LAND / GPS-RESCUE и не считаю их одновременно выбранными
- Различаю Stage 1 (
rxfail), Stage 2 (failsafe_procedure) и тумблер (failsafe_switch_mode) - Помню, что 1,5 с в GUI — это
failsafe_delay = 15в CLI 4.5.4 - Знаю, что
get failsafeиrxfailпроверяют разные части настройки
8. Что дальше
- Предыдущий урок: 9. Моторы и ESC
- Следующий урок: 11. OSD
- Полный перечень тем — в статье «Содержание курса».
- мод. : Четверг, 08 октября 2026