Моторы и ESC … ↩ 9.13 m4
mod. Среда, 07 октября 2026 14:55 . См. 85
Betaflight без GUI · Урок 9 из 13 · Модуль 4. Моторы и безопасность
Протокол ESC, переназначение выводов и ручной тест моторов — вкладка Motors в командах, со снятыми винтами.
Команда motor раскручивает моторы по-настоящему. Всегда снимайте пропеллеры перед тестом — даже на 5% газа винт травмирует.
Содержание
1. Цели урока
После этого урока вы будете понимать:
- как задать протокол ESC (
motor_pwm_protocol) - как переназначить выводы моторов (
resource) - как тестировать моторы (
motor) - почему сами ESC настраиваются отдельным инструментом
2. Шаг 1. Протокол ESC
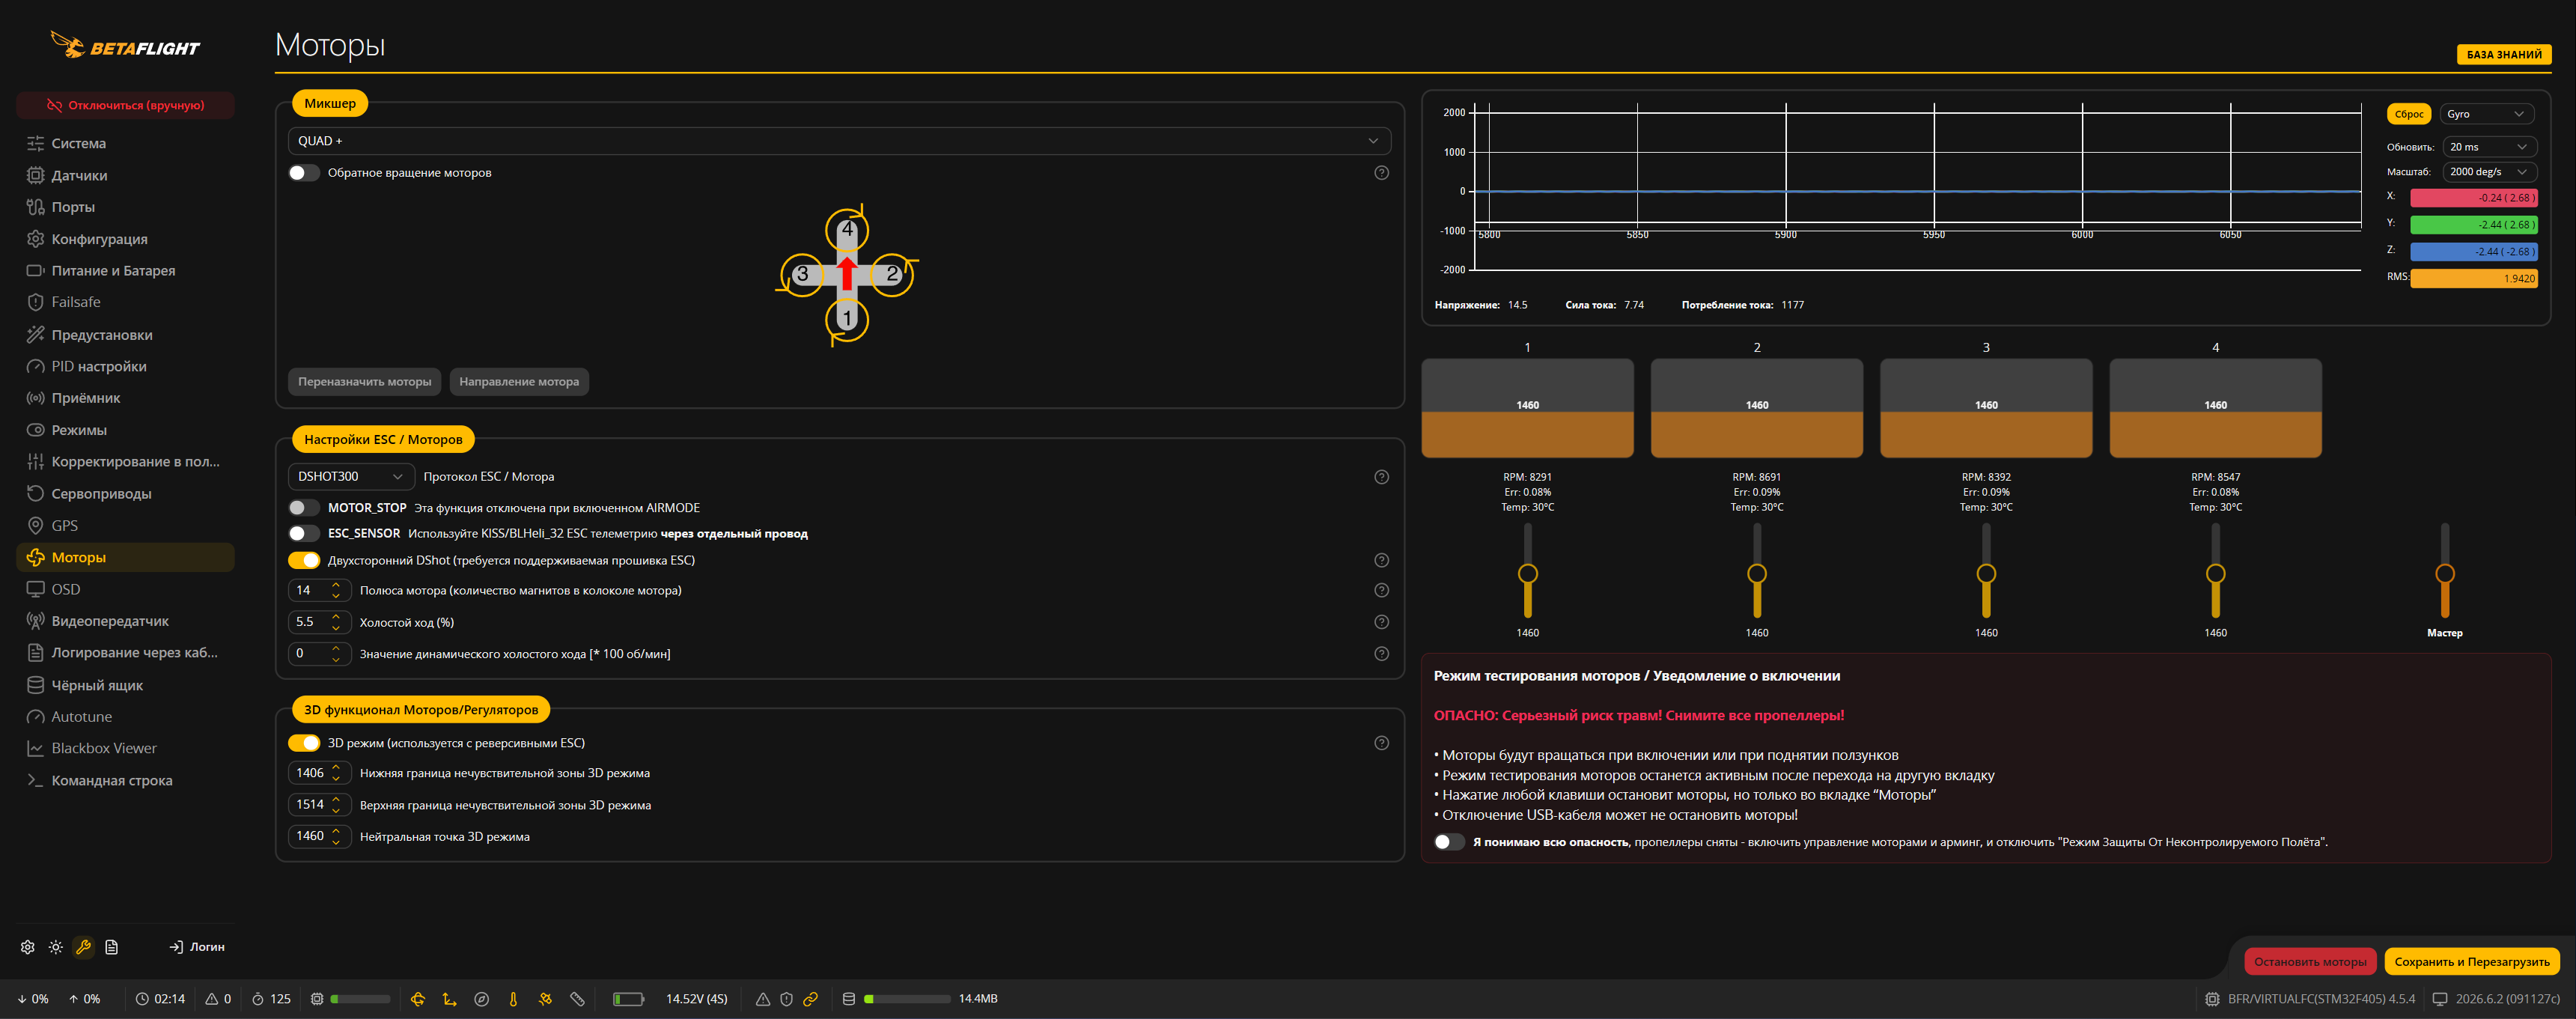
На скриншоте открыт блок [Настройки ESC / Моторов]. Его числа не являются универсальными настройками. Положение переключателя [3D режим] на картинке не доказывает, что эта функция включена в контроллере сейчас: проверяйте состояние через feature в CLI.
| Поле на скриншоте | CLI | Практический смысл |
|---|---|---|
| [Протокол ESC / Мотора] — DSHOT300 | set motor_pwm_protocol = DSHOT300 |
Выбранный на снимке цифровой протокол; конкретную скорость DShot выбирайте по возможностям полётника и ESC. |
| [Двунаправленный DShot] — включён | set dshot_bidir = ON |
Обратная RPM-телеметрия для функций вроде RPM-фильтра; требует совместимого ESC. |
| [3D режим] — переключатель на снимке | feature (проверить включённые фичи) |
Если 3D включен, нейтраль DShot становится 1500. Не включайте режим по примеру скрина. Он приведен исключительно для полноты информации по CLI. |
| Не на скриншоте: другие протоколы | set motor_pwm_protocol = DSHOT600 / set motor_pwm_protocol = MULTISHOT |
Это альтернативы, а не дополнительные настройки к DSHOT300; выбирается один поддерживаемый протокол. |
feature без аргументов перечисляет Enabled функции текущей конфигурации. В предоставленном выводе может быть RX_SERIAL GPS TELEMETRY OSD AIRMODE ANTI_GRAVITY, а 3D нет — значит, при этой проверке 3D выключена. feature list покажет доступные имена, включая 3D в стандартном Betaflight 4.5.4; «доступна» не означает «включена».3. Шаг 2. Выводы и направление моторов
Переназначение выводов (resource)
Если моторы подключены не на стандартные выходы, их «переназначают» (remapping). В CLI — команда resource.
# resource
# resource MOTOR 1 B01Реверс направления
С DShot направление вращения переворачивается программно, без перепайки — через BLHeli passthrough или ESC Configurator.
↑ К оглавлению4. Шаг 3. Ручной тест моторов
motor задаёт выход мотора даже без взлёта. Ваш вывод feature не содержит 3D: при этой проверке действует обычный режим, несмотря на положение переключателя на скриншоте. Проверяйте feature непосредственно перед испытанием; если мотор не останавливается ожидаемо — отключите питание безопасным способом.В CLI синтаксис motor <индекс> <значение>: индексы начинаются с нуля, а допустимое значение в Betaflight 4.5.4 — от 1000 до 2000. Это внешняя шкала команды, а не процент газа и не длительность импульса DShot. Ползунок 1 в GUI соответствует motor 0 в CLI.
| Условия | Команда нейтрали/остановки DShot | Осторожность |
|---|---|---|
| Обычный DShot, режим 3D выключен | motor 0 1000 |
В коде 4.5.4 нижняя граница 1000 преобразуется в команду остановки DShot. |
DShot, и feature выводит 3D в Enabled |
motor 0 1500 |
Только при действительно включённом 3D нейтраль — 1500. Если 3D отсутствует в Enabled, 1500 может раскрутить мотор! |
motor 0 0 вне допустимого диапазона: CLI отвергает её, не изменяя ранее установленный моторный выход. Значение 1200 нельзя считать «20 % вперёд» для DShot 3D: режим меняет направление и шкалу. В вашем текущем выводе feature режима 3D нет; исходите из фактического состояния контроллера, а не только из скриншота.motor нумерует с нуля (0, 1, 2, 3), а resource MOTOR — с единицы (MOTOR 1..4).5. BLHeli passthrough
Прошивка ESC (например, BLHeli_S / BLHeli_32) отличается от прошивки полетного контроллера. Для её параметров используют совместимый ESC Configurator / BLHeliSuite и поддерживаемый им проход к ESC; обычная CLI-команда полётника не заменяет этот инструмент.
dshotprog требует индекс мотора и коды DShot-команд: dshotprog <index> <command>+. Команда без аргументов выдаст ошибку, а передавать случайные коды ESC небезопасно. Не используйте её как шаг подключения к BLHeliSuite.6. Таблица соответствия
| Поле GUI / операция | CLI | Замечание по скриншоту |
|---|---|---|
| [Протокол ESC / Мотора] — DSHOT300 | set motor_pwm_protocol = DSHOT300 |
На снимке выбран DSHOT300, не DSHOT600. |
| [Двунаправленный DShot] | set dshot_bidir = ON |
Требуется поддержка RPM-телеметрии самим ESC. |
| Переназначить вывод 1-го мотора | resource MOTOR 1 B01 |
B01 приведён только как пример: пин выбирают по схеме конкретной платы. |
| Тест отдельного мотора | motor <индекс> <1000–2000> |
Только без пропеллеров; нейтраль различается для обычного и 3D DShot. |
| Настройка прошивки ESC | Внешний ESC Configurator / BLHeliSuite | dshotprog — не команда входа в BLHeli passthrough. |
7. Практика
Задание 9.1. Протокол и безопасность
Только чтение конфигурации: запускать моторы не требуется.
get motor_pwm_protocol— узнайте текущий протокол, сравните с возможностями своего ESC.get dshot_bidir,featureиfeature list— различите включённые функции от доступных. В приведённом вами выводе 3D не включена.- Объясните, почему в обычном DShot нейтраль внешней шкалы — 1000, а при DShot 3D — 1500.
- Объясните, почему
motor 0 0не остановит мотор. Командыmotorв этом упражнении не вводите.
8. Проверьте себя
Сформулируйте ответ своими словами, прежде чем сверяться со справочником ответов (последняя статья курса).
- Почему DShot не требует калибровки ESC?
- Чем нумерация
motorотличается отresource MOTOR? - Почему ESC настраиваются отдельным инструментом, а не CLI полётника?
- Почему
motor 0 0не остановит мотор? Как определить поfeature, нужна ли нейтраль 1000 или 1500?
9. Чек-лист самопроверки
- Знаю протокол своих ESC и умею его задать
- Понимаю, что
resourceпереназначает выводы - Знаю разницу:
motorнумерует с 0,resource MOTOR— с 1 - Знаю допустимый диапазон
motorи что нейтраль 3D DShot — 1500, а не 1000 - Помню, что параметры ESC настраиваются отдельным инструментом, не голой командой
dshotprog
10. Что дальше
- Предыдущий урок: 8. Питание и батарея
- Следующий урок: 10. Фейлсейф
- Полный перечень тем — в статье «Содержание курса».
- мод. : Среда, 07 октября 2026