Основная конфигурация … ↩
mod. Вторник, 13 октября 2026 10:29 . См. 33
Betaflight без GUI · Урок 4 из 13 · Модуль 2. Порты и подключение
Вкладка Configuration в CLI: команда feature, ориентация платы, угол арма и поиск параметров через get.
Так не придётся запоминать сотни параметров: нужный можно найти командой get с частью имени — она работает на любой вкладке.
Содержание
1. Цели урока
После этого урока вы будете понимать:
- разницу между
featureиset - как включать и выключать подсистемы
- как развернуть плату программно (
align_board_yaw) - как находить параметры через
get
2. Features — крупные включатели
В GUI — галочки в блоке «Features». В CLI — команда feature.
# feature           <- список и состояние
# feature ИМЯ       <- включить
# feature -ИМЯ      <- выключить
Самые важные функции:
| Feature | Что делает | Когда нужен |
|---|---|---|
RX_SERIAL | серийный приёмник | почти всегда |
OSD | экранное меню | если есть OSD |
LED_STRIP | LED-лента | если подключена лента |
GPS | GPS-модуль | если есть GPS |
TELEMETRY | телеметрия | для передачи на пульт |
AIRMODE | управление при нулевом газе | обычно включают |
MOTOR_STOP | моторы стоят при нулевом газе | только если явно нужно |
ANTI_GRAVITY | противодействие просадке | оставить включённым |
ESC_SENSOR | телеметрия ESC | если ESC её отдают |
VBAT, CURRENT_METER, BLACKBOX и DYNAMIC_FILTER. Команда feature VBAT теперь возвращает ###ERROR IN feature: INVALID NAME: VBAT. Все они стали обычными параметрами: напряжение — set battery_meter = ADC, ток — set current_meter = ADC, чёрный ящик — set blackbox_device = SPIFLASH, динамические фильтры — set dyn_notch_count = 3. Полный список функций именно вашей прошивки: feature list; что уже включено — feature.Примеры:
# feature RX_SERIAL
# feature OSD
# feature AIRMODE
# feature -MOTOR_STOP3. Ориентация платы
Если плата стоит не «стрелкой вперёд», её разворачивают программно. В GUI — выпадающие списки, в CLI — три параметра в градусах.
| GUI | CLI |
|---|---|
| Yaw Degrees | set align_board_yaw = 90 |
| Pitch Degrees | set align_board_pitch = 0 |
| Roll Degrees | set align_board_roll = 0 |
align_board_yaw = 180. Повёрнута на 90° — align_board_yaw = 90. В большинстве случаев меняют только yaw.4. Прочие параметры
| GUI | CLI |
|---|---|
| Maximum ARM angle | set small_angle = 25 |
| Motor output is reversed | set yaw_motors_reversed = ON |
| 3D Mode | feature 3D |
| Название аппарата | set craft_name = MOI_DRONE |
| Имя пилота | set pilot_name = Vasia |
| Опции переполнения гироскопа | set gyro_overflow_detect = ALL |
small_angle = 25 — наклон (в градусах), при котором разрешён арм. Чтобы арм работал в любом положении (например, аппарат висит на дереве): set small_angle = 180.5. Как найти нужный параметр
Параметров сотни, всех не запомнить. Поэтому:
# get align
# get motor
# get craft_nameget + часть слова показывает все подходящие параметры с текущими значениями. Это работает для любой вкладки.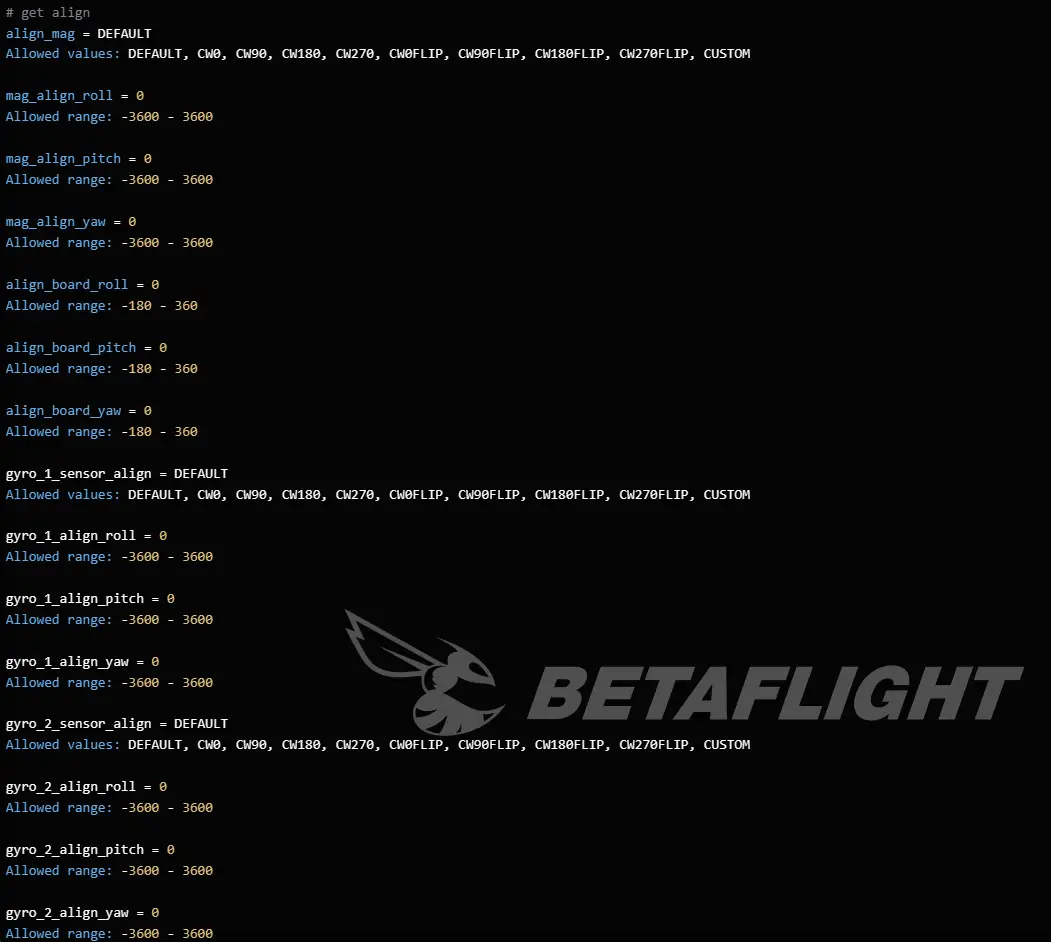 ↑ К оглавлению
6. Практика
Задание 4.1. Функции и имя
Выполняется в CLI, полёт не требуется.
- Выполните
featureи посмотрите список включённых функций. - Включите
feature AIRMODEиfeature OSD. - Задайте имя:
set craft_name = MY_DRONE. - Проверьте ориентацию:
get align_board_yaw. save.
7. Проверьте себя
Сначала ответьте самостоятельно, прежде чем сверяться со справочником ответов (последняя статья курса).
- Чем
featureотличается отset? - Как программно развернуть плату на 180°?
- Как разрешить арм в любом положении дрона?
- Как найти параметр, если не помните его точное имя?
8. Чек-лист самопроверки
- Различаю
feature(включатели) иset(числа) - Умею выключать функцию с помощью знака минус
- Знаю, как развернуть плату через
align_board_yaw - Пользуюсь
get <часть слова>для поиска
9. Что дальше
- Предыдущий урок: 3. Порты (UART)
- Следующий урок: 5. Приёмник
- Полный перечень тем — в статье «Содержание курса».
- мод. : Вторник, 13 октября 2026