Порты (UART) … ↩ 3.13 m2
mod. Пятница, 09 октября 2026 06:24 . См. 122
Betaflight без GUI · Урок 3 из 13 · Модуль 2. Порты и подключение
Один порт — одно устройство. Учимся назначать UART и функции приёмника, GPS и VTX через команду serial.
Неправильно назначенный порт — самая частая причина, почему приёмник или GPS «не видны». Команда serial решает это за минуту.
Содержание
1. Цели урока
После этого урока вы будете понимать:
- зачем нужны порты и что на них подключается
- как читать и задавать конфигурацию командой
serial - что означают маски функций (64 = RX_SERIAL и т.д.)
- чем порт отличается от физического разъёма
2. Что такое порты и зачем они
У полётного контроллера несколько последовательных портов (UART). К ним подключаются внешние устройства, каждое — на свой порт: приёмник, GPS, VTX, Blackbox, компьютер (USB/MSP).
serial.Посмотреть текущую настройку:
# serial3. Формат команды serial
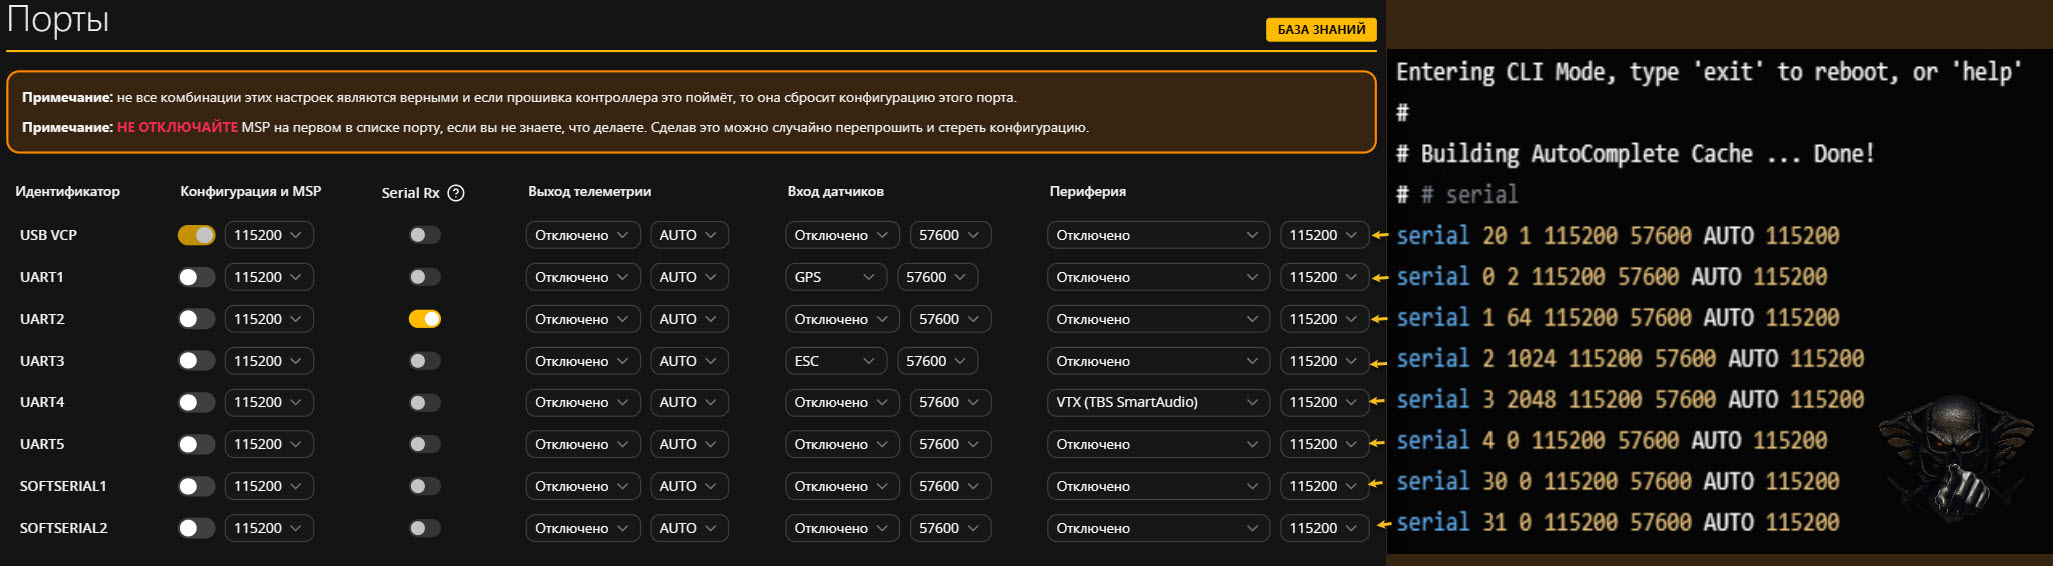
# serial <порт> <функции> <msp_baud> <gps_baud> <telemetry_baud> <blackbox_baud>- порт — номер UART:
0= UART1,5= UART6,20= USB VCP,30/31= SoftSerial1/2. - функции — сумма битовых масок,
0= порт выключен. - baud — скорости подсистем (обычно 115200, GPS часто 57600).
4. Маски функций
Самая ценная таблица урока. Функции складываются.
| Значение | Функция | Что это |
|---|---|---|
| 0 | (пусто) | порт выключен |
| 1 | MSP | связь с компьютером (конфигуратор, CLI) |
| 2 | GPS | GPS-модуль |
| 4 | FrSky Telemetry (HUB) | телеметрия FrSky |
| 8 | HoTT Telemetry | телеметрия Graupner HoTT |
| 16 | LTM Telemetry | телеметрия LTM |
| 32 | SmartPort | телеметрия FrSky SmartPort |
| 64 | RX_SERIAL | серийный приёмник (SBUS, CRSF, IBUS) |
| 128 | BLACKBOX | Blackbox-регистратор |
| 512 | MAVLink Telemetry | телеметрия MAVLink |
| 1024 | ESC_SENSOR | телеметрия ESC (BLHeli32, KISS) |
| 2048 | TBS SmartAudio | управление VTX по SmartAudio |
| 4096 | IBUS Telemetry | телеметрия FlySky |
| 8192 | IRC Tramp | управление VTX по Tramp |
| 16384 | RCDEVICE | управление камерой (RunCam и др.) |
| 32768 | LIDAR | лазерный дальномер |
| 65536 | FrSky OSD | OSD FrSky |
| 131072 | VTX MSP | управление VTX по MSP |
serial — внутренний идентификатор порта, и он совпадает с порядковым номером UART не всегда. Последовательные порты идут по порядку: 0–9 — это UART1–UART10. Отдельно стоят 20 — USB VCP (виртуальный COM-порт платы), 30 и 31 — SoftSerial 1 и 2, 40 — LPUART1. Поэтому в выводе diff all строка serial 20 1 115200 57600 AUTO 115200 — это не «двадцатый UART», а USB-порт с функцией MSP (1).256, в Betaflight пропущен: раньше это была телеметрия MSP, её убрали, а освободившийся номер занимать не стали, чтобы не ломать старые конфигурации. Поэтому ряд идёт 128 → 512, а не 128 → 256. Значения выше 16384 появляются только в свежих версиях прошивки; точный список для вашей — команда serial без аргументов.5. Примеры
Приёмник (SBUS/CRSF) на UART1:
# serial 0 64 115200 57600 0 115200Расшифровка: UART1 (0), RX_SERIAL (64), MSP 115200, GPS 57600, telemetry 0, blackbox 115200.
GPS на UART3:
# serial 2 2 115200 57600 0 115200VTX SmartAudio на UART5:
# serial 4 2048 115200 57600 0 115200Несколько функций на одном порту — маски складываются. MSP (1) + Blackbox (128) = 129:
# serial 1 129 115200 57600 0 115200Выключить порт:
# serial 2 0 115200 57600 0 115200serial всегда принимает шесть чисел: порт, маска функций и четыре скорости — по одной на каждую «скоростную» функцию (MSP, GPS, телеметрия, Blackbox). Применяется только та скорость, чья функция включена в маске; остальные просто хранятся и попадают в diff all. Так, в строке serial 2 2 115200 57600 0 115200 (GPS на UART3) реально работает только 57600 — второе число после маски относится к MSP, а его на порту нет. Более того, часть функций эти скорости не использует вовсе: скорость задана протоколом. Серийный приёмник (64) работает на скорости протокола (SBUS — 100000, CRSF — 420000), SmartAudio (2048) — на 4800, Tramp (8192) — на 9600. Для GPS значение 0 означает автоопределение скорости.6. Частая путаница
- Порт ≠ физический разъём. Номер UART определяется разводкой платы. Смотрите карту распайки в документации вашей платы.
- MSP и Serial RX — разные функции. MSP — для компьютера, RX_SERIAL — для приёмника. Не включайте приёмник функцией MSP.
- SoftSerial (
30,31) — программные порты на свободных пинах; медленные, для приёмников не рекомендуются.
7. Практика
Задание 3.1. Назначение портов
Выполняется в CLI, полёт не требуется.
- Выполните
serialи запишите текущую конфигурацию. - Найдите в документации платы, на каком UART у вас приёмник.
- Пропишите приёмник:
serial <n> 64 .... save, затем проверьте черезserial.
8. Проверьте себя
Сформулируйте ответ своими словами, прежде чем сверяться со справочником ответов (последняя статья курса).
- Что означает число
64в командеserial 0 64 ...? - Как задать две функции на одном порту, например MSP и Blackbox?
- Чем порт отличается от физического разъёма?
- Почему нельзя включить приёмник функцией MSP?
9. Чек-лист самопроверки
- Понимаю, что
64— это функция RX_SERIAL - Умею складывать маски функций (1 + 128 = 129)
- Знаю номер UART своего приёмника
- Не путаю MSP и Serial RX
10. Что дальше
- Предыдущий урок: 2. Конфигурация: diff / dump / defaults / save
- Следующий урок: 4. Основная конфигурация
- Полный перечень тем — в статье «Содержание курса».
- мод. : Пятница, 09 октября 2026