Калибровка акселерометра и компаса #10
Mission Planner для технического персонала · Урок 11 из 43 · Модуль 2. Ввод аппарата в эксплуатацию
Настройка каналов пульта, назначение вспомогательных функций и согласование диапазона сигнала с регуляторами оборотов.
Функцию Motor Emergency Stop назначьте на легкодоступный тумблер. Это единственный корректный способ мгновенно остановить моторы на земле.
Содержание
1. Цели урока
После этого урока вы будете понимать:
- как провести калибровку радио и что именно она записывает;
- почему часть каналов может не сохраниться и как это заметить;
- какие функции назначать на вспомогательные каналы и как найти актуальные номера;
- каким регуляторам калибровка ESC не нужна вообще;
- два способа калибровки ESC, меры безопасности и роль перезагрузки;
- как подобрать
MOT_SPIN_ARMиMOT_SPIN_MIN.
2. Калибровка радиоуправления
Автопилот не знает, какие длительности импульсов выдаёт ваша аппаратура в крайних положениях стиков. Калибровка сообщает ему границы: минимум, максимум и нейтраль по каждому каналу. Без неё стик отработает не на весь диапазон, а нейтраль окажется смещённой.
Экран Radio Calibration
SETUP → Mandatory Hardware → Radio Calibration.
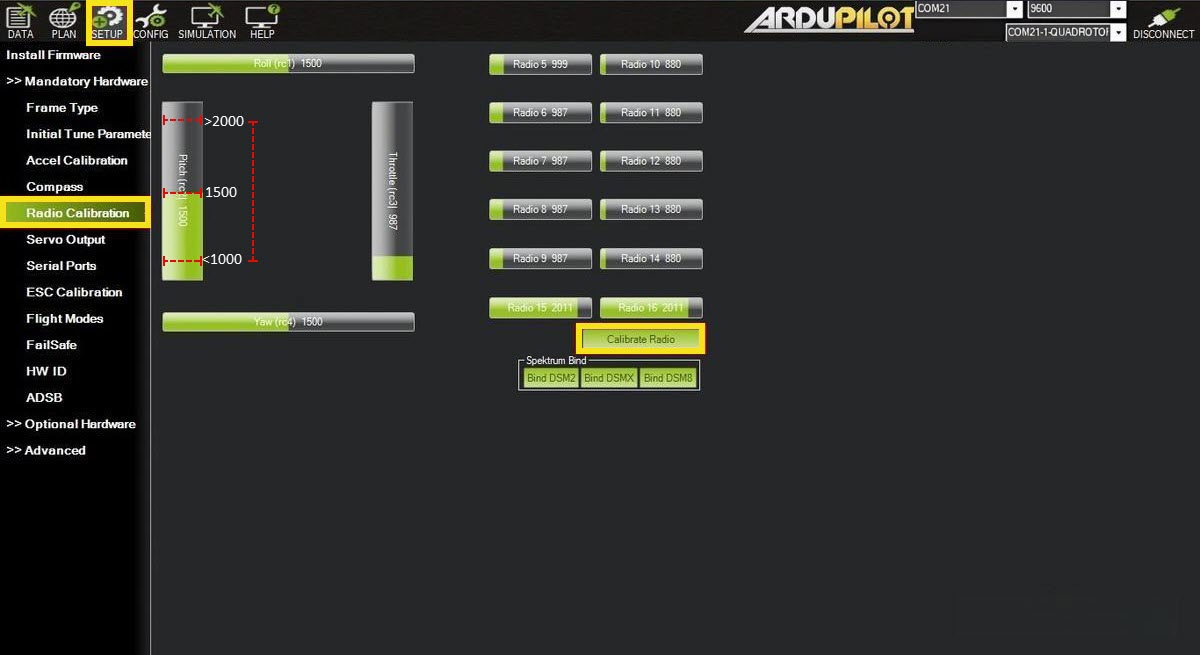
Четыре основных канала показаны крупными полосами: Roll (rc1), Pitch (rc2), Throttle (rc3), Yaw (rc4). Справа — вспомогательные каналы Radio 5…16. Красные засечки у шкалы Pitch отмечают ориентиры 1000, 1500 и 2000 мкс
Полосы отражают текущий сигнал в реальном времени. На снимке хорошо видно исходное состояние до калибровки: Roll, Pitch и Yaw стоят ровно на 1500, throttle — 987, а каналы 10–14 замерли на 880. Значение около 1500 у неподключённого канала — это не сигнал, а признак отсутствия данных.
Процедура калибровки
- Включите передатчик и убедитесь, что приёмник связан с ним: полосы каналов должны реагировать на стики.
- Нажмите Calibrate Radio и подтвердите запрос программы.
- Прогоните все стики в крайние положения по всем осям, задерживаясь в углах. Программа запоминает наибольшее и наименьшее значение по каждому каналу.
- Переключите все тумблеры и покрутите все потенциометры во все положения — вспомогательные каналы калибруются так же, как основные.
- Верните стики в нейтраль, а газ — вниз. Именно это положение будет записано как нейтральное.
- Нажмите Click when Done (кнопка меняет надпись на время процедуры).
- Программа покажет итоговое окно со списком «Channel: Min | Max» по всем 16 каналам. Сверьте его: у задействованных каналов должны быть разумные границы, а не 1500 | 1500.
Что записывается и когда запись не проходит
По каждому каналу записываются три параметра: RCn_MIN, RCn_MAX и RCn_TRIM. Нейтраль берётся из текущего положения стика на момент нажатия Click when Done и принудительно загоняется в найденный диапазон.
Практическое следствие: если вы забыли прогнать какой-то тумблер, его канал не откалибруется, а вы узнаете об этом только тогда, когда назначенная на него функция начнёт срабатывать не в тех положениях.
Проверка после калибровки
- При нейтральных стиках полосы roll, pitch и yaw стоят посередине, throttle — внизу.
- Движение стика вправо двигает полосу канала 1 вправо. Если наоборот — нужен реверс.
- Диапазоны каналов примерно 1100–1900 мкс. Заметно уже — проверьте настройки хода в передатчике; заметно шире — возможно, выставлен нестандартный travel adjust.
RCn_REVERSED = 1, но правильнее настроить его в аппаратуре. Иначе при замене приёмника или сбросе параметров вы получите неочевидное поведение, а при отладке будете искать причину в двух местах сразу.Мёртвая зона
Параметр RCn_DZ задаёт мёртвую зону в микросекундах вокруг нейтрали (для канала газа — вокруг нижнего положения). Внутри этой зоны автопилот считает, что стик стоит ровно в центре.
Зона нужна, чтобы аппарат не реагировал на дребезг и на неточный возврат стика в центр. Слишком маленькое значение даёт медленный увод в режимах удержания позиции; слишком большое — ощущение «ваты» в начале хода стика. Значения по умолчанию подходят почти всегда, менять их стоит только при явной проблеме.
Spektrum Bind
Группа из трёх кнопок в нижней части экрана — Bind DSM2, Bind DSMX, Bind DSM8 — переводит приёмник Spektrum в режим привязки к передатчику. Кнопка отправляет на автопилот команду MAVLink начала привязки, различаются они только типом протокола. После нажатия программа просит перевести передатчик в режим bind.
3. Вспомогательные каналы
Каналы 5–16 назначаются функциям параметрами RCn_OPTION: RC5_OPTION, RC6_OPTION и так далее. Один канал — одна функция. Найти их можно в CONFIG → Full Parameter List по маске _OPTION.
Функция срабатывает по положению тумблера: низкое положение (менее 1200 мкс) — выключено, высокое (более 1800 мкс) — включено. Часть функций различает три положения, используя середину.
Таблица значений RCn_OPTION
Наиболее востребованные значения для ArduCopter 4.7:
| Значение | Функция | Комментарий |
|---|---|---|
| 0 | Do Nothing | Канал не используется |
| 4 | RTL | Переход в режим возврата |
| 7 | Save Waypoint | Запись точки в миссию с пульта |
| 9 | Camera Trigger | Спуск затвора |
| 13 | Super Simple Mode | Simple в среднем положении, Super Simple в верхнем |
| 16 | Auto | Переход в режим AUTO |
| 17 | AutoTune | Запуск автонастройки |
| 18 | Land | Переход в режим посадки |
| 19 | Gripper | Захват груза: низ — открыть, верх — закрыть |
| 21 | Parachute Enable | Разрешение парашюта |
| 22 | Parachute Release | Принудительный выпуск |
| 24 | Auto Mission Reset | Сброс миссии на первую команду |
| 27 | Retract Mount | Убрать подвес |
| 28 | Relay On/Off | Управление первым реле |
| 31 | Motor Emergency Stop | Немедленная остановка моторов |
| 32 | Motor Interlock | Разрешение вращения (вертолёты) |
| 55 | Guided Mode | Быстрый переход в GUIDED |
| 65 | GPS Disable | Отключение GPS для проверки поведения без него |
| 100 | KillIMU1 | Отладочная функция: отключение первого IMU |
| 153 | ArmDisarm | Арминг и дизарминг тумблером |
| 154 | ArmDisarm with AirMode | То же с включением AirMode |
| 165 | Arm / Emergency Stop | Верх — активировать, низ — аварийный стоп |
RC5_OPTION в CONFIG → Full Parameter List. Значение 41 (ArmDisarm) в современных версиях помечено как неиспользуемое: применяйте 153.Аварийная остановка моторов
Разница между тремя похожими функциями:
| Функция | Что делает | Когда применять |
|---|---|---|
| Motor Emergency Stop (31) | Мгновенно снимает сигнал с моторов, аппарат остаётся активированным | Авария на земле: опрокидывание, наматывание, посторонний предмет в винтах |
| Motor Interlock (32) | Разрешает или запрещает вращение винта | Вертолёты: отдельное управление сцеплением винта |
| ArmDisarm (153) | Штатный арминг и дизарминг | Повседневная работа; дизарминг проверяет условия и не всегда мгновенно |
4. Калибровка ESC
Процедура согласует диапазон сигнала между автопилотом и регуляторами оборотов: регулятор запоминает, какая длительность импульса означает «стоп», а какая — «полный газ».
Кому нужна калибровка, а кому нет
Это первое, что нужно выяснить, — процедура нужна далеко не всем.
| Тип выхода | MOT_PWM_TYPE | Нужна ли калибровка |
|---|---|---|
| Normal (аналоговый PWM) | 0 | Да — регулятор определяет границы по сигналу |
| OneShot, OneShot125 | 1, 2 | Обычно нет; зависит от прошивки регулятора |
| Brushed | 3 | Нет |
| DShot150 … DShot1200 | 4, 5, 6, 7 | Нет — команды передаются цифровым кодом |
| PWMRange, PWMAngle | 8, 9 | Границы задаются параметрами SERVOn_* отдельно по каждому выходу |
MOT_SPIN_ARM и MOT_SPIN_MIN.Экран ESC Calibration
SETUP → Mandatory Hardware → ESC Calibration.
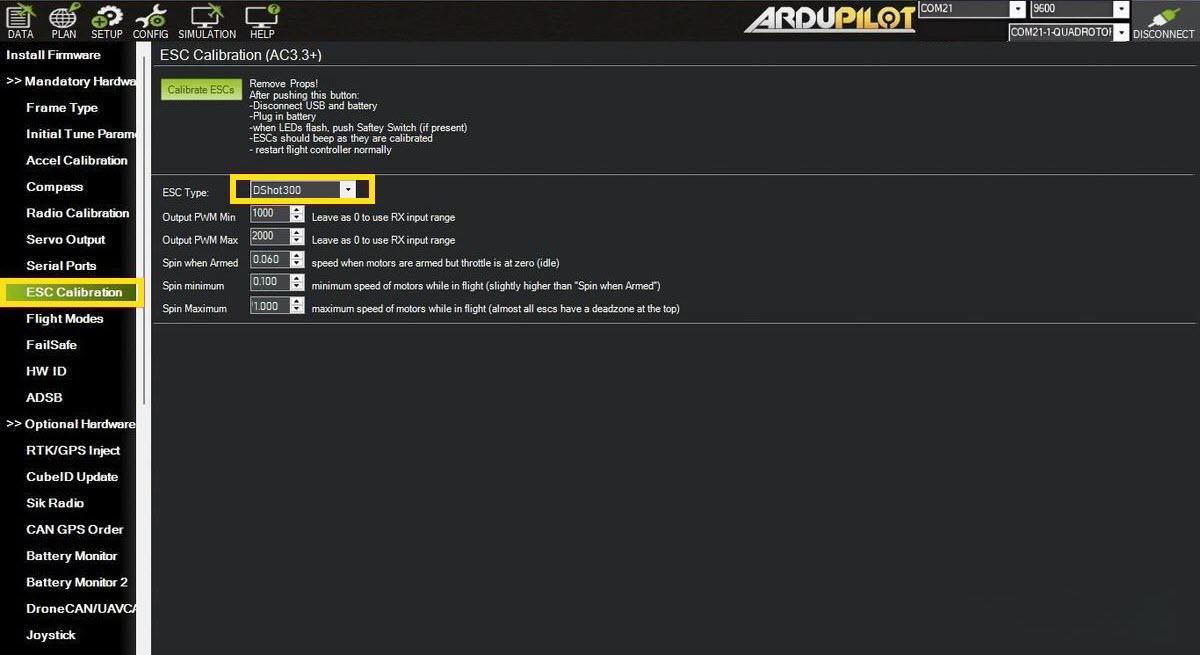
Экран объединяет кнопку запуска, выбор типа регулятора и пять числовых полей. На снимке выбран DShot300 — при таком типе выхода сама калибровка не требуется, а поля Output PWM Min/Max не используются
Поля экрана соответствуют параметрам напрямую:
| Поле на экране | Параметр | Пояснение с экрана |
|---|---|---|
| ESC Type | MOT_PWM_TYPE |
Тип выхода на регуляторы |
| Output PWM Min | MOT_PWM_MIN |
«Leave as 0 to use RX input range» |
| Output PWM Max | MOT_PWM_MAX |
«Leave as 0 to use RX input range» |
| Spin when Armed | MOT_SPIN_ARM |
Обороты после арминга при нулевом газе |
| Spin minimum | MOT_SPIN_MIN |
Минимальные обороты в полёте, чуть выше предыдущего |
| Spin Maximum | MOT_SPIN_MAX |
Максимум; у большинства регуляторов вверху есть мёртвая зона |
Автоматическая калибровка
Важно понимать механику: кнопка Calibrate ESCs не запускает калибровку немедленно. Она записывает параметр ESC_CALIBRATION = 3, то есть взводит флаг «при следующем запуске войти в режим калибровки». Вся процедура происходит уже после перезагрузки платы.
Порядок работы — ровно тот, что напечатан на самом экране справа от кнопки:
- Снимите винты.
- Нажмите Calibrate ESCs.
- Отключите USB и батарею — обесточьте плату полностью.
- Подключите батарею.
- Когда светодиоды начнут мигать, нажмите предохранительный выключатель (safety switch), если он установлен. Прошивка ждёт этого нажатия и каждые пять секунд напоминает сообщением «ESC calibration: Push safety switch».
- Регуляторы подадут серию сигналов — идёт запись границ. Автопилот пять секунд держит полный газ, затем сбрасывает в ноль.
- Перезагрузите контроллер обычным образом.
ESC_CALIBRATION в 0 в начале процедуры, поэтому следующий запуск будет обычным. Если процедуру прервать до этого момента, флаг останется взведённым и плата снова войдёт в режим калибровки — проверьте параметр, если после аварийного отключения аппарат ведёт себя странно при старте. Значение 9 полностью запрещает вход в режим калибровки.Классический ручной способ
Работает всегда и не зависит от наземной станции. Именно им пользуются, когда автоматический способ не сработал:
- Снимите винты. Отключите батарею.
- Поднимите стик газа в максимум и удерживайте.
- Подключите батарею.
- Дождитесь двойного сигнала от регуляторов — верхняя граница записана.
- Опустите стик газа в минимум, дождитесь подтверждающего сигнала — нижняя граница записана.
- Отключите батарею.
Способ обходит автопилот: сигнал со стика проходит на регуляторы напрямую. Поэтому он требует исправной и уже откалиброванной радиолинии — то есть выполняется после раздела 2, а не до него.
Параметры выхода на моторы
| Параметр | Смысл | Типовое значение |
|---|---|---|
MOT_PWM_MIN |
Нижняя граница сигнала, мкс | 1000 |
MOT_PWM_MAX |
Верхняя граница сигнала, мкс | 2000 |
MOT_SPIN_ARM |
Обороты после арминга, доля диапазона | 0,05–0,10 |
MOT_SPIN_MIN |
Минимальные обороты в полёте, доля диапазона | 0,10–0,15 |
MOT_SPIN_MAX |
Максимальные используемые обороты | 0,95 |
MOT_THST_EXPO |
Компенсация нелинейности «газ — тяга» | 0,55–0,75 |
Три параметра Spin задаются долей от полного диапазона выхода, то есть числом от 0 до 1, и должны идти строго по возрастанию:
\( \mathrm{MOT\_SPIN\_ARM} \;<\; \mathrm{MOT\_SPIN\_MIN} \;<\; \mathrm{MOT\_SPIN\_MAX} \)
MOT_SPIN_ARM выбирают так, чтобы после арминга все моторы гарантированно вращались, но аппарат не полз по земле. MOT_SPIN_MIN должен быть заметно выше: при энергичном снижении автопилот не должен допускать полной остановки моторов, иначе теряется управляемость. Разница между ними обычно 0,03–0,05. Подбирать удобно на экране Motor Test из урока 9: там есть кнопки, которые запишут найденное значение с нужным запасом.5. Практика
Задания выполняются в симуляторе SITL и не требуют реального аппарата. В SITL нет физического приёмника, поэтому положения каналов задаются командами MAVProxy — это штатный способ проверки логики.
Задание 11.1. Параметры каналов и мёртвая зона
Выполняется в симуляторе SITL, реальный аппарат не требуется.
- В CONFIG → Full Parameter List найдите по маске
RC1_все параметры первого канала и выпишите значенияRC1_MIN,RC1_MAX,RC1_TRIM,RC1_DZ,RC1_REVERSED. - Откройте SETUP → Mandatory Hardware → Radio Calibration и сопоставьте: какая полоса какому каналу соответствует.
- Измените
RC1_TRIMна 1600, запишите параметр и посмотрите, как это отразится на положении полосы Roll. Верните 1500. - Ответьте письменно: почему нейтраль, смещённая на 100 мкс, опаснее, чем суженный на 100 мкс диапазон?
Задание 11.2. Назначение вспомогательной функции
Выполняется в симуляторе SITL, реальный аппарат не требуется.
- Найдите параметр
RC7_OPTIONи раскройте колонку Options. Убедитесь, что список значений в вашей прошивке шире таблицы из этого урока, и найдите в нём Motor Emergency Stop. - Назначьте
RC7_OPTION = 31. - В консоли MAVProxy подайте
rc 7 2000, затемrc 7 1000. Следите за DATA → Messages: прошивка сообщит о срабатывании функции. - Активируйте аппарат (
arm throttle), подайтеrc 7 2000и опишите, что произошло с моторами. - Верните
RC7_OPTION = 0.
Задание 11.3. Тип регулятора и калибровка
Выполняется в симуляторе SITL, реальный аппарат не требуется.
- Откройте SETUP → Mandatory Hardware → ESC Calibration и запишите текущие значения всех шести полей.
- Поменяйте
MOT_PWM_TYPEна 0 (Normal), затем на 5 (DShot300), каждый раз возвращаясь на экран. Определите по таблице урока, в каком из двух случаев калибровка вообще имеет смысл. - Найдите параметр
ESC_CALIBRATIONв списке параметров и прочитайте его описание в колонке Desc. Объясните, почему прошивка просит не менять его вручную. - Не нажимая Calibrate ESCs, ответьте: какое значение записала бы эта кнопка и когда именно начнётся сама процедура?
Задание 11.4. Пороги вращения моторов
Выполняется в симуляторе SITL, реальный аппарат не требуется.
- Выпишите текущие
MOT_SPIN_ARM,MOT_SPIN_MIN,MOT_SPIN_MAXи проверьте, соблюдается ли порядок возрастания. - Задайте
MOT_SPIN_ARM = 0.20иMOT_SPIN_MIN = 0.10, то есть нарушьте порядок намеренно. Активируйте аппарат и опишите поведение. - Верните исходные значения и объясните, чем опасен слишком высокий
MOT_SPIN_ARMна реальном аппарате. - Откройте экран Motor Test и найдите кнопки, которые записывают эти же два параметра (см. урок 9).
6. Проверьте себя
Сформулируйте ответ своими словами, прежде чем сверяться со справочником ответов.
- Какие три параметра записывает калибровка радио по каждому каналу и почему часть каналов может не сохраниться без сообщения об ошибке?
- Почему реверс канала правильнее настраивать в передатчике, а не параметром
RCn_REVERSED? - Каким регуляторам калибровка ESC не нужна и почему?
- Что происходит при нажатии кнопки Calibrate ESCs и в какой момент реально начинается калибровка?
- Чем Motor Emergency Stop отличается от дизарминга и почему его выносят на отдельный тумблер?
7. Чек-лист самопроверки
Урок освоен, если каждый пункт выполнен на практике:
- Все задействованные каналы откалиброваны, диапазоны примерно 1100–1900 мкс
- Итоговое окно Min | Max прочитано, каналов со значением 1500 | 1500 среди задействованных нет
- Нейтрали стоят по центру, газ внизу, направления совпадают с движением стиков
- Реверсы настроены в передатчике, а не параметрами
- На легкодоступный тумблер назначена аварийная остановка моторов (значение 31) и проверена на земле
- Определён тип регулятора: понятно, нужна калибровка ESC или нет
- Если нужна — ESC откалиброваны со снятыми винтами, все моторы стартуют одновременно
- Соблюдается порядок
MOT_SPIN_ARM<MOT_SPIN_MIN<MOT_SPIN_MAX
8. Что дальше
- Предыдущий урок: 10. Калибровка акселерометра и компаса
- Следующий урок: 12. Монитор батареи и итоговая проверка перед полётом
- Полный перечень тем: Содержание курса
- мод. : Вторник, 08 сентября 2026