Радиолиния с прозрачным мостом второго уровня для БАС #
 mod. Четверг, 22 октября 2026 18:32
. См. 12
Радиолиния с прозрачным мостом второго уровня объединяет бортовые устройства в одну сеть и попутно передаёт видео, телеметрию и сигналы управления. Ниже разобрано, как мост пересылает кадры между сегментами, как встроенный видеосервер отдаёт поток, из чего складывается задержка изображения и почему команды управления первыми теряют устойчивость, когда канал загружен видео.
- Оглавление
- 1. Разбор строки из описания интерфейса
- 2. Термины и сокращения
- 3. Мост второго уровня: что он делает
- 4. Встроенный видеосервер и протокол RTSP
- 5. Сквозной транзит последовательного порта
- 6. Канал SBUS: двадцать пять байт каждые семь миллисекунд
- 7. Перегрузка: очереди и приоритеты
- 8. Отказы второго уровня
- 9. Практика: настройка и проверка линии
- 10. Ограничения и типичные ошибки
- 11. Сводка параметров линии
- 12. Итоги
- 13. Источники
- 14. Приложение. Методика расчёта
1. Разбор строки из описания интерфейса
Производитель радиомодема указывает в описании интерфейсов строку, которая выглядит как перечень возможностей:
"Прозрачный беспроводной мост Ethernet второго уровня с встроенным аппаратным видеосервером RTSP, сквозным транзитом последовательного порта UART и сигналов управления SBUS."
Каждый элемент этой строки отвечает за свою задачу, и вместе они описывают один и тот же радиоканал с четырёх разных сторон.
- Мост второго уровня (L2) определяет, каким образом устройства на борту и на земле оказываются в одной сети.
- Встроенный видеосервер определяет, откуда берётся изображение и в каком виде оно уходит в канал.
- Транзит последовательного порта определяет, как телеметрия автопилота попадает на наземный пункт.
- Транзит сигналов SBUS определяет, каким образом команды аппаратуры управления доходят до борта, если их подают не через автопилот, а напрямую.
Слово «прозрачный» в этой строке означает не отсутствие настроек, а отсутствие преобразований. Устройство, подключённое к порту радиомодема, не знает о существовании радиоканала: оно видит обычный сегмент Ethernet и отправляет кадры так же, как отправляло бы их в кабельную сеть. Радиомодем при этом не меняет адреса, не переписывает содержимое кадра и не требует установки драйвера на подключённые устройства.
| Часть строки | Что это означает | Какую задачу решает |
| Прозрачный мост Ethernet второго уровня | радиоканал ведёт себя как длинный сегмент Ethernet | единая сеть на борту и на земле без настройки маршрутов |
| Встроенный аппаратный видеосервер RTSP | кодирование и выдача потока выполняются в самом радиомодеме | изображение без отдельного кодировщика и без компьютера на борту |
| Сквозной транзит UART | байты последовательного порта передаются без разбора содержимого | телеметрия автопилота и команды наземной станции |
| Транзит сигналов SBUS | кадры аппаратуры управления передаются как поток байтов | резервное или прямое управление исполнительными механизмами |
Порядок перечисления отражает порядок, в котором разработчик собирает линию. Сначала обеспечивается связность сети, затем к ней подключается видео, затем телеметрия и только потом управление. Чем позже элемент появляется в строке, тем выше его требования к задержке и надёжности, и тем заметнее становятся ошибки настройки, допущенные на первом шаге.
Разбираемая строка описывает не четыре независимых устройства, а один радиомодем с четырьмя функциями. Видеосервер, мост и порты ввода-вывода работают одновременно и делят между собой одну и ту же полосу радиоканала.
2. Термины и сокращения
| Термин или сокращение | Значение |
| беспилотное воздушное судно (БВС) | летательный аппарат без экипажа на борту, управляемый внешним пилотом |
| второй уровень (L2) | уровень каналов передачи данных, на котором устройства адресуются шестибайтовыми адресами и обмениваются кадрами |
| третий уровень (L3) | уровень сети, на котором устройства адресуются адресами протокола IP, а пакеты передаются между подсетями |
| мост | устройство, которое соединяет два сегмента сети и пересылает кадры между ними по таблице адресов |
| прозрачный мост | мост, который не изменяет кадры и не требует настройки на подключённых устройствах |
| сегмент сети | часть сети, в пределах которой кадры распространяются без участия маршрутизатора |
| широковещательный кадр | кадр, адресованный сразу всем устройствам сегмента |
| таблица адресов | список вида «адрес устройства — порт моста», по которому мост выбирает направление передачи |
| RTSP | протокол управления потоком реального времени, которым клиент просит сервер начать, приостановить и завершить передачу |
| RTP | протокол передачи медиаданных в реальном времени, которым пересылаются кадры видео |
| видеосервер | программа или аппаратный модуль, который кодирует изображение и отдаёт его по сети |
| группа кадров | последовательность кадров от одного ключевого кадра до следующего ключевого кадра |
| ключевой кадр | кадр, который кодируется независимо от предыдущих и служит точкой восстановления изображения |
| UART | универсальный асинхронный последовательный приёмопередатчик, то есть обычный последовательный порт |
| скорость порта | число битов, которое порт передаёт за одну секунду |
| MAVLink | протокол обмена сообщениями между автопилотом и наземной станцией |
| SBUS | последовательный протокол аппаратуры управления, в котором в одном кадре передаются значения шестнадцати каналов |
| сквозной транзит | передача байтов через радиоканал без разбора их содержимого |
| приоритезация | порядок, в котором передатчик обслуживает пакеты разных типов при занятом канале |
| петля | замкнутый путь, по которому кадр возвращается в сегмент, откуда вышел |
| широковещательный шторм | лавинообразный рост числа копий широковещательного кадра при наличии петли |
| задержка в очереди | время между приходом пакета на передатчик и началом его передачи |
| джиттер | разброс задержки между пакетами одного потока |
3. Мост второго уровня: что он делает
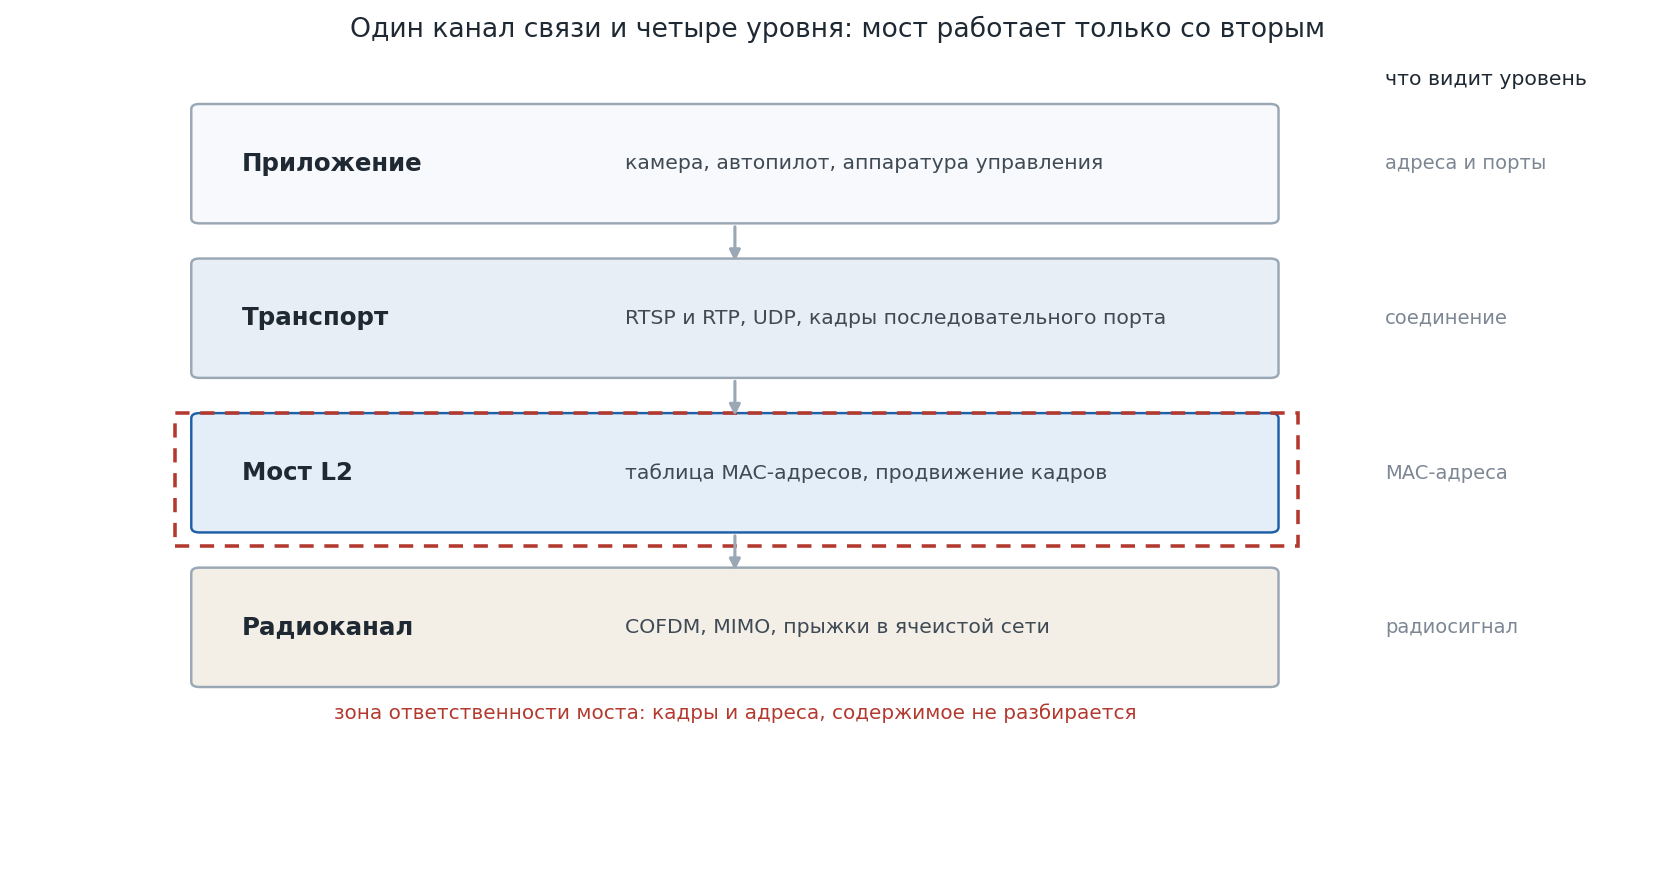
Чтобы понять, зачем радиолинии нужен мост, полезно разделить задачи, которые решает сеть, по уровням. Верхний уровень занимают программы: камера формирует изображение, автопилот считает телеметрию, наземная станция отображает карту. Ниже расположен транспортный уровень: он отвечает за соединение между программами и за доставку данных в нужном порядке. Ещё ниже работает мост, который переносит кадры между сегментами сети. Самый нижний уровень занимает радиоканал с кодированием, несколькими антеннами и прыжками в ячеистой сети.
Разделение на уровни важно потому, что каждый уровень видит только свою часть картины. Видеосервер не знает, по какому маршруту пойдёт поток. Мост не знает, что находится внутри кадра. Радиоканал не знает, что передаёт: видео, телеметрию или команды.
3.1. Граница ответственности моста
Мост получает кадр из одного порта и решает, в какой порт его передать. Решение принимается по адресу получателя, который записан в первых байтах кадра. Если адрес получателя присутствует в таблице адресов, кадр уходит в тот порт, который указан в таблице. Если адреса в таблице нет, кадр рассылается во все порты, кроме того, из которого пришёл. Такой порядок называется обучением моста.
Разница между мостом и концентратором, который повторяет сигнал во все порты без разбора адресов, состоит именно в таблице. Концентратор расходует полосу на всех сегментах сразу. Мост расходует полосу только на тех сегментах, где находится получатель. Для радиолинии с ограниченной пропускной способностью такая разница имеет значение: каждый кадр, отправленный не туда, уменьшает полосу, доступную видео и телеметрии.
Для протокола IP мост невидим. Адреса IP назначаются устройствам так же, как в кабельной сети, а шлюз по умолчанию указывать не требуется, потому что все устройства находятся в одной подсети. Обратная сторона этой простоты состоит в том, что служебные пакеты протокола IP, такие как запрос адреса и запрос соответствия адреса и аппаратного адреса, тоже идут во все сегменты. Чем больше устройств в сети, тем больше служебного обмена приходится на каждый сегмент.
3.2. Кадр и таблица адресов
Кадр Ethernet начинается с семи байтов преамбулы и одного байта признака начала, затем идут шесть байтов адреса получателя и шесть байтов адреса отправителя. За ними может стоять метка виртуальной сети, затем тип кадра, поле данных размером от сорока шести до тысячи пятисот байтов и четырёхбайтовая контрольная сумма. Мост читает адреса, метку и тип, но не разбирает содержимое поля данных и не изменяет его.
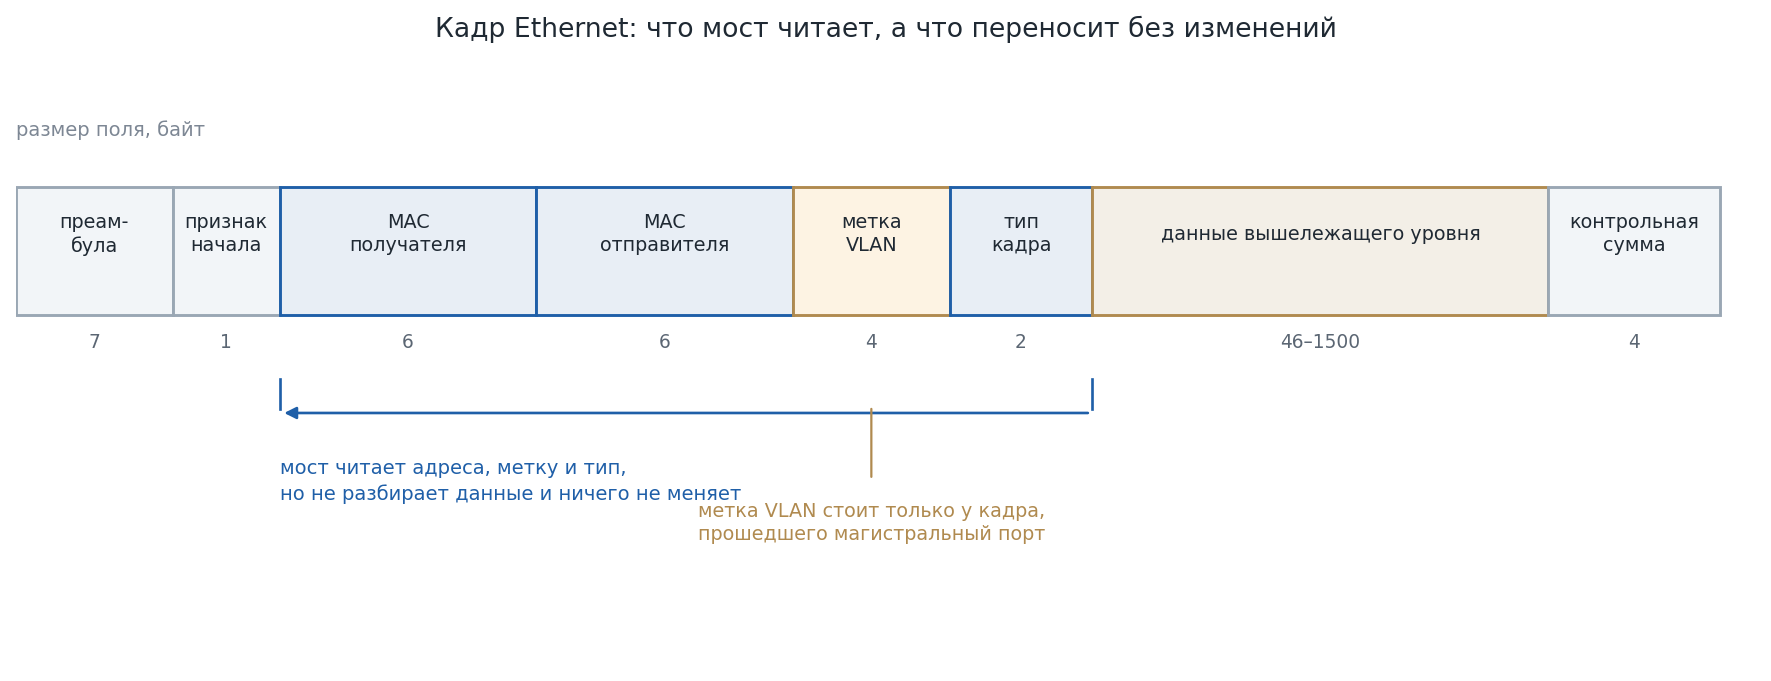
Метка виртуальной сети заслуживает отдельного пояснения. Она добавляет четыре байта и позволяет разделить один физический сегмент на несколько логических, которые не видят широковещательные кадры друг друга. На радиолинии такая возможность полезна, когда по одному каналу передаются данные разных потребителей: например, видео для внешнего пилота и телеметрия для группы эксплуатации должны попадать в разные логические сети.
Таблица адресов заполняется автоматически. Мост запоминает адрес отправителя каждого принятого кадра и метку времени, после которой запись считается устаревшей. Если устройство молчит дольше установленного срока, запись удаляется, и первый кадр от него снова рассылается во все порты. Типичное время хранения записи составляет от одной до пяти минут, а при частом обмене таблица обновляется и не очищается.
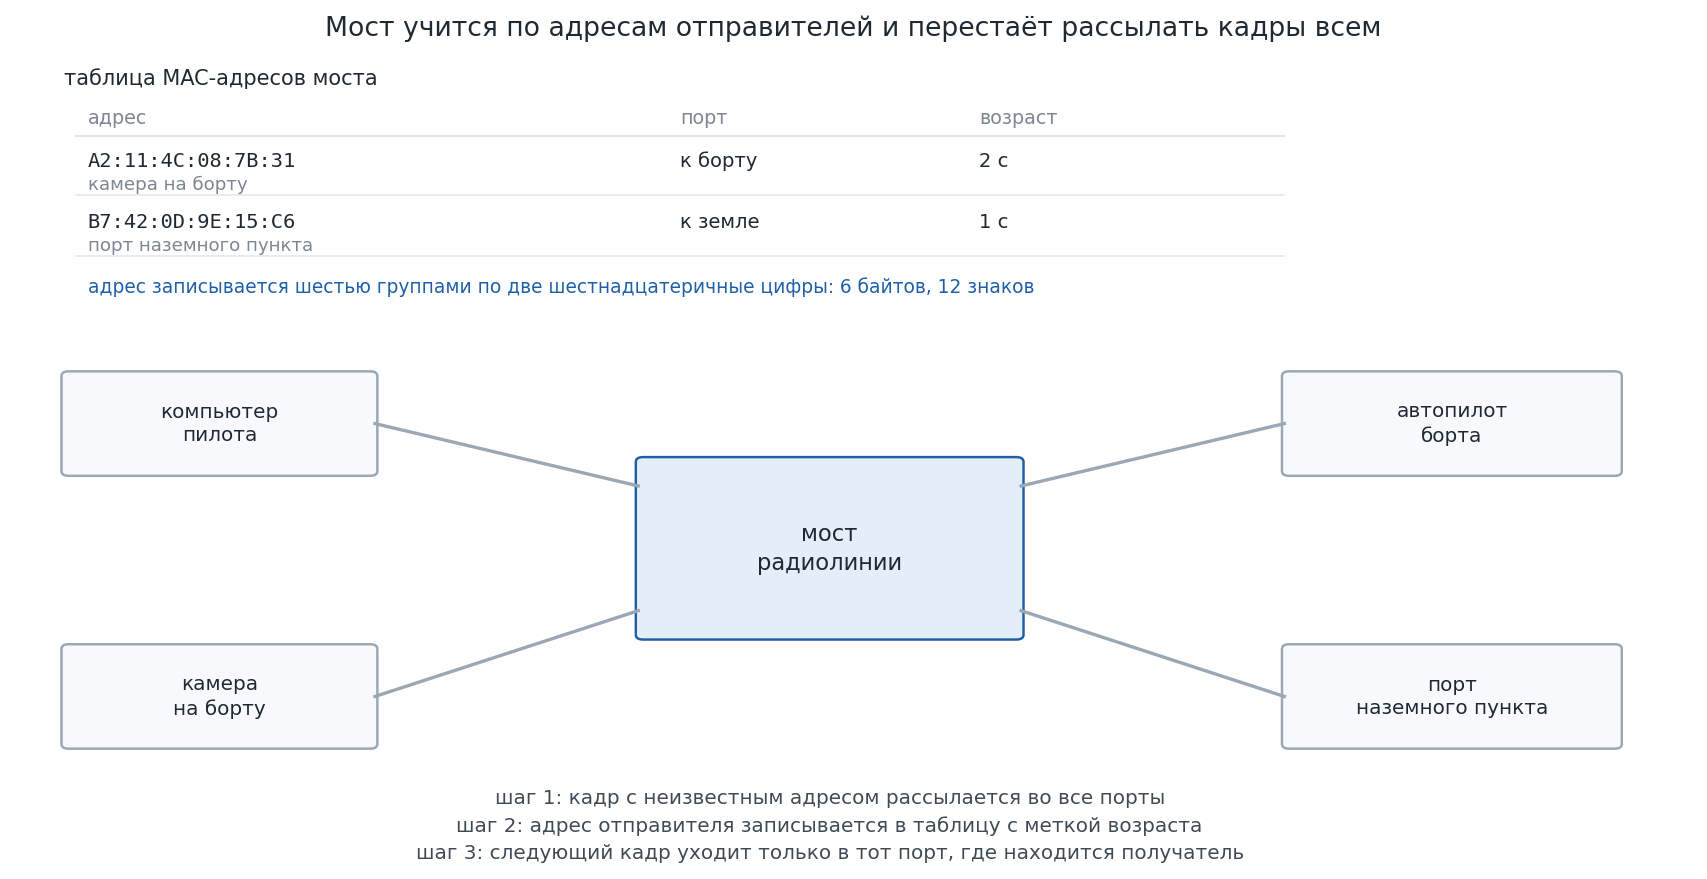
Рисунок 3. Мост учится по адресам отправителей: сначала рассылает кадр, затем запоминает порт и после этого передаёт кадр только адресату
3.3. Чего мост не делает
Мост не проверяет, доставлен ли кадр. Протокол Ethernet не предусматривает подтверждений: если кадр потерян в радиоканале, отправитель об этом не узнает, а повторную передачу выполняет протокол более высокого уровня, если такая передача предусмотрена протоколом. Для видеопотока повторная передача обычно не выполняется, потому что устаревший кадр уже не нужен. Для телеметрии и команд повторную передачу выполняет прикладной протокол.
Мост также не ограничивает число копий широковещательного кадра и не имеет счётчика переходов, то есть механизма, который в протоколе IP ограничивает время жизни пакета. Эта особенность прямо связана с устойчивостью сети, и ей посвящён раздел 8.
| Действие | Мост | Маршрутизатор |
| выбор направления по адресу устройства | выполняет | выполняет по адресу сети |
| рассылка кадра при неизвестном адресе | выполняет | не выполняет |
| изменение содержимого кадра | не выполняет | переписывает адреса |
| ограничение числа переходов | не выполняет | уменьшает счётчик времени жизни |
| разделение широковещательных доменов | не выполняет | выполняет |
| настройка на подключённых устройствах | не требуется | требуется указать шлюз |
4. Встроенный видеосервер и протокол RTSP
Видеосервер внутри радиомодема выполняет три действия: получает изображение с камеры, сжимает его и отдаёт по сети. Сжатие необходимо, потому что несжатое изображение высокого разрешения занимает сотни мегабит в секунду, а радиоканал предоставляет десятки. Наземная станция или программа просмотра подключается к серверу по протоколу RTSP и получает поток до тех пор, пока соединение не будет закрыто.
4.1. От запроса до первого кадра
Подключение состоит из четырёх обменов. Клиент отправляет запрос описания, сервер отвечает документом с параметрами потока: кодеком, размером кадра, частотой кадров и адресом для приёма данных. Затем клиент выбирает транспорт и сообщает, на какие порты он готов принимать пакеты. Сервер подтверждает выбор и присваивает сеансу идентификатор. Последний запрос разрешает передачу, после чего сервер начинает отправлять пакеты и продолжает до команды остановки.
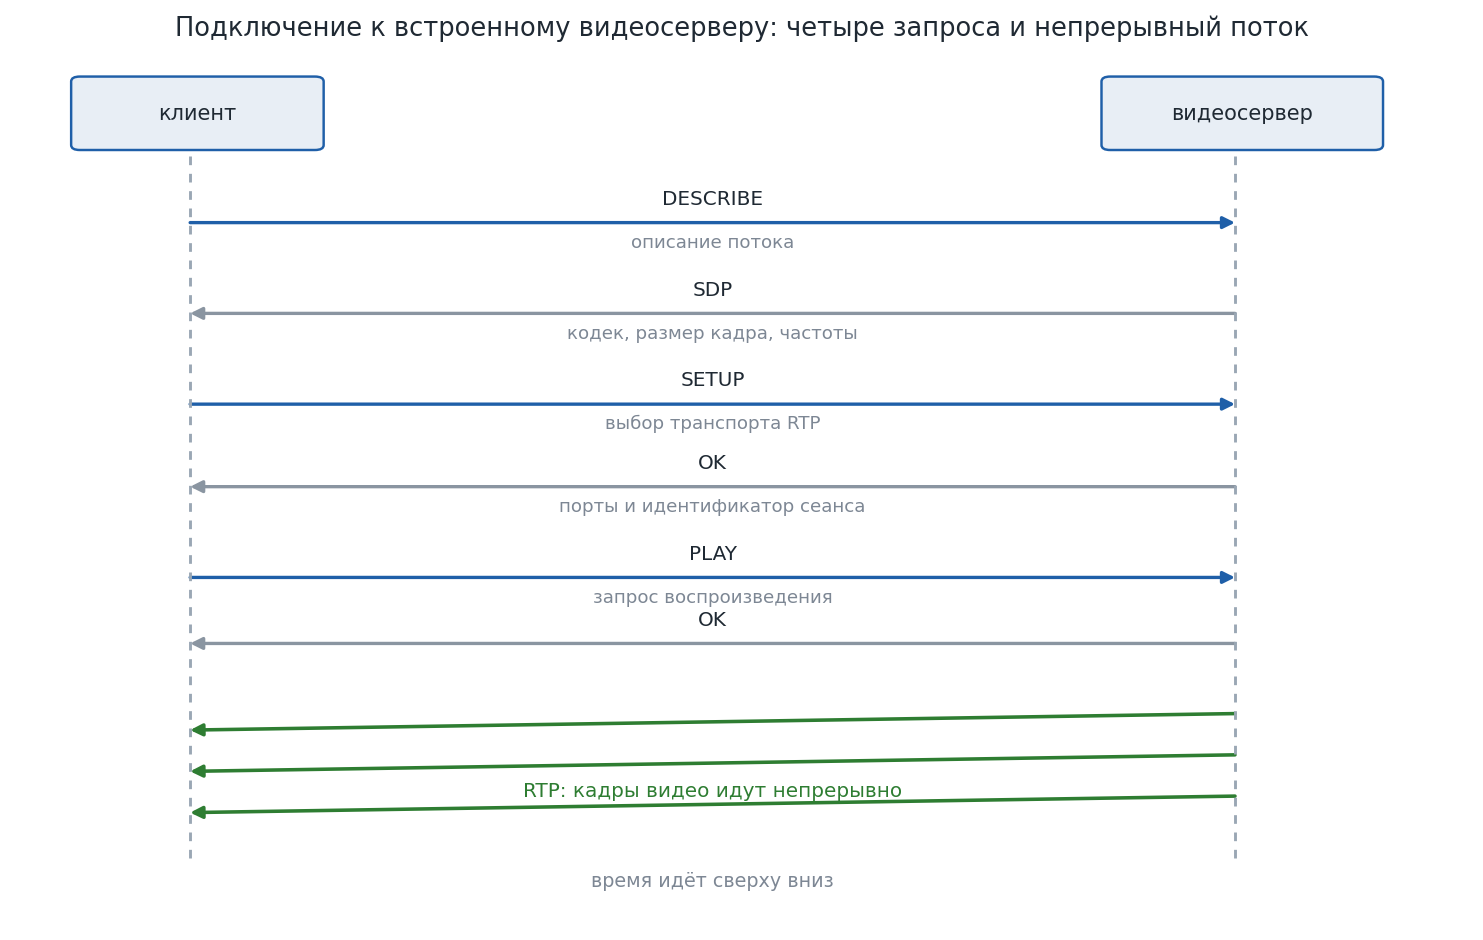
Существенно, что управление и передача разделены. Запросы RTSP передаются по протоколу управления передачей, который гарантирует доставку и порядок, а сами кадры видео идут по протоколу пользовательских датаграмм, который доставку не гарантирует. Такое разделение выгодно для линии с потерями: потеря одного пакета видео приводит к кратковременному искажению изображения, а не к остановке всего потока.
Каждый пакет видео несёт сорок байтов служебных данных: двенадцать байтов заголовка RTP, восемь байтов заголовка протокола пользовательских датаграмм и двадцать байтов заголовка протокола IP. Доля полезных данных вычисляется как отношение полезной нагрузки к сумме нагрузки и служебных данных: \( \eta = \frac{L}{L + 40} \), где \( L \) — размер полезной нагрузки в байтах. При нагрузке тысяча двести байтов служебные данные занимают менее четырёх процентов, а при нагрузке триста байтов их доля возрастает до двенадцати процентов. Поэтому размер пакета выбирают как можно ближе к пределу, при котором кадр ещё не дробится слишком мелко.
| Полезная нагрузка, байт | Служебные данные, байт | Доля полезных данных, процентов | Полоса при 600 пакетах в секунду, кбит/с |
| 300 | 40 | 88,2 | 1632 |
| 1200 | 40 | 96,8 | 5952 |
| 1316 | 40 | 97,1 | 6509 |
4.2. Группы кадров и цена потери
Кодек сжимает не каждый кадр по отдельности, а последовательность кадров. Один кадр из группы кодируется полностью и называется ключевым. Остальные кодируются как разность с предыдущими и сами по себе не восстанавливаются. Такая схема уменьшает объём передачи, но связывает кадры между собой: потеря любого кадра в группе искажает изображение до следующего ключевого кадра.
Ключевой кадр занимает существенно больше места, чем остальные. Для потока шесть мегабит в секунду при частоте двадцать пять кадров в секунду средний кадр имеет размер тридцать килобайтов, ключевой кадр при отношении семь к одному занимает около ста шестидесяти девяти килобайтов, а промежуточный — около двадцати четырёх. Чем длиннее группа кадров, тем реже возникают тяжёлые кадры, но тем дольше длится искажение после потери.
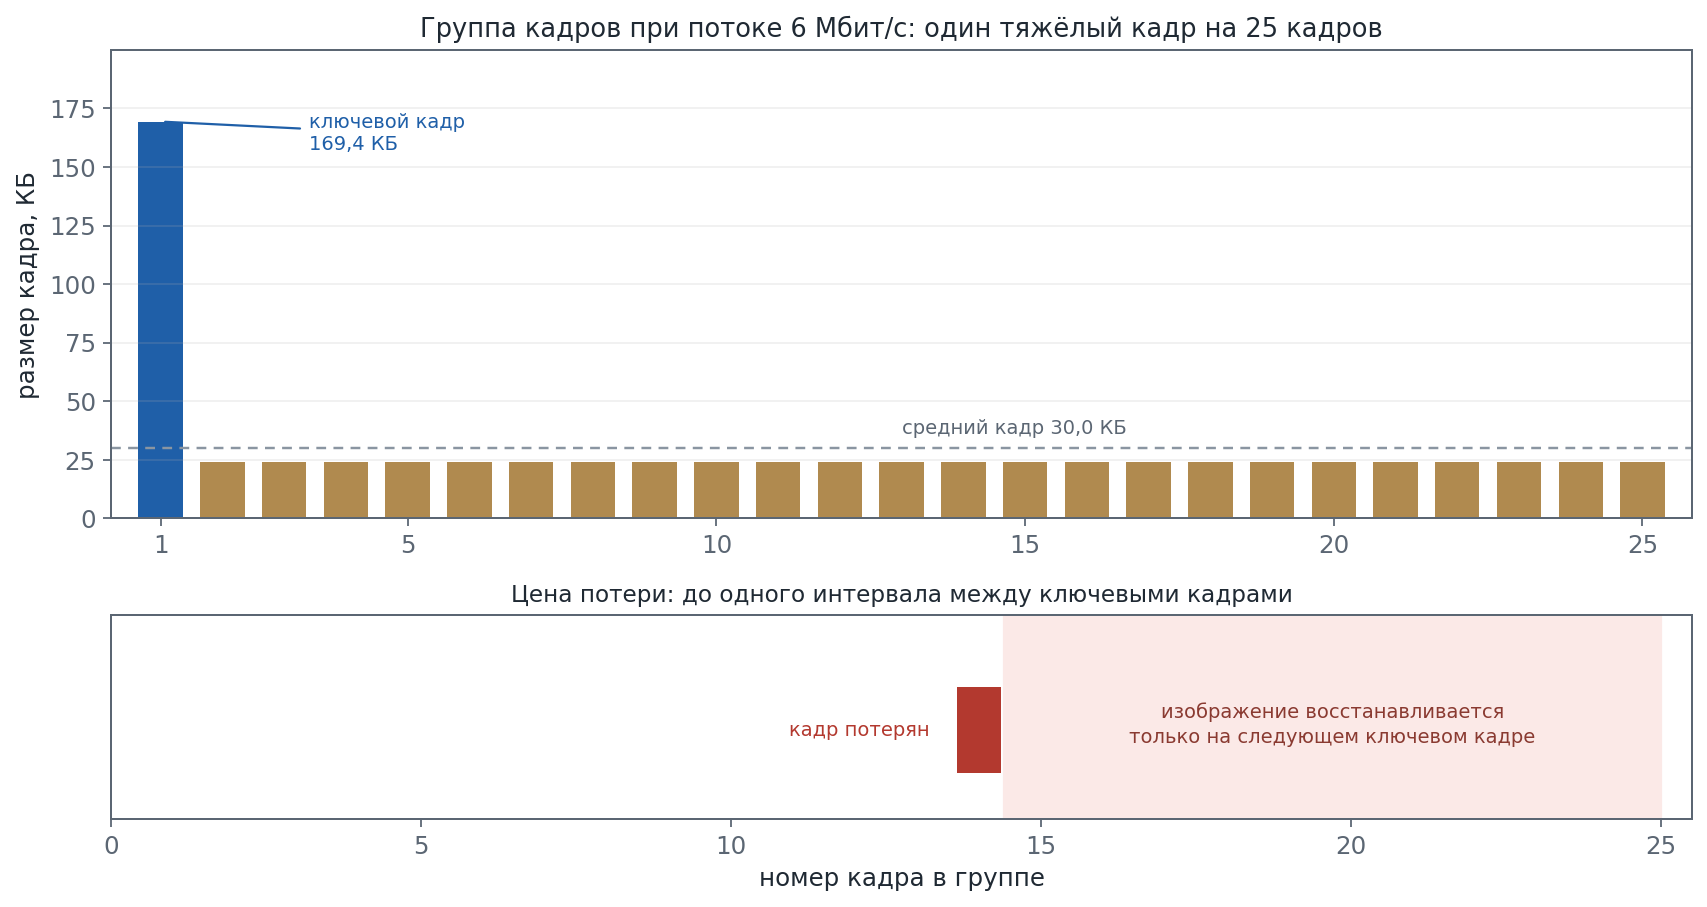
Из этого следует практическое правило: длину группы кадров выбирают как компромисс между полосой и временем восстановления. Группа из двадцати пяти кадров при частоте двадцать пять кадров в секунду обновляет изображение раз в секунду, группа из пятидесяти кадров — раз в две секунды. На линии с заметными потерями короткая группа восстанавливает картинку быстрее, но требует большей средней полосы.
4.3. Задержка видео по частям
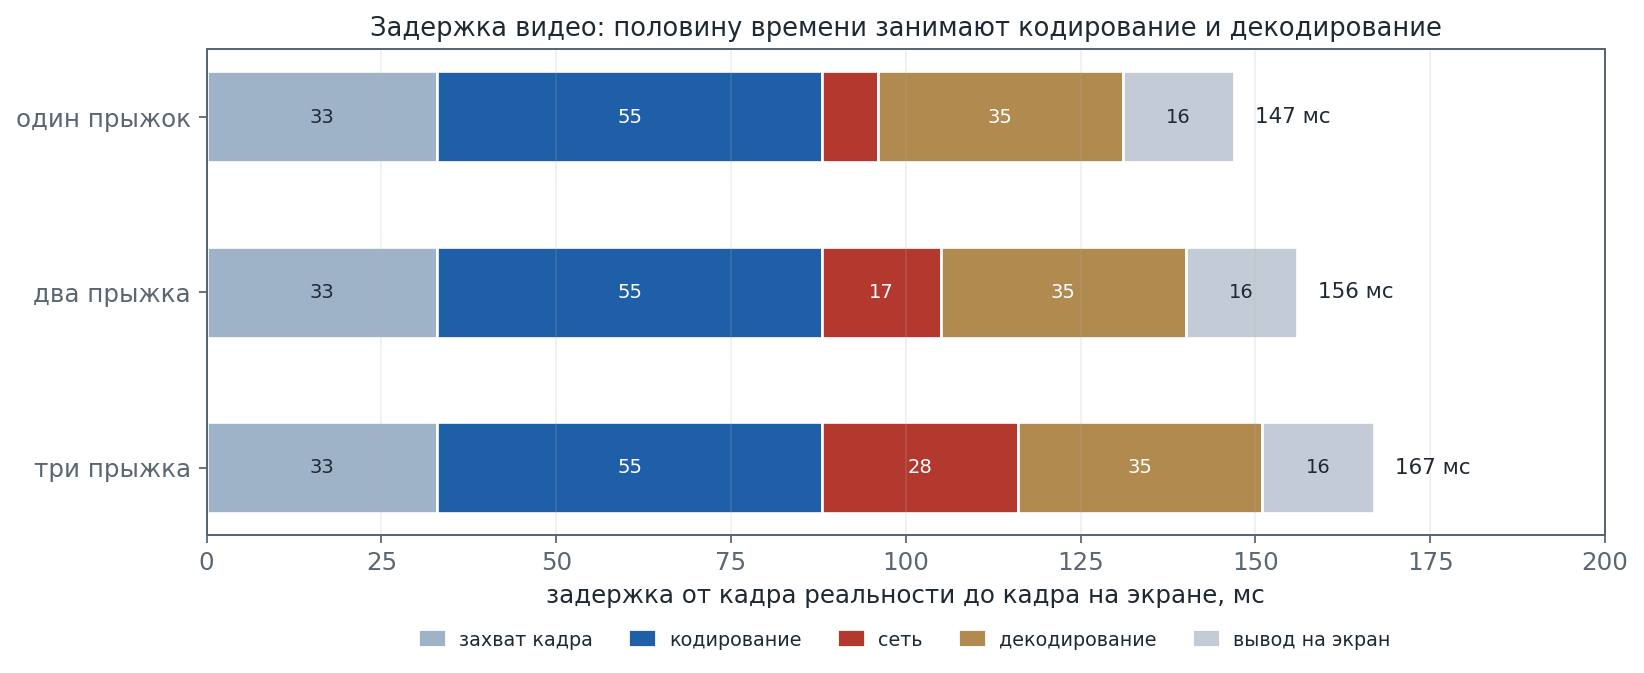
Задержка между событием перед камерой и его появлением на экране складывается из пяти участков. Камера накапливает кадр, кодер сжимает его, сеть переносит пакеты, декодер восстанавливает изображение, экран выводит его на следующем обновлении. Первые два участка определяются оборудованием и практически не зависят от радиолинии, последние три зависят от сети и от настроек приёмника.
Расчёт для типовых значений показывает, что сеть занимает меньшую часть общей задержки. При задержке одного прыжка около восьми миллисекунд и двух прыжков около семнадцати миллисекунд разница между одним и тремя прыжками составляет около двадцати миллисекунд, тогда как кодирование и декодирование вместе занимают около девяноста миллисекунд. Именно поэтому борьба за каждый прыжок даёт меньше, чем правильный выбор кодека и размера буфера воспроизведения.
| Участок | Один прыжок | Два прыжка | Три прыжка |
| накопление кадра камерой | 33 | 33 | 33 |
| кодирование | 55 | 55 | 55 |
| сеть | 8 | 17 | 28 |
| декодирование | 35 | 35 | 35 |
| вывод на экран | 16 | 16 | 16 |
| итого | 147 | 156 | 167 |
Значения в таблице являются расчётными ориентирами для аппаратуры среднего класса. Производители указывают задержку от семи до тридцати миллисекунд на один прыжок, поэтому итоговая величина проверяется измерением, а не принимается по расчёту.
5. Сквозной транзит последовательного порта
Автопилот и многие бортовые датчики обмениваются данными по последовательному порту. Сквозной транзит позволяет передать эти байты через радиоканал, не подключая к автопилоту дополнительный компьютер и не изменяя настройки самого автопилота. Радиомодем принимает байты с порта, упаковывает их и отправляет по сети, а второй радиомодем распаковывает и выдаёт на точно такой же порт с другой стороны.
5.1. Как порт превращается в поток данных
Последовательный порт передаёт байты по одному, без адресов и без границ пакетов. Чтобы передать их по сети, радиомодем группирует байты в пакеты, ставит каждому порядковый номер и отправляет адресату. На приёме пакеты выстраиваются по номерам и выдаются в порт с той же скоростью, с какой были приняты на передающей стороне, но с задержкой, равной времени доставки.
Существенный параметр транзита — размер накопителя. Если пакеты теряются или приходят с разбросом задержки, приёмник накапливает несколько пакетов перед выдачей, чтобы не останавливать поток. Чем больше накопитель, тем устойчивее поток и тем выше постоянная задержка. При скорости порта сто пятнадцать тысяч двести битов в секунду один пакет с тридцатью двумя байтами передаётся по порту около трёх миллисекунд, поэтому накопитель в четыре пакета добавляет к задержке около двенадцати миллисекунд.
Второй параметр — режим работы порта. Команды управления пишутся в порт небольшими порциями, а телеметрия может передаваться непрерывно. Если радиомодем объединяет байты в пакет по мере накопления, редкие одиночные команды будут ждать заполнения пакета и задержка возрастёт. Поэтому для порта управления назначают передачу без накопления, при которой каждый принятый байт отправляется сразу отдельным пакетом.
5.2. MAVLink и накладные расходы
Протокол MAVLink упаковывает сообщения в пакеты с десятибайтовым заголовком и двухбайтовой контрольной суммой. Служебные данные занимают двенадцать байтов при каждой передаче. Для одиночного короткого сообщения, такого как сигнал готовности, полный пакет занимает двадцать один байт, и служебные данные составляют более половины объёма. Для потока частых сообщений доля служебных данных снижается, потому что полезная нагрузка в каждом пакете больше.
Суммарный поток вычисляется как сумма произведений размера пакета на частоту передачи: \( B = 8 \sum_i (L_i + 12) f_i \), где \( L_i \) — полезная нагрузка сообщения в байтах, \( f_i \) — частота передачи в секунду. Расчёт для типового набора сообщений показывает, что суммарный поток телеметрии остаётся скромным по сравнению с видеопотоком. Сообщение об ориентации при частоте пятьдесят раз в секунду даёт около шестнадцати килобит в секунду, все остальные сообщения вместе — ещё около двенадцати. Полный поток занимает примерно тридцать процентов полосы порта со скоростью сто пятнадцать тысяч двести битов в секунду и около шестидесяти процентов полосы порта со скоростью пятьдесят семь тысяч шестьсот битов в секунду.
| Сообщение | Полезная нагрузка, байт | Частота, раз в секунду | Поток, кбит/с |
| сигнал готовности | 9 | 1 | 0,2 |
| состояние систем | 31 | 1 | 0,3 |
| ориентация | 28 | 50 | 16,0 |
| положение | 28 | 10 | 3,2 |
| приборная скорость и высота | 20 | 10 | 2,6 |
| сырые данные навигации | 30 | 5 | 1,7 |
| значения каналов управления | 42 | 10 | 4,3 |
| итого | 188 | 87 | 28,3 |
Отсюда следует практический вывод: телеметрия через транзит порта не конкурирует с видео за полосу. Ограничение возникает не в радиоканале, а на стыке: если порт настроен на низкую скорость, часть сообщений будет теряться ещё до передачи в эфир. При скорости пятьдесят семь тысяч шестьсот битов в секунду запас составляет менее половины полосы, и любое увеличение частоты сообщений приводит к перегрузке порта.
Проверить загрузку порта можно без специального оборудования. Достаточно подключить радиомодем к компьютеру и посчитать число байтов, поступающих в порт за десять секунд. Если полученная величина превышает семьдесят процентов от скорости порта, частоту сообщений уменьшают или скорость порта увеличивают.
6. Канал SBUS: двадцать пять байт каждые семь миллисекунд
Сигналы аппаратуры управления в этой линии передаются отдельно от телеметрии. Протокол SBUS передаёт значения шестнадцати каналов в одном кадре фиксированной длины, а сами кадры идут с постоянным периодом. Такая организация не требует подтверждений и не допускает повторных передач: каждый следующий кадр заменяет предыдущий, и устаревший кадр уже не нужен.
6.1. Строение кадра
Кадр занимает двадцать пять байтов. Первый байт служит признаком начала и имеет постоянное значение. Следующие двадцать два байта содержат значения шестнадцати каналов по одиннадцать битов в каждом. Двадцать четвёртый байт содержит два цифровых канала и два признака: потерю кадра и срабатывание защиты. Последний байт служит признаком конца.
Линия работает со скоростью сто тысяч битов в секунду, с восемью битами данных, одним битом чётности и двумя стоповыми битами. На передачу одного байта уходит двенадцать битов, поэтому весь кадр занимает триста линейных битов и передаётся за \( T = \frac{25 \cdot 12}{100\,000} = 3 \) миллисекунды. Полезными из них являются сто семьдесят шесть битов, то есть около пятидесяти девяти процентов. При периоде обновления семь миллисекунд линия загружается на сорок три процента, а обновление происходит сто сорок три раза в секунду.
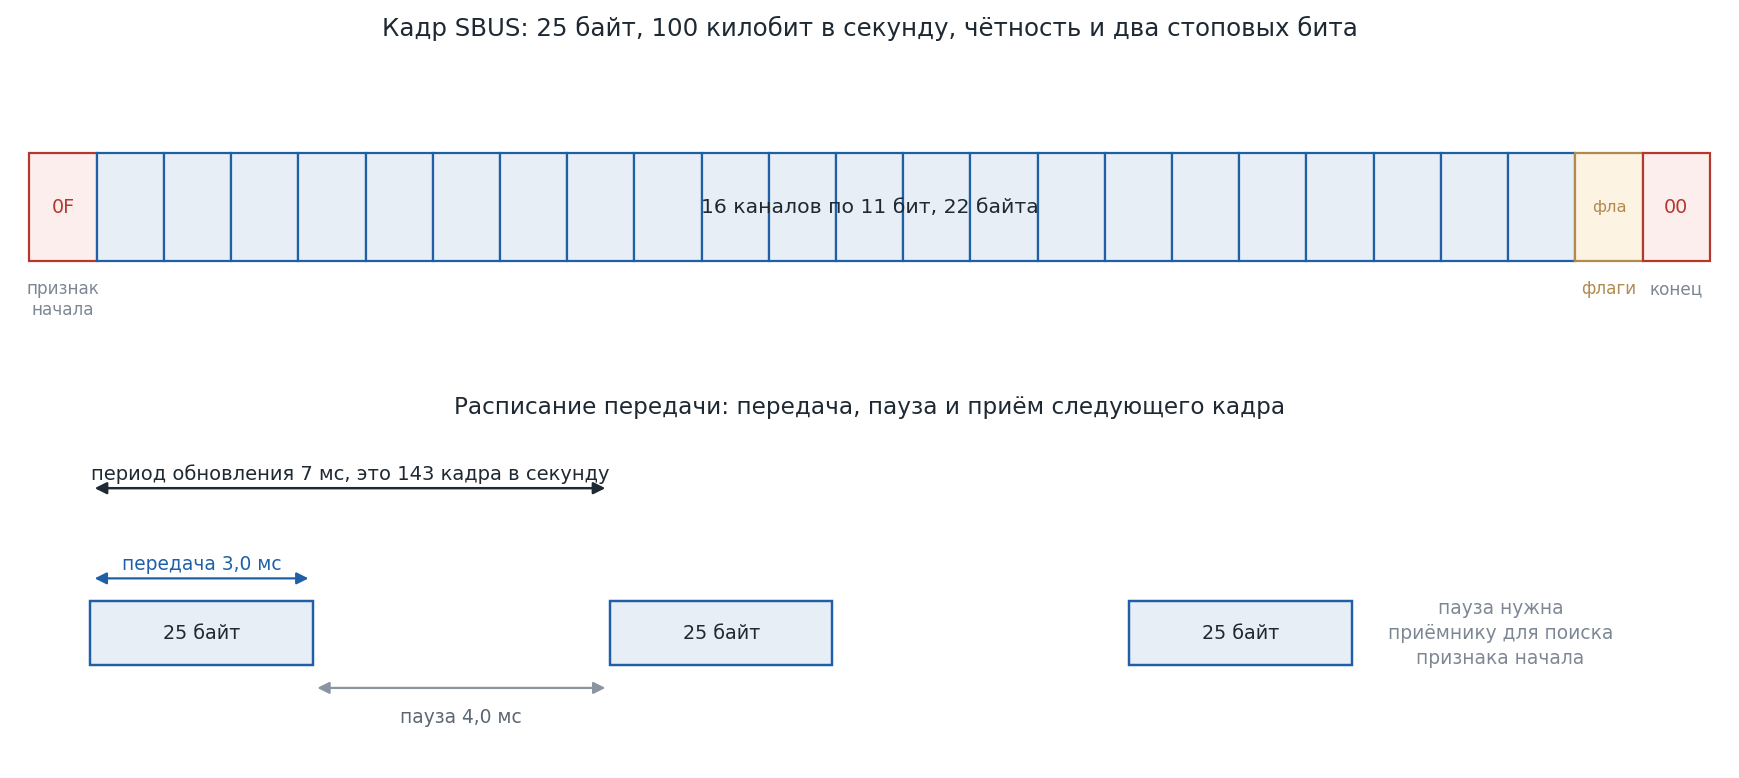
Указанный период соответствует быстрому режиму. В обычном режиме кадры следуют через четырнадцать миллисекунд, и обновление происходит семьдесят один раз в секунду. Линия работает с инвертированной логикой, поэтому при подключении к обычному порту без инвертора кадры не распознаются.
Пауза между кадрами не является потерями. Приёмнику нужно время, чтобы найти признак начала следующего кадра: он ищет его среди байтов, пришедших после окончания предыдущего. Если кадры идут вплотную, признак начала может встретиться внутри поля данных и будет принят за начало нового кадра. Наличие паузы делает поиск однозначным.
6.2. Почему SBUS чувствительнее видео
Требования к задержке у разных потоков различаются на порядок. Для видео задержка в сто пятьдесят миллисекунд воспринимается как приемлемая, а искажение изображения в течение половины секунды после потери кадра считается допустимым. Для команд управления такая задержка означает, что пилот видит результат своего действия позже, чем ожидает, а искажение приводит к рывкам в движении аппарата.
Отсюда следует главное правило настройки: пакеты управления должны обходить очередь видео. Если все пакеты стоят в одной очереди, то кадр видео размером тысяча двести байтов, передаваемый по каналу десять мегабит в секунду, занимает около одной миллисекунды, и небольшая очередь из тридцати таких кадров задерживает команду управления на тридцать миллисекунд. При потере кадра видео очередь возрастает скачком.
| Поток | Допустимая задержка | Реакция на потерю | Требование к порядку |
| команды управления | десятки миллисекунд | команда устаревает, нужна новая | строгий |
| телеметрия | сотни миллисекунд | повторная передача | строгий |
| видео | сто пятьдесят и более миллисекунд | искажение до ключевого кадра | допускается перестановка |
7. Перегрузка: очереди и приоритеты
Когда суммарный поток превышает пропускную способность канала, пакеты накапливаются в очереди передатчика. Время ожидания в очереди зависит не только от объёма потока, но и от того, в каком порядке передатчик обслуживает пакеты. Если порядок общий, пакет управления ждёт, пока уйдут все пакеты, пришедшие раньше, в том числе крупные пакеты видео.
Расчёт для канала десять мегабит в секунду, загруженного видео на шестьдесят процентов, показывает разницу между двумя дисциплинами обслуживания. При общей очереди средняя задержка пакета управления составляет около пятнадцати миллисекунд, а наибольшая превышает сто. При отдельной очереди управления средняя задержка снижается до долей миллисекунды, а наибольшая остаётся в пределах одной миллисекунды. Поток видео при этом не меняется, потому что его пакеты по-прежнему занимают всю оставшуюся полосу.
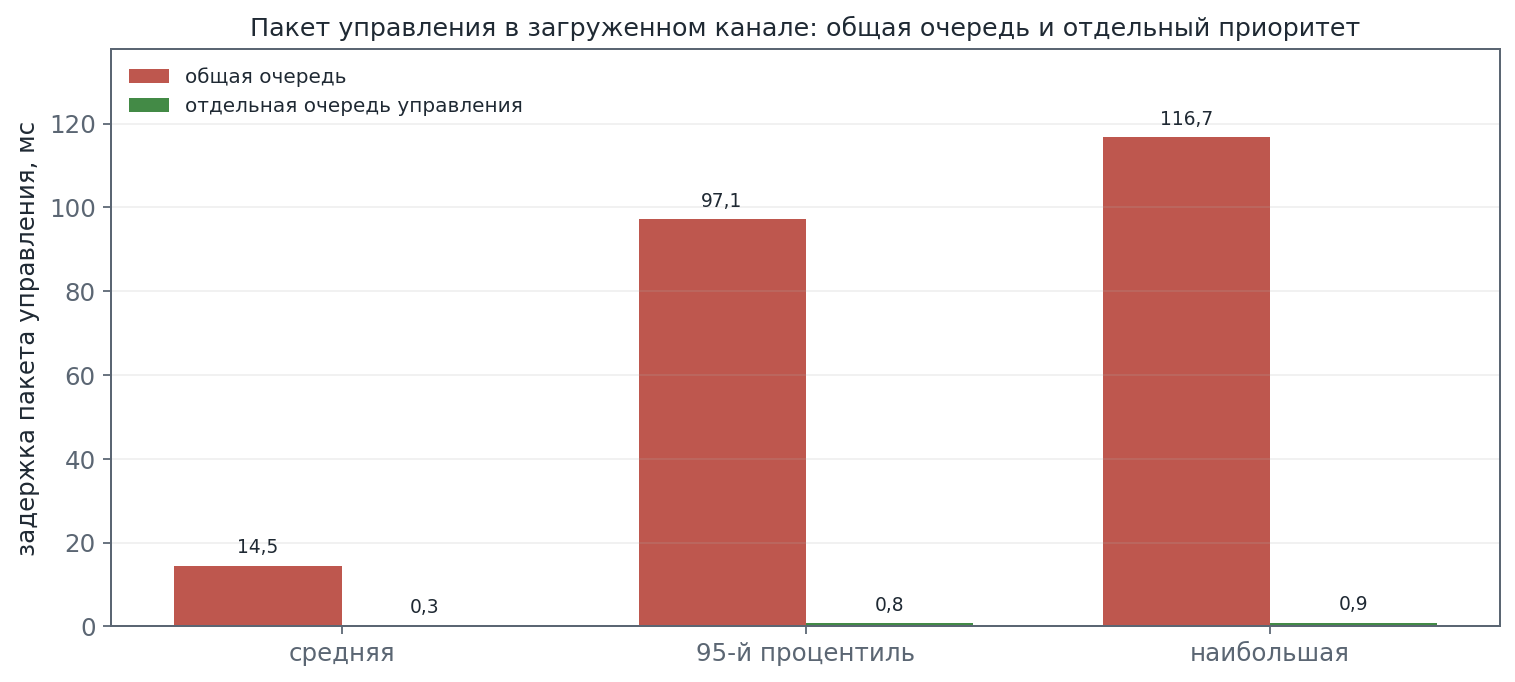
| Дисциплина | Средняя задержка | Девяносто пятый процентиль | Наибольшая задержка |
| общая очередь | 14,5 | 97,1 | 116,7 |
| отдельная очередь управления | 0,3 | 0,8 | 0,9 |
Значения в таблице получены расчётом на модели, в которой видео поступает пачками по двенадцать пакетов каждые сорок миллисекунд, телеметрия приходит каждые пять миллисекунд, а команды управления — каждые двадцать. Модель не учитывает повторные передачи в радиоканале, поэтому реальные значения выше, но соотношение между дисциплинами сохраняется.
Настройка приоритетов без ограничения видеопотока приводит к обратному результату. Если видео занимает всю полосу, очередь видео растёт непрерывно, буфер передатчика переполняется, и теряются уже не отдельные пакеты, а целые кадры. Приоритезация защищает управление, но не заменяет ограничение скорости видеопотока.
8. Отказы второго уровня
Мост второго уровня прост в настройке именно потому, что не требует разбираться в адресах сети. Та же простота порождает три характерных отказа, которые проявляются только на работающей линии: петлю, шторм широковещательных кадров и разбухание таблицы адресов. Понимание этих отказов важнее, чем знание команд настройки.
8.1. Петля и широковещательный шторм
Петля возникает, когда между двумя сегментами существует более одного пути. Например, наземный пункт и борт соединены прямым радиоканалом, а кроме того, тот же трафик проходит через наземный ретранслятор. Устройства при этом видят один сегмент, а мост не знает, что кадр уже проходил по второму пути.
Первый признак петли — рост числа копий широковещательных кадров. Каждый мост рассылает такой кадр во все порты, кроме входного, поэтому число копий растёт как \( N = 2^k \), где \( k \) — число проходов по кольцу. После первого прохода копий становится две, после второго — четыре, после двадцатого — более миллиона. Кадр при этом не имеет срока жизни: в отличие от пакета протокола IP, у него нет счётчика переходов, и остановить его может только отсутствие пути.
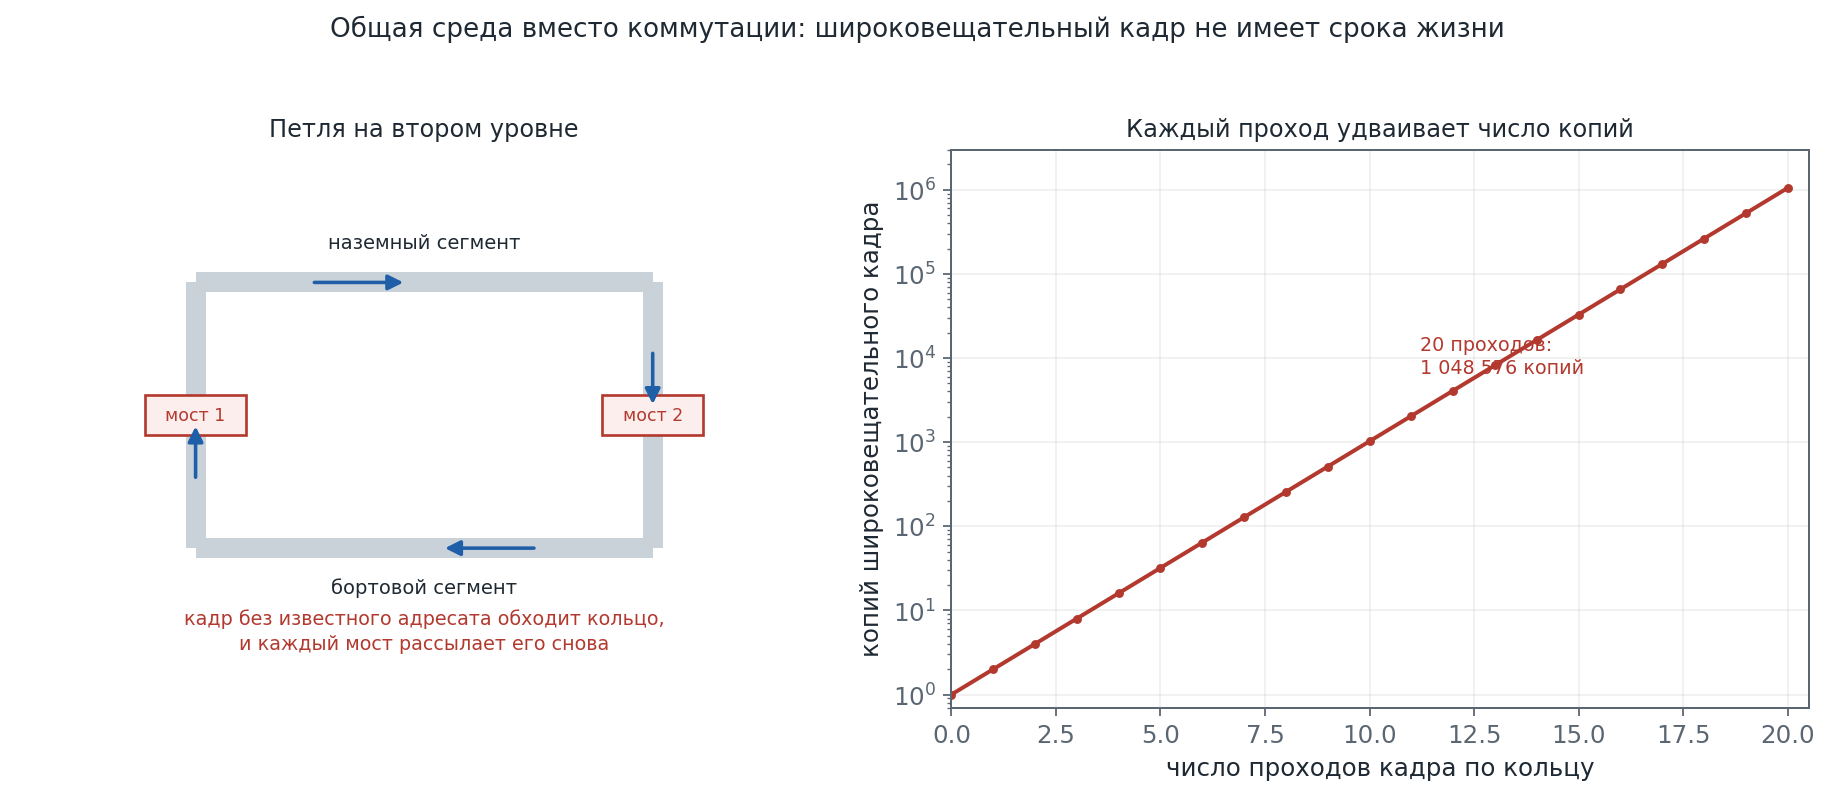
Количественная оценка показывает, насколько быстро наступает отказ. Миллион копий кадра минимального размера занимает шестьдесят четыре мегабайта, что при скорости восемьдесят мегабит в секунду соответствует почти семи секундам непрерывной передачи. За это время полезный трафик не передаётся совсем, а таблицы адресов на всех мостах перестраиваются под адрес отправителя, приходящий с разных портов.
8.2. Мост или маршрутизация
Выбор между мостом и маршрутизатором определяет, сколько устройств окажется в одном широковещательном домене. Мост объединяет сегменты в один домен: все устройства видят широковещательные кадры друг друга, а адреса выдаются из одной подсети. Маршрутизатор разделяет домены: широковещательные кадры остаются внутри своего сегмента, а между сегментами передаются только адресованные пакеты.

Для небольшой линии из нескольких устройств мост удобнее: не нужно настраивать адреса сетей и шлюзы, а все бортовые устройства доступны по постоянным адресам. Для линии с десятками узлов и несколькими потребителями трафика удобнее маршрутизация: она ограничивает последствия ошибки в одном сегменте и уменьшает объём служебного обмена. Промежуточный вариант состоит в том, чтобы оставить мост, но разделить трафик метками виртуальных сетей.
| Свойство | Мост второго уровня | Маршрутизация третьего уровня |
| настройка на бортовых устройствах | не требуется | нужно указать адрес шлюза |
| единая подсеть | да | нет |
| распространение широковещательных кадров | на все сегменты | только внутри сегмента |
| устойчивость к петле | низкая | высокая за счёт счётчика переходов |
| смена адреса при замене устройства | не требуется | требуется настройка адреса |
| пригодность для десятков узлов | ограниченная | высокая |
8.3. Наблюдаемые признаки неисправности
Отказы второго уровня проявляются не сообщениями об ошибке, а поведением линии. Видео может оставаться работоспособным, потому что поток идёт напрямую, а телеметрия при этом пропадает. Или наоборот: телеметрия работает, а видео распадается на отдельные пятна. Разбор начинается с определения того, какие устройства перестали видеть друг друга.
| Признак | Вероятная причина | Действие |
| связь пропадает на секунды и возвращается | петля или перестройка маршрута | убрать второй путь или включить защиту от петель |
| видео работает, телеметрия не проходит | перегрузка порта или неверная скорость | проверить скорость порта и частоту сообщений |
| телеметрия работает, видео распадается | недостаточная полоса канала | снизить битрейт или порядок модуляции |
| устройство не отвечает после замены | устаревшая запись в таблице адресов | дождаться очистки записи или перезапустить порт |
| команды управления приходят с рывками | общая очередь с видео | назначить отдельный приоритет управлению |
| картинка искажена до половины секунды | потеря кадра в группе | уменьшить длину группы кадров |
9. Практика: настройка и проверка линии
Настройка линии сводится к последовательности действий, в которой каждый следующий шаг опирается на результат предыдущего. Начинать с видео не следует: пока не проверена связность сети и не настроены приоритеты, видеопоток скрывает ошибки, которые проявятся позже.
Практика: как настроить линию с мостом и видеосервером
Выполните пять действий в указанном порядке. Сначала соедините радиомодемы без видео и проверьте связность: с одного конца линии должны отвечать все устройства другого конца. Затем задайте фиксированные адреса устройств, чтобы таблица адресов не перестраивалась при каждом включении. После этого определитесь со способом объединения сегментов и при необходимости включите защиту от петель. Далее настройте видеосервер на нужный битрейт и проверьте, что поток занимает не более половины полосы канала. В последнюю очередь назначьте отдельную очередь для команд управления и убедитесь, что при полной загрузке канала видео задержка команд не растёт.
Чек-лист перед вылетом
- адреса всех устройств зафиксированы и записаны в журнал
- таблица адресов радиомодемов содержит все бортовые устройства
- второй путь между сегментами отсутствует или защита от петель включена
- битрейт видео не превышает половины полосы канала
- частота сообщений телеметрии соответствует скорости порта
- для команд управления назначена отдельная очередь
- проверено восстановление потока после потери кадра
- замерена задержка видео от камеры до экрана
Отдельного внимания требует выбор битрейта. Широкий канал с высоким битрейтом даёт качественное изображение, но оставляет мало запаса на ухудшение условий: при снижении отношения сигнала к шуму линия вынуждена понижать порядок модуляции, и пропускная способность падает. Если видеопоток занимает половину полосы, у линии остаётся запас на снижение скорости примерно в два раза, что соответствует ухудшению энергетики на несколько децибел.
10. Ограничения и типичные ошибки
Понимание возможностей моста часто подменяется ожиданиями, которые на практике не выполняются. Ниже перечислены наиболее распространённые из них.
- Ожидают, что прозрачный мост не требует никакой настройки. Настройка не требуется на подключённых устройствах, но сама линия требует выбора режима, адресов и приоритетов.
- Ожидают, что видеосервер сам подстроится под ухудшение канала. Подстройка выполняется только при наличии обратной связи и соответствующей настройки; по умолчанию битрейт остаётся постоянным.
- Ожидают, что транзит порта сохраняет тайминги. Транзит сохраняет последовательность байтов, но не момент их прихода: задержка зависит от очереди и загрузки канала.
- Ожидают, что сигналы управления всегда проходят быстрее телеметрии. Очерёдность задаётся настройкой, а не типом данных, поэтому при отсутствии приоритезации команды ждут наравне с видео.
- Ожидают, что мост защитит от петли. Мост передаёт кадры по таблице и не имеет счётчика переходов, поэтому петлю он не обнаруживает.
Отдельного внимания требует размер кадра. Мост передаёт кадры без изменений, поэтому предельный размер данных в кадре остаётся равным тысячи пятистам байтам независимо от настроек радиоканала. Если приложение формирует пакеты большего размера, протокол IP делит их на фрагменты, и потеря любого фрагмента приводит к потере всего пакета. По этой причине виртуальные частные сети и туннели поверх радиолинии настраивают на размер пакета меньше предельного.
Наиболее опасное заблуждение состоит в переносе паспортной пропускной способности радиоканала на суммарный поток приложений. Видео, телеметрия и служебный обмен делят одну и ту же полосу, а служебные данные протоколов добавляют к полезному потоку от трёх до двенадцати процентов. Планировать загрузку следует по полезной полосе, доступной после вычета служебных расходов и запаса на ухудшение условий.
11. Сводка параметров линии
Таблица сводит воедино величины, которые обсуждались в предыдущих разделах. Значения относятся к расчётному примеру и служат ориентиром для проверки реальной линии.
| Параметр | Значение | Раздел |
| кадр Ethernet с меткой виртуальной сети | до 1522 байтов | 3 |
| накладные расходы пакета видео | 40 байтов | 4 |
| доля полезных данных при нагрузке 1200 байтов | 96,8 процента | 4 |
| размер ключевого кадра при потоке 6 Мбит/с | 169,4 килобайта | 4 |
| суммарный поток телеметрии | 28,3 кбит/с | 5 |
| загрузка порта 115200 битов в секунду | 30,7 процента | 5 |
| кадр SBUS | 25 байтов, 3,0 миллисекунды | 6 |
| обновление каналов управления | 143 раза в секунду | 6 |
| задержка пакета управления при общей очереди | до 116,7 миллисекунды | 7 |
| задержка видео при трёх прыжках | 167 миллисекунд | 4 |
12. Итоги
Строка из описания интерфейса описывает один радиомодем, который одновременно выполняет четыре функции. Мост второго уровня делает радиоканал невидимым для подключённых устройств: они обмениваются кадрами так, как обменивались бы в кабельной сети. Встроенный видеосервер избавляет от отдельного кодировщика на борту. Транзит последовательного порта передаёт телеметрию без участия дополнительного компьютера. Транзит сигналов управления доставляет команды аппаратуры управления до исполнительных механизмов.
Главный вывод для внешнего пилота состоит в том, что все четыре функции делят одну полосу и одни и те же очереди. Качество линии определяется не паспортной скоростью канала, а тем, как распределены потоки: ограничен ли битрейт видео, отделена ли очередь управления, соответствует ли частота сообщений скорости порта. Ошибка в любом из этих пунктов проявляется не сообщением, а поведением линии.
Второй вывод относится к диагностике. Отказы второго уровня не сопровождаются кодами ошибок: они выглядят как кратковременные пропадания связи, искажение изображения или рывки в управлении. Поэтому проверка линии строится от простого к сложному: сначала связность без видео, затем адреса, затем поток видео и только потом приоритеты.
13. Источники
- IEEE Standard for Information Technology 802.1D-2004. Media Access Control Bridges. IEEE, 2004.
- IEEE Standard for Information Technology 802.1Q-2018. Bridges and Bridged Networks. IEEE, 2018.
- RFC 2326. Real Time Streaming Protocol (RTSP). Schulzrinne H., Rao A., Lanphier R. IETF, 1998.
- RFC 3550. RTP: A Transport Protocol for Real-Time Applications. Schulzrinne H. и соавторы. IETF, 2003.
- RFC 6184. RTP Payload Format for H.264 Video. Wang Y. и соавторы. IETF, 2011.
- MAVLink Developer Guide. Packet Serialization. Раздел о строении пакета. Адрес: страница руководства
- Futaba S.BUS Protocol. Описание кадра и параметров линии. Адрес: описание протокола
- Kurose J. F., Ross K. W. Computer Networking: A Top-Down Approach. Pearson, седьмое издание, 2017.
- Tanenbaum A. S., Wetherall D. J. Computer Networks. Pearson, пятое издание, 2011.
- Техническое описание радиомодемов Mesh Rider. Doodle Labs, 2024. Адрес: страница изделия
- Техническое описание радиосистем StreamCaster. Silvus Technologies, 2025. Адрес: страница изделия
- ITU-T Recommendation G.114. One-way transmission time. ITU, 2003.
14. Приложение. Методика расчёта
Поток телеметрии вычислялся как сумма произведений размера пакета на частоту его передачи. Размер пакета равен сумме полезной нагрузки и двенадцати служебных байтов: заголовок занимает десять байтов, контрольная сумма два. Загрузка порта получена делением суммарного потока на скорость порта: \( \rho = \frac{B}{R / 10} \), где \( R \) — скорость порта в битах в секунду, а делитель десять соответствует одному стартовому биту, восьми битам данных и одному стоповому биту, то есть обычному режиму порта с восемью битами данных без контроля чётности.
Длительность кадра SBUS вычислялась как произведение числа байтов на число битов в одном байте линии, делённое на скорость линии. Для одного стартового бита, восьми битов данных, одного бита чётности и двух стоповых битов один байт занимает двенадцать линейных битов, поэтому в формуле длительности кадра стоит множитель двенадцать. Обновление каналов получено как величина, обратная периоду следования кадров.
Задержка пакета управления в очереди получена имитационным расчётом. Видео поступает пачками по двенадцать пакетов каждые сорок миллисекунд, телеметрия — одним пакетом каждые пять миллисекунд, команды управления — одним пакетом каждые двадцать миллисекунд. Канал имеет скорость десять мегабит в секунду. При общей дисциплине обслуживания пакет выбирается в порядке прихода, при приоритетной — сначала обслуживается класс управления, затем телеметрии, затем видео.
Число копий широковещательного кадра при петле вычислялось как степень двойки по числу проходов. Объём в байтах получен умножением на минимальный размер кадра, равный шестидесяти четырём байтам, а время передачи — делением объёма на скорость канала восемьдесят мегабит в секунду.
Проверено: 22.10.2026
- мод. : Четверг, 22 октября 2026