Многоканальная система мониторинга спектра на платформе USRP X310 с архитектурой RFNoC #
mod. Вторник, 27 октября 2026 14:49 . См. 51
Перевод статьи журнала Drones о многоканальной системе мониторинга спектра на платформе USRP X310 с архитектурой RFNoC. Три канала приёма дают более 200 МГц суммарной полосы, чувствительность достигает минус 130 дБм, а ускоренные спектрограммы позволяют наблюдать несколько аппаратов в полосах 2,4 и 5,8 ГГц одновременно.
Стремительное развитие деятельности беспилотных воздушных судов требует развитых систем мониторинга электромагнитного спектра, способных обнаруживать аппараты вблизи ответственных и закрытых для полётов объектов и выявлять их излучения даже при перескоке частоты. В работе предложена многоканальная широкополосная система мониторинга с анализом в реальном времени, построенная на платформе USRP с тремя каналами приёма: двумя широкополосными на 160 и 80 МГц и одним узкополосным на 1 МГц, что позволяет одновременно наблюдать протяжённые участки спектра в полосах 2,4 и 5,8 ГГц. Система обработки рассчитана на суммарную полосу более 200 МГц и опирается на производительную станцию с быстрым накопителем, ускорением графическим процессором и оптоволоконным соединением, что обеспечивает стабильную передачу больших объёмов данных без потерь. Чувствительность приёма достигает минус 130 дБм, что превосходит обычно публикуемые значения. Параллельная многоканальная архитектура облегчает обнаружение сигналов в разных участках спектра в реальном времени и создаёт основу для совершенной классификации сигналов, а реконфигурируемое построение позволяет быстро приспосабливать систему к другим типам сигналов помимо излучений беспилотных воздушных судов. Ключевые слова: программно-определяемая радиосвязь; сигналы беспилотных воздушных судов; обнаружение аппаратов; архитектура RFNoC; программируемая логика; мониторинг электромагнитного спектра; GNU Radio; спектрограммы с ускорением графическим процессором.
| Название | Wideband Monitoring System of Drone Emissions Based on SDR Technology with RFNoC Architecture |
| Авторы | Мирела Шорекэу, Эмил Шорекэу, Паул Бекет |
| Организации | кафедра связи, информационных технологий и киберзащиты Военной академии имени Николае Бэлческу, Сибиу, Румыния; докторантура электротехники Технического университета Клуж-Напоки, Румыния; компания Robetech EMC, Сибиу, Румыния |
| Журнал | Drones, 2026, том 10, выпуск 2, статья 117; раздел «Связь беспилотных воздушных судов» |
| Дата публикации | 6 февраля 2026 года; объём 37 страниц |
| Идентификатор | 10.3390/drones10020117 |
| Лицензия | Creative Commons Attribution 4.0; перевод публикуется с сохранением указания авторства |
- Оглавление
- Основные результаты
- 1. Введение
- 2. Развитие систем БАС как новая задача мониторинга спектра
- 3. Материалы и методы
- 4. Результаты: испытания в лабораторных условиях
- 4.1. Оценка рабочего диапазона частот
- 4.2. Оценка отображаемого среднего уровня шума
- 4.3. Оценка динамического диапазона по амплитуде
- 4.4. Качающийся сигнал на частоте 2,44 ГГц с модулем TwinRX
- 4.5. Мониторинг сигнала маяка
- 4.6. Качание в полосе 5,8 ГГц и приём платой UBX-160
- 4.7. Качество спектрограммы в зависимости от отношения сигнал-шум
- 5. Результаты: испытания в реальных условиях
- 6. Результаты: углублённый анализ с ускоренной спектрограммой
- 7. Выводы
- Источник и условия использования
Основные результаты
Перевод публикуется с сокращениями только в справочном аппарате: список литературы и приложения оригинала опущены по условию задачи. Структура разделов, нумерация рисунков и таблиц, а также все числовые значения сохранены.
Что установлено. Многоканальная архитектура программно-определяемой радиосистемы для мониторинга радиочастотного спектра в полосах 2,4 и 5,8 ГГц подтверждена экспериментально: выполнялся одновременный приём на двух широкополосных каналах и одном узкополосном канале на частоте 2437 МГц при суммарной полосе более 200 МГц. Обработка ускорена средствами FPGA по архитектуре RFNoC, визуализация выполняется с послесвечением средствами графического процессора.
Что показали опыты. Чувствительность системы мониторинга достигает минус 130 дБм. Система одновременно разделяет излучения нескольких беспилотных воздушных судов, включая случаи динамической смены полосы, и обнаруживает сигнал удалённой идентификации с возможностью декодирования по стандарту OpenDroneID.
Что это означает. Перенос операций цифровой обработки сигнала, включая быстрое преобразование Фурье и фильтрацию, в FPGA снижает задержку и позволяет масштабировать платформу до непрерывного многодиапазонного мониторинга при сохранении достаточного разрешения по времени и частоте для быстро меняющихся сигналов беспилотных воздушных судов. В эксплуатационном отношении система выигрывает у последовательной перестройки и сканирования измерительных приборов: полосы наблюдаются одновременно, а события отслеживаются когерентно, и при сопоставимых настройках наглядность спектрограмм приближается к показателям высокопроизводительного анализатора спектра.
1. Введение
Стремительное распространение беспилотных воздушных судов, в особенности малых и коммерческих аппаратов, изменило положение дел в сельском хозяйстве, логистике, воздушном наблюдении, обороне и индустрии развлечений. Одновременно возникли существенные проблемы безопасности и нормативного регулирования. Беспилотные воздушные суда всё чаще появляются в запретных зонах, используются для сбора сведений и создают угрозу общественной безопасности и работе критической инфраструктуры. Такие риски требуют построения системы обнаружения и доступных по цене мер противодействия.
Технологии обнаружения беспилотных воздушных судов опираются на акустические, оптико-электронные и инфракрасные средства, радиочастотные датчики, радиолокационные станции либо на сочетание нескольких типов датчиков, однако радиочастотное обнаружение даёт заметные эксплуатационные преимущества. В отличие от оптических и радиолокационных средств, радиочастотные датчики сохраняют работоспособность в неблагоприятных и переменчивых погодных условиях, поскольку устойчивы к освещённости, туману и осадкам. Кроме того, радиочастотные системы обеспечивают пассивный широкополосный обзор и позволяют одновременно обнаруживать несколько излучений на большой площади. Пассивный характер делает радиочастотное обнаружение удобным для непрерывного мониторинга спектра и защиты ответственных объектов. Возможности мониторинга расширяются при реализации на платформах программно-определяемой радиосвязи: такие платформы допускают перестройку в реальном времени, гибкий анализ сигналов и адаптацию к непрерывно развивающимся протоколам связи беспилотных воздушных судов.
Работоспособность систем мониторинга спектра на платформах программно-определяемой радиосвязи в динамичной обстановке подтверждена рядом исследований. В работе описана система, показавшая высокую точность обнаружения сигналов беспилотных воздушных судов в полосах 2,4 и 5,8 ГГц при уровнях мощности вплоть до минус 120 дБм. Для различения сигналов управления, сетей Wi-Fi и Bluetooth применялись отпечатки радиочастотного сигнала и алгоритмы машинного обучения, обеспечившие высокую точность классификации в окружении разнородных сигналов. Существенная особенность этой системы состоит в том, что мониторинг и классификация выполняются после записи сигналов, а не в реальном времени.
Более совершенные системы дополнительно используют обработку в реальном времени и ускорение в FPGA. В работе метод Уэлча реализован на кристалле Zynq-7000, что дало полосу реального времени 96 МГц и время анализа менее одной миллисекунды для каждого принятого частотного окна. Система обнаруживала короткие импульсные сигналы и сигналы с перескоком частоты, которые традиционные анализаторы спектра могли пропустить. Однако для наблюдения более широких полос требуется последовательная перестройка, то есть быстрое сканирование.
Интеграция машинного обучения дополнительно повышает характеристики таких систем. В экспериментальной работе свёрточные нейронные сети, обученные на спектрограммах, полученных с недорогой платформы программно-определяемой радиосвязи, достигли точности классификации выше 85 % при отношении сигнал-шум выше минус 12 дБ и точности выше 80 % в натурных испытаниях.
Программно-определяемые системы применяются не только для мониторинга, но и для определения местоположения источника. Система радиопеленгования, предложенная в работе, работает исключительно в полосе 2,4 ГГц и показала высокие характеристики на дальностях до 160 м. При использовании платформы USRP X310 с четырьмя фазосинхронизированными каналами и алгоритма MUSIC средняя угловая ошибка составила 1,15 градуса в статике и 1,86 градуса в динамике, что подтверждает высокую точность оценки направления. Чувствительность системы в работе не указана, однако обнаружение сигнала OFDM шириной 10 МГц на частоте 2,427 ГГц подтверждает её работоспособность при типовых параметрах передачи беспилотных воздушных судов на базе Wi-Fi.
В исследовании предложен гибридный метод различения сигналов на платформе Adalm-Pluto для обнаружения малых и микробеспилотных воздушных судов в условиях помех в той же полосе 2,4 ГГц. Гибридный метод, сочетающий декодирование Wi-Fi с алгоритмом обнаружения «импульс на импульсе», позволил уменьшить отклонение центральной частоты со 103 миллионных долей до 28,5 миллионных долей и корректно исправить оценки ширины полосы, искажённые перекрытием сигналов. Ограничения платформы состоят в максимальной мгновенной полосе 56 МГц и относительно низкой чувствительности: минимальный обнаруживаемый уровень составляет всего минус 90 дБм.
В работе описан датчик обнаружения на недорогой платформе LimeSDR с ускорением в FPGA, обеспечивающий непрерывный мониторинг всей полосы от 2,4 до 2,483 ГГц, что превышает типичное ограничение 40 МГц и даёт максимальную полосу реального времени 83 МГц. Аппаратное ускорение быстрого преобразования Фурье, фильтрации и адаптивного порогового обнаружения снижает задержку спектрального анализа и одновременно сокращает требования к передаче данных. В лабораторных условиях датчик обеспечил порог обнаружения при отношении сигнал-шум 10 дБ на уровне сигнала минус 94 дБм, тогда как платформа USRP B210 достигала того же порога при уровне минус 103 дБм, то есть обладала лучшей чувствительностью. Спектрограммы датчика точны, с расхождением около 1 дБ относительно USRP, что делает его пригодным для формирования наборов данных машинного обучения.
В работе представлена система DronEnd — платформа обнаружения и защиты на базе USRP X310 с двумя модулями Twin-RX и диапазоном от 10 до 6000 МГц. При использовании алгоритмов энергетического обнаружения чувствительность составляет только минус 82 дБм, а охват ограничен полосами 2,4 и 5 ГГц. Система обнаруживает судно, определяет его направление и подавляет радиосвязь направленной помехой на дальности 40 м. Максимальная полоса, анализируемая за один проход, близка к 100 МГц, а объединение каналов ограничено мгновенной полосой модулей Twin-RX, равной 80 МГц.
В недавней публикации описана система обнаружения на платформе USRP B210, выбранной из-за широкого диапазона и частоты дискретизации 50 МГц. Система работает в полосах 2,4 и 5,8 ГГц и применяет кратковременное преобразование Фурье и анализ спектральной плотности мощности для обнаружения сигналов аппарата DJI Mini 2, использующего протокол OcuSync 2.0. Существенное новшество состоит в непараметрическом методе квантования амплитуды, повышающем чувствительность при переменном уровне шума. Спектральная подпись аппарата уверенно выделяется при ширине полосы около 9 МГц, однако для обнаружения в реальном времени этого недостаточно.
С учётом приведённого обзора настоящее исследование сосредоточено на радиочастотном обнаружении, при котором аппарат выявляется по сигналам связи с наземной станцией управления. Большинство коммерческих аппаратов используют нелицензируемые полосы ISM, прежде всего 2,4 и 5,8 ГГц. Хотя отдельные системы работают в полосах ниже гигагерца, например 433 МГц или 915 МГц, в практических применениях наибольшее значение имеют полосы 2,4 и 5,8 ГГц. Эти полосы заняты правомерными пользователями, поэтому простое обнаружение по уровню мощности во многих случаях ненадёжно. Мониторинг излучений беспилотных воздушных судов предъявляет к системе обнаружения несколько жёстких требований.
- Обнаружение в широкой полосе. Система должна выявлять передачи аппарата в насыщенной электромагнитной обстановке. Под этим понимается наблюдение полосы 84 МГц в диапазоне 2,4 ГГц и 150 МГц в диапазоне 5,8 ГГц в реальном времени. Канал передачи данных последних аппаратов DJI, который может быть обнаружен, занимает не более 40 МГц.
- Высокая чувствительность. Приёмник должен обладать чувствительностью, достаточной для обнаружения сигналов аппаратов на значительной дальности. Надёжное обнаружение на дальности более 2 км обычно требует чувствительности лучше минус 110 дБм.
- Характеризация сигнала. После обнаружения канала система должна получать отсчёты сигнала с высоким разрешением, чтобы достоверно классифицировать протокол связи аппарата.
В работе также описана программная реализация приложения для мониторинга электромагнитного спектра в полосах 2,4 и 5,8 ГГц. Цель реализации состоит в выявлении передач, характерных для беспилотных воздушных судов, а также сигналов маякового вида с данными идентификации и телеметрии. Приложение разработано в среде GNU Radio с использованием архитектуры RFNoC для первичной обработки в FPGA на платформе USRP X310 с модулями UBX-160 и TwinRX с полосой 80 МГц.
2. Развитие систем БАС как новая задача мониторинга спектра
Мониторинг электромагнитного спектра исключительно важен для безопасного и надёжного использования радиочастотного ресурса в широком круге приложений. Мониторинг обеспечивает выявление несанкционированных и аномальных излучений и поддерживает целостность и доступность беспроводных служб, включая связь, радиолокацию и навигацию. В гражданской сфере мониторинг сохраняет работоспособность критически важных систем связи и управления: сетей общественной безопасности, управления воздушным движением, аварийных служб и ключевой инфраструктуры, к которой относятся аэропорты, больницы и энергетические сети. Мониторинг также поддерживает задачи наблюдения и охраны, поскольку выявляет несанкционированные аппараты, враждебное оборудование и незаконные передачи в запретных зонах, а в условиях кризисов и аварий обеспечивает устойчивую связь и согласованные действия.
Мониторинг спектра лежит и в основе соблюдения нормативных требований и упорядоченного управления радиочастотным ресурсом. Каждый пользователь спектра обязан не создавать вредных помех другим службам, а регулирующие органы контролируют соблюдение плана распределения частот и технических норм, чтобы не допускать перегрузки и злоупотреблений. Методы на основе искусственного интеллекта обеспечивают обнаружение сигналов в реальном времени, их классификацию и определение местоположения, что усиливает защиту от электромагнитных угроз и ускоряет гражданское развитие технологий пятого и шестого поколений, а также крупномасштабных систем интернета вещей. Несмотря на различие приоритетов — оборонные системы решают задачи обнаружения угроз, гражданские сосредоточены на снижении помех и соблюдении регламентов, — мониторинг спектра остаётся основой защищённой связи, электромагнитной совместимости и технологического развития.
Мониторинг электромагнитного спектра служит ключевым средством обнаружения и характеризации несанкционированной активности беспилотных воздушных судов в закрытых для полётов районах. Анализ электромагнитных подписей с помощью высокочувствительных систем мониторинга с развитой обработкой в реальном времени позволяет выявлять и классифицировать различные типы сигналов, в том числе излучения аппаратов. Непрерывное наблюдение за формой сигналов и их характеристиками необходимо даже тогда, когда аппарат применяет перескок частоты, чтобы избежать обнаружения. Распознавание таких спектральных подписей даёт возможность немедленных действий и обеспечивает раннее предупреждение и своевременное противодействие для защиты критической инфраструктуры и поддержания безопасности эксплуатации.
2.1. Обзор сигналов, характерных для БАС
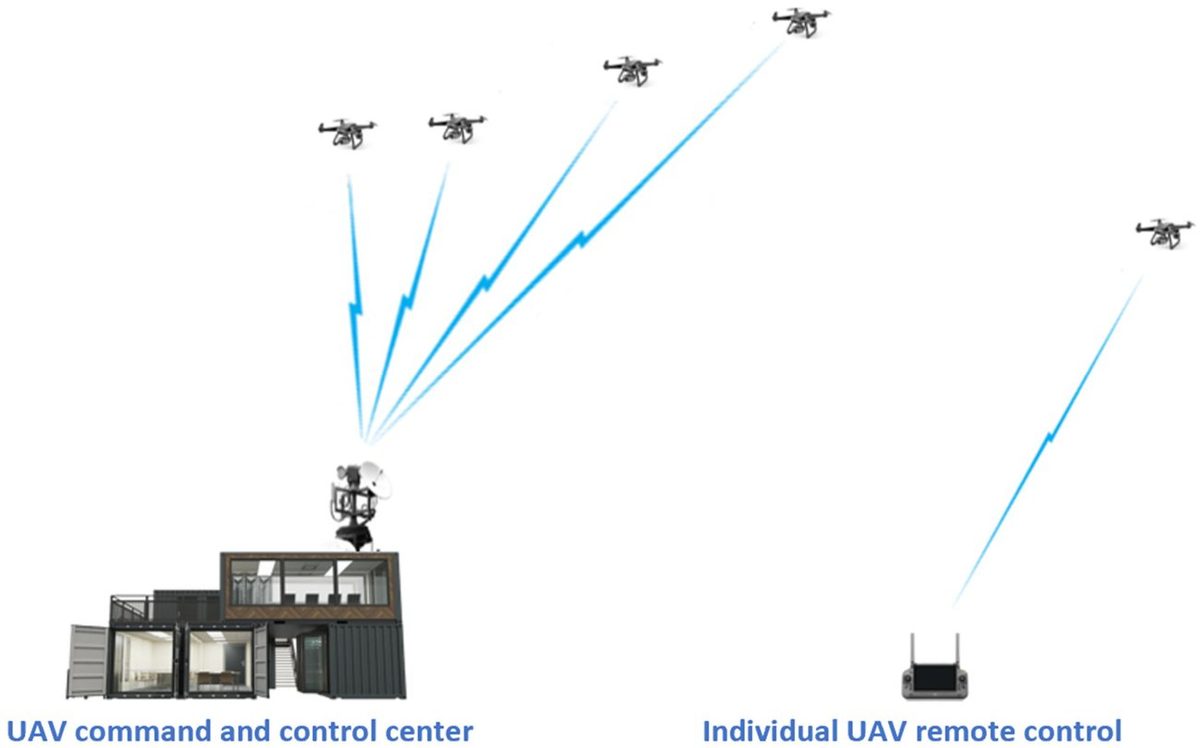
Беспилотные воздушные суда широко применяются в гражданских и оборонных задачах благодаря универсальности и экономичности. В тактических операциях они изменили порядок ведения наблюдения и разведки: аппарат передаёт сведения в реальном времени, не подвергая опасности людей, и обследует обширные районы с разных высот. Совершенствование продолжительности полёта, бортового интеллекта, датчиков и радиолиний расширило возможности и доступность аппаратов. Одновременно растёт вероятность несанкционированной или не соответствующей правилам активности в закрытых районах. Для снижения связанных с этим рисков ответственные организации разрабатывают системы противодействия, применяющие широкий набор приёмов от постановки помех до физического перехвата и обеспечивающие безопасность людей и воздушного пространства. С архитектурной точки зрения система беспилотного воздушного судна состоит из двух основных частей (рисунок 1): центра управления и наведения и собственно аппарата.
Ранние коммерческие аппараты и радиоуправляемые модели работали в низкочастотных полосах, например 27 и 49 МГц, которые непригодны для современных платформ с видеоканалом из-за малой скорости передачи данных. Большинство современных систем использует полосы 2,4 и 5,8 ГГц, обеспечивающие более быстрые каналы управления и видео. Полосы ниже гигагерца, например 433 МГц в Европе и 915 МГц в США и части стран Азии, применяются для дальней телеметрии и управления, когда это допускают правила. В Европе для телеметрии дополнительно используется полоса 868 МГц, а некоторые платформы применяют 1,2–1,3 и 5,8 ГГц для аналоговых систем вида от первого лица и расширенной передачи видео, иногда без строгого соблюдения правил стандарта IEEE 802.11. Архитектура типового гражданского аппарата объединяет нелицензируемые полосы ISM, любительские полосы и полосы маломощных устройств. Эти частоты часто разделены между каналом управления, телеметрией и видео, что повышает устойчивость и снижает взаимные помехи.
Большинство аппаратов использует радиочастотный обмен между аппаратом и пультом управления. Двусторонняя связь включает восходящий канал, по которому передаются команды оператора, и нисходящий канал с данными аппарата, что обеспечивает непрерывный обмен сведениями. Кроме того, система передаёт детали полётного задания, подтверждения и данные, определяемые протоколом, расширяя управление за пределы скорости и направления. Для организации радиолинии применяются различные протоколы, включая Wi-Fi, Enhanced Wi-Fi, Lightbridge и OcuSync. Выбор протокола существенно влияет на дальность, качество видео, задержку и доступные частоты управления.
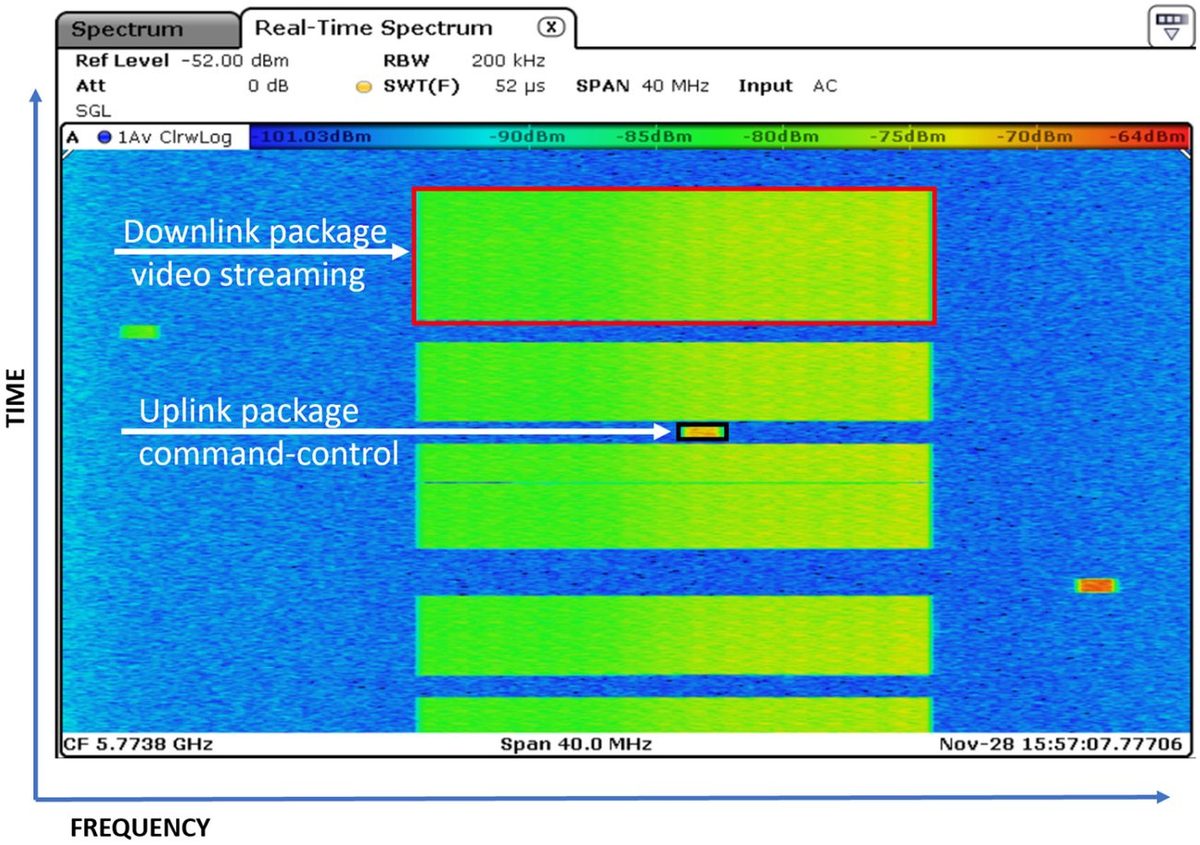
По способу передачи большинство аппаратов опирается на мультиплексирование с ортогональным частотным разделением и методы расширения спектра, прежде всего перескок частоты и прямое расширение последовательностью. В каналах передачи данных обычно используются схемы расширения спектра или ортогональные поднесущие, что повышает устойчивость сигнала и снижает помехи. Канал управления, по которому команды передаются с пульта на аппарат, обычно работает в узких полосах шириной до 5 МГц с перескоком частоты. Длительность одной посылки в восходящем канале составляет десятки миллисекунд, что повышает устойчивость к помехам и подавлению. Как показано на рисунке 2, нисходящий канал обычно строится по технологии ортогональных поднесущих, а восходящий — с перескоком частоты.
2.2. Технические проблемы мониторинга широкополосных сигналов
Переход от узкополосной связи к широкополосной вместе с быстрым развитием беспроводных стандартов привёл к существенному росту занятости спектра и конкуренции за ограниченный радиочастотный ресурс. В результате эффективное распределение частот и предотвращение помех усложнились, что породило спрос на системы мониторинга, дающие непрерывные измерения занятости спектра в реальном времени.
Чтобы наблюдать широкополосные стандарты в реальном времени, включая каналы пятого поколения шириной до 100 МГц и каналы Wi-Fi 6 и Wi-Fi 7 шириной до 160 и 320 МГц, современные приёмники должны мгновенно охватывать широкие полосы. Рекомендуется выполнять для таких полос запись квадратурных отсчётов, что позволяет детально изучить характеристики сигнала. Это же необходимо для обнаружения и классификации широкого набора видов модуляции.
При проектировании приёмников для мониторинга спектра следует ориентироваться на полностью открытую аппаратную архитектуру, дающую гибкую платформу для оптимизации ресурсов программными средствами. Важно также, чтобы приёмник имел программируемые радиочастотные узлы, включая регулируемое ослабление, предварительный усилитель и преселекторные фильтры, которые автоматически управляют уровнем мощности и снижают помехи.
Ещё один важный параметр приёмника — динамический диапазон, то есть способность обрабатывать слабые сигналы при наличии сильных. На практике полезный динамический диапазон, обеспечивающий точное воспроизведение амплитуды, часто сокращается из-за неидеальности смесителя, который по своей природе является нелинейным устройством. Поэтому необходимо контролировать уровень на входе смесителя, чтобы не допускать нелинейных искажений и образования интермодуляционных составляющих. В цифровых приёмниках динамический диапазон ограничен максимальным отношением сигнал-шум аналого-цифрового преобразователя, то есть отношением наибольшего уровня, представимого N разрядами, к уровню шума квантования. Преобразователи с большей разрядностью, например не менее 14 и 16 разрядов, дают более широкий динамический диапазон и позволяют обнаруживать слабые сигналы при малом уровне искажений и шума квантования, что повышает общую чувствительность системы.
Система мониторинга должна быть достаточно чувствительной для обнаружения слабых излучений и одновременно обладать достаточным динамическим диапазоном, чтобы избежать сжатия и искажений от сильных сигналов внутри полосы и в соседних полосах. Минимальный обнаруживаемый сигнал на входе приёмника оценивается по формуле
\( S_{\min} = kTB + N_F + SNR_{\min} \), (1)
где \( kTB \) — тепловой шум, причём \( k \) — постоянная Больцмана, равная \( 1{,}38 \cdot 10^{-23} \) Дж на кельвин, \( B \) — полоса пропускания приёмника, \( T \) — температура в кельвинах; \( N_F \) — превышение уровня шума приёмника над уровнем теплового шума; \( SNR_{\min} \) — минимальное отношение сигнал-шум на входе приёмника в децибелах, необходимое для надёжного обнаружения или демодуляции при выбранном критерии.
Современный мониторинг спектра использует распределённые сенсорные узлы, передающие данные в центр управления или в облачную систему и опирающиеся на развитую сеть с малой задержкой, облачным хранением и распределённой обработкой, чтобы объединить множество источников в общую картину занятости спектра. При этом существенны низкая стоимость и пригодность к работе в полевых условиях, а модульное построение позволяет добавлять или обновлять датчики, средства анализа и зоны покрытия, не заменяя систему целиком.
Всё отчётливее проявляется потребность в системах с одновременным приёмом на нескольких каналах, особенно там, где обычные анализаторы спектра не обеспечивают полосу реального времени, достаточную для охвата широких диапазонов. Анализаторы с полосой мгновенного анализа в сотни мегагерц стоят дорого, что ограничивает масштабируемость системы. Для достижения требуемых характеристик приёмная система должна располагать несколькими одновременными каналами: широкополосным каналом для непрерывного наблюдения, узкополосными каналами для демодуляции и каналами записи квадратурных отсчётов для последующей детальной обработки.
Хотя анализаторы спектра способны сканировать широкий диапазон, они ограничены в записи квадратурных отсчётов и в ёмкости накопителей, из-за чего не позволяют вести непрерывную запись сигналов в течение длительного времени: у большинства предел записи составляет лишь несколько секунд. Например, у приёмной системы R&S PR200 полоса существенно влияет на длительность записи: при полосе 500 кГц она составляет 1,2 минуты, а при полосе 40 МГц сокращается до 1,31 секунды. С учётом новых технологий связи дальнейшее развитие приёмных систем направлено на увеличение полосы реального времени, ёмкости хранения и применение сжатия данных, что позволит преодолеть ограничения записи без потери целостности сигнала.
3. Материалы и методы
Задачи экспериментального исследования опираются на последние достижения в обнаружении сигналов беспилотных воздушных судов. Современные работы в этой области используют платформы программно-определяемой радиосвязи, которые часто ограничены недостаточной полосой приёма в реальном времени и потому не позволяют обнаруживать излучения аппаратов оперативно. Кроме того, большинство подходов работает на одном канале с полосой до 100 МГц и обычно ограничено полосой 2,4 ГГц. Чувствительность многих систем обнаружения также недостаточна для дальнего обнаружения на несколько километров, а её недостаток сказывается и на качестве спектрограмм, применяемых при последующей классификации сигналов, которые редко улучшаются программными средствами до уровня профессионального оборудования. С учётом сказанного основными задачами работы стали следующие.
- Определить и спроектировать архитектуру системы на платформе USRP X310 (Ettus Research, Остин, Техас, США) с тремя каналами приёма: двумя широкополосными каналами 160 и 80 МГц и одним узкополосным каналом 1 МГц. Такая архитектура обеспечивает одновременный мониторинг крупных участков спектра в реальном времени и соответствует современным требованиям к наблюдению и анализу электромагнитного спектра.
- Сконфигурировать систему обработки, способную поддерживать суммарную полосу более 200 МГц в реальном времени, с высокопроизводительной аппаратной конфигурацией: современный процессор, быстрый накопитель, ускорение графическим процессором и оптоволоконное соединение для стабильной передачи больших объёмов данных без потерь.
- Разработать приложения и программные сценарии для приёма, обработки и визуализации данных в реальном времени в частотной и время-частотной областях с использованием языка Python версии 3.12.9 и специализированных платформ, таких как GNU Radio версии 3.10.12.0 и программный интерфейс UHD версии 4.8.0.HEAD-release.
- Оптимизировать вычислительные ресурсы процессора, графического процессора и оперативной памяти, чтобы в реальном времени обрабатывать большие объёмы данных без потери пакетов и снижения производительности.
- Оценить характеристики системы в реальных условиях по спектральному разрешению, чувствительности, верности сигнала, а также по способности выявлять каналы связи аппаратов и визуализировать передаваемые пакеты для анализа трафика и характеризации протоколов.
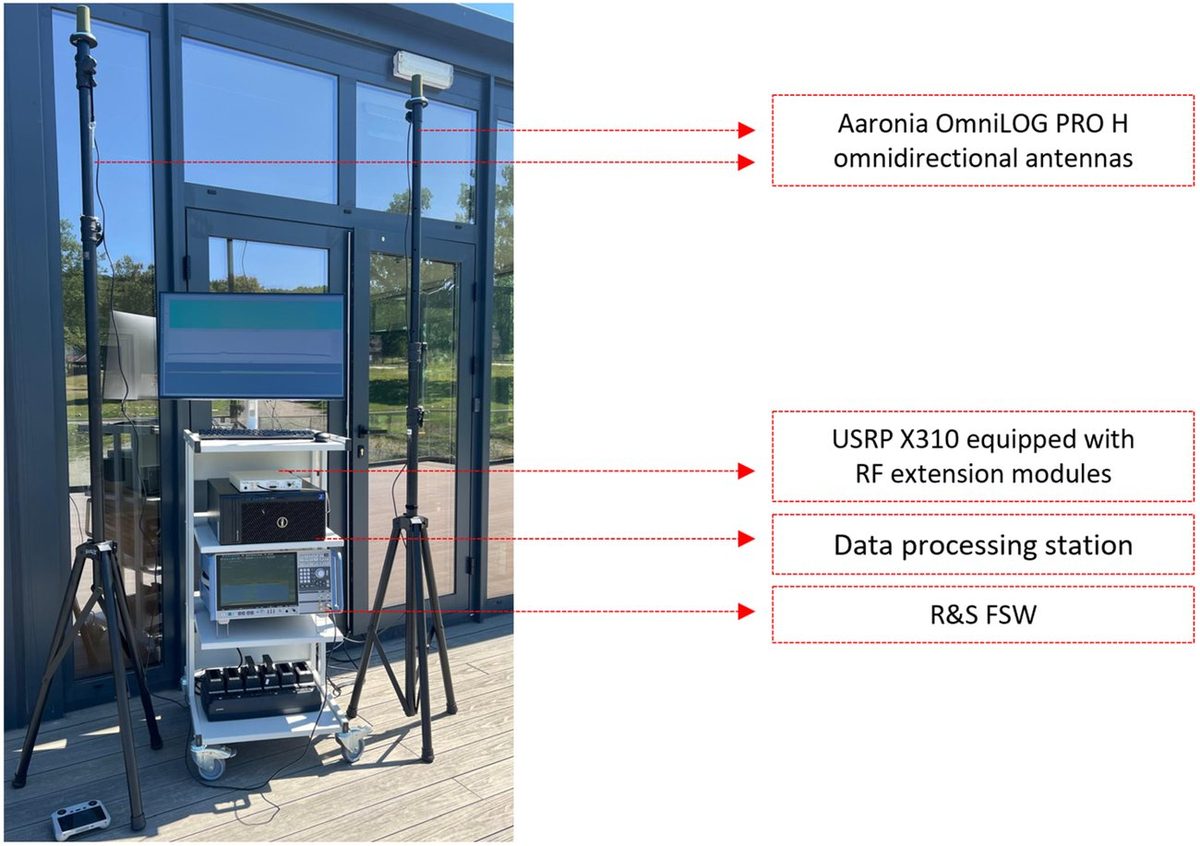
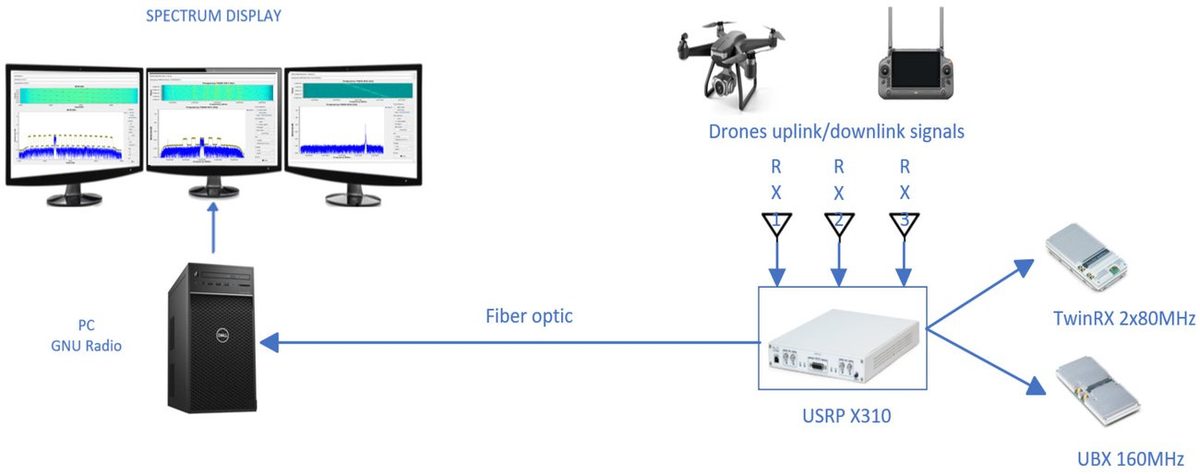
Система мониторинга, использованная в лабораторных и натурных испытаниях (рисунок 3), построена на платформе USRP X310 с двумя дочерними модулями: UBX-160 и TwinRX с двумя каналами по 80 МГц (Ettus Research, Остин, Техас, США). Работу обеспечивает высокопроизводительная станция обработки данных, а для параметризации системы и сравнительной оценки результатов применялся профессиональный анализатор спектра R&S FSW 26,5 ГГц (Rohde & Schwarz, Мюнхен, Германия). Ниже приведены основные технические характеристики составных частей.
Платформа USRP X310. Система реализована и испытана на платформе USRP X310 производства Ettus Research. Это высокопроизводительный приёмо-передатчик для задач, требующих широкой полосы, спектральной верности и гибкости конфигурации при реализации различных радиопротоколов. Платформа оснащена кристаллом Kintex-7, высокоскоростным интерфейсом 10 Gigabit Ethernet и двумя слотами для дочерних плат, что позволяет приспосабливать её к требованиям приложения.
Платформа применялась с двумя типами плат. Плата UBX-160 обеспечивает расширенный диапазон от 10 МГц до 6 ГГц при мгновенной полосе приёма до 160 МГц и пригодна для дуплексной передачи и приёма сложных радиочастотных сигналов. Вторая плата, TwinRX с двумя каналами по 80 МГц, предназначена для приёма и поддерживает два канала с синхронизацией фазы между ними. Она работает в диапазоне от 10 МГц до 6 ГГц и обеспечивает полосу приёма в реальном времени 80 МГц на канал. Это делает её пригодной для формирования диаграммы направленности, определения направления прихода сигнала и мониторинга электромагнитного спектра.
Среда GNU Radio использовалась для формирования, обработки и анализа цифровых сигналов, а также для сопряжения с аппаратурой X310 через драйвер UHD. Архитектура RFNoC позволяет перенести значительную часть обработки сигнала с процессора станции на реконфигурируемые блоки кристалла, снижая задержку и повышая эффективность приложений реального времени. Модульное и масштабируемое построение облегчает интеграцию новых блоков и разработку таких функций, как обработка преобразования Фурье непосредственно в кристалле, избирательная фильтрация спектра и алгоритмы радиочастотного обнаружения.
В экспериментах плата UBX-160 применялась для приёма сигналов в полосе 5,8 ГГц с полосой реального времени 200 МГц. Первоначальное управление выполнялось непосредственно на кристалле платформы X310 версии 39.3 с использованием архитектуры RFNoC. Процесс приёма сигнала показан на рисунке 4.
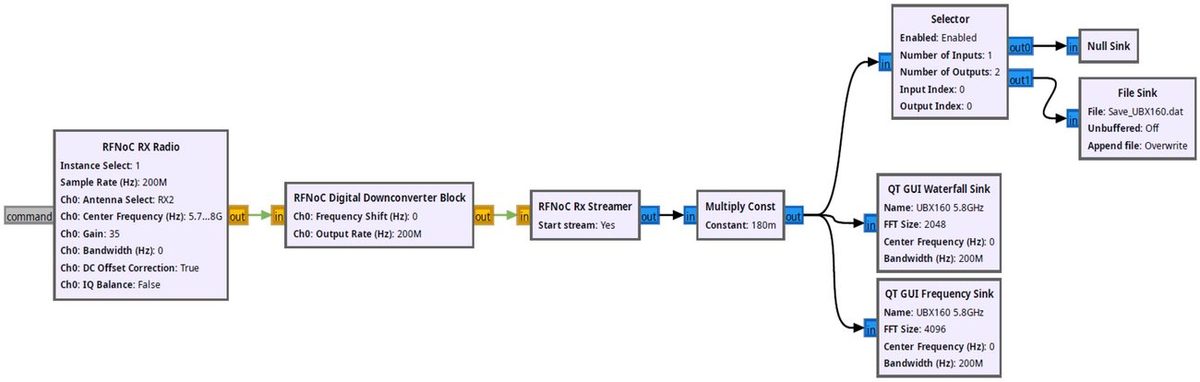
Поток приёма начинается с блока RFNoC RX Radio, в котором дочерняя плата UBX-160 настраивается на приём сигнала с антенны, подключённой к порту RX2. Приёмник устанавливается на центральную частоту 5,8 ГГц, усиление 35 дБ и частоту дискретизации 200 миллионов отсчётов в секунду. Для повышения качества принимаемого сигнала блок выполняет коррекцию смещения постоянной составляющей и компенсацию квадратурного дисбаланса.
Далее сигнал направляется в блок цифрового понижающего преобразователя, который выполняет преобразование без сдвига частоты и без изменения частоты дискретизации. Блок передачи потока принимает преобразованный сигнал и передаёт его на станцию обработки через интерфейс связи.
На станции принятый сигнал сначала масштабируется блоком умножения на постоянный коэффициент 180 милли. Этот коэффициент определён при калибровке с помощью профессионального генератора сигналов. Обработанный сигнал отображается двумя графическими средствами GNU Radio: средство водопада даёт время-частотное представление спектра, а средство частотного спектра показывает преобразование Фурье в реальном времени. Оба настроены на центральную частоту 5,78 ГГц и высокое разрешение преобразования Фурье в полосе 200 МГц, что позволяет детально наблюдать спектральные характеристики сигнала.
Помимо платы UBX-160 в экспериментах применялась плата TwinRX с двумя каналами по 80 МГц. На рисунке 5 показана схема приёма по двум каналам, RX1 и RX2.
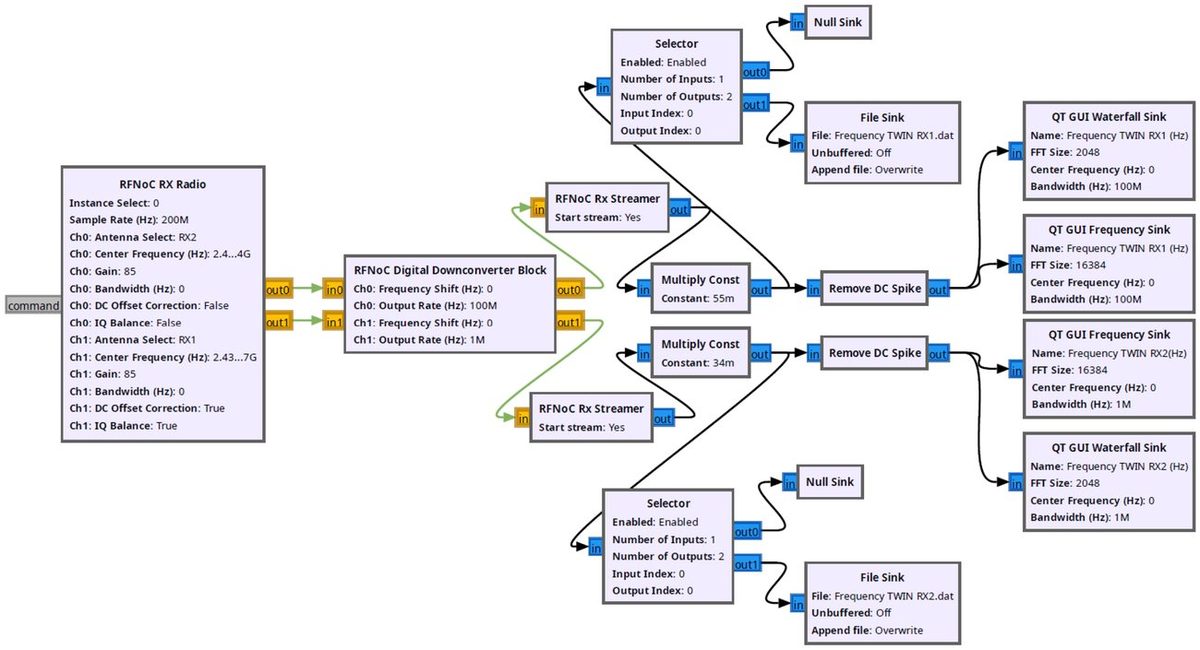
Блок RFNoC RX Radio настраивает плату TwinRX на двухканальный приём. Нулевой канал устанавливается на центральную частоту 2,44 ГГц при полосе 80 МГц и усилении 85 дБ с приёмом на порту RX2. Первый канал предназначен для приёма узкополосного сигнала и настраивается на центральную частоту 2,437 ГГц при полосе 1 МГц с входом на порту RX1. Для сохранения спектральной точности и верности сигнала оба канала применяют коррекцию смещения постоянной составляющей и компенсацию квадратурного дисбаланса.
Принятые сигналы направляются в блок цифрового понижающего преобразователя, где каждый канал обрабатывается отдельно. Для нулевого канала частота дискретизации сохраняется на уровне 100 миллионов отсчётов в секунду, для первого снижается до одного миллиона отсчётов в секунду, сдвиг частоты отсутствует. Различие разрешений позволяет одновременно анализировать широкополосный и очень узкий сигнал в одном сеансе приёма, что даёт эксплуатационное преимущество, обеспеченное сочетанием модуля TwinRX и цифрового понижающего преобразователя.
Оцифрованные данные обоих каналов передаются на станцию обработки двумя экземплярами блока передачи потока, каждый из которых соответствует своему каналу. Затем сигналы нормируются по амплитуде блоками умножения на постоянный коэффициент с масштабами 55 милли и 150 милли, что обеспечивает согласованность амплитуд принятых сигналов с сигналом профессионального генератора.
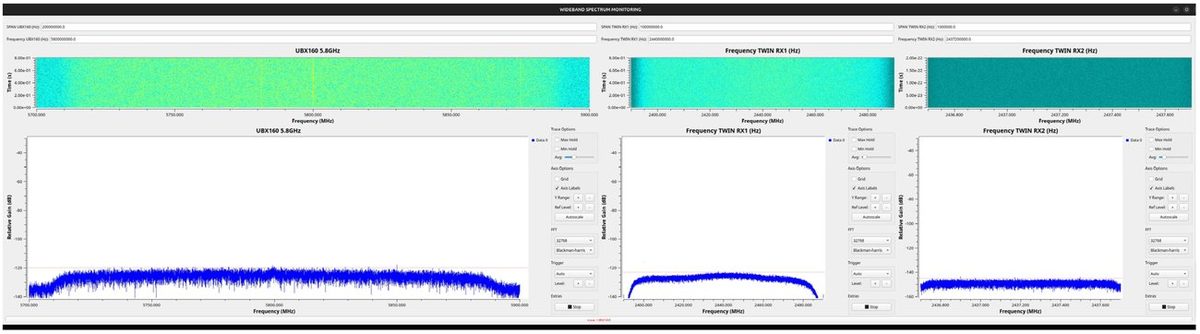
Обработанные сигналы визуализируются средствами водопада и частотного спектра (рисунок 6). Для нулевого канала спектр центрирован на частоте 2,44 ГГц при ширине 100 МГц, для первого — на частоте 2,437 ГГц при ширине 1 МГц. Размер преобразования Фурье зависит от требуемого разрешения и составляет 2048 точек для спектрограммы и 16 384 для представления в частотной области.
3.1. Станция обработки данных
В современных системах на платформах программно-определяемой радиосвязи, особенно предназначенных для мониторинга широкополосных сигналов, станция обработки играет важную роль в обеспечении цифровой обработки в реальном времени и предварительного анализа данных. Платформа USRP X310 способна работать с широкими полосами при наличии подходящих плат расширения и высокопроизводительных потоков данных. Чтобы использовать весь набор функций, особенно при непрерывном мониторинге в реальном времени в широком диапазоне, платформу необходимо объединить с производительной станцией обработки.
Основная функция станции состоит в приёме, обработке, анализе и визуализации комплексных сигналов основной полосы, получаемых платформой X310. Передача этих данных идёт по высокоскоростным интерфейсам, включая 10 Gigabit Ethernet или PCI Express, которые требуют значительных вычислительных ресурсов для управления в реальном времени. Оценка спектра, демодуляция, фильтрация и классификация сигналов относятся к процессам, интенсивно работающим с данными, и требуют не только мощного процессора, но и быстрого доступа к памяти.
С учётом этих требований станция обработки построена на процессоре Intel Core i9-12900K с 16 ядрами и 24 потоками и максимальной частотой 5,2 ГГц. Многоядерная архитектура позволяет параллельно выполнять вычислительные потоки, что особенно полезно при цифровой обработке сигналов, включающей преобразование Фурье, адаптивную фильтрацию и децимацию. Оперативная память объёмом 128 ГБ стандарта DDR5 с частотой 3600 МГц обеспечивает достаточную пропускную способность для работы с крупными буферами сигналов и несколькими одновременными цепочками обработки без узких мест.
Ещё один элемент — твердотельный накопитель NVMe с высокой скоростью записи и чтения, поддерживающий быструю запись и выборку данных. Это особенно важно при работе с необработанными квадратурными отсчётами для последующей обработки или детального анализа спектра. Кроме того, графический процессор NVIDIA RTX A5000 с 24 ГБ памяти GDDR6 обеспечивает ускоренную обработку сигналов и возможность интеграции средств искусственного интеллекта. Библиотеки CUDA, PyTorch и TensorFlow позволяют переносить на графический процессор вычисление преобразования Фурье и выполнять вывод нейронных сетей, применяемых при классификации сигналов и обнаружении аномалий.
В части устойчивости и теплового режима жидкостное охлаждение обеспечивает работу процессора под длительной нагрузкой без перегрева, который иначе ограничил бы возможности обработки в реальном времени. Система также включает блок питания мощностью 1000 Вт с сертификатом Platinum и несколько слотов расширения PCI Express, что допускает последующую модернизацию, например добавление сетевых интерфейсов или плат сопроцессоров.
Таким образом, характеристики станции обработки не только дополняют платформу X310, но и являются основой достижения целей системы мониторинга широкополосных сигналов в реальном времени. Требовательные к передаче и обработке данных приложения с широкой полосой нуждаются в аппаратной платформе, поддерживающей непрерывный приём, обработку и визуализацию без перерывов. В таких условиях вложение средств в высокопроизводительную станцию обработки становится не выбором, а необходимым элементом обеспечения работоспособности и надёжности системы.
Для наглядности на рисунке 7 объединены элементы, описанные выше, и представлен сквозной обзор реализованной архитектуры системы мониторинга излучений, характерных для беспилотных воздушных судов.
3.2. Анализатор спектра R&S FSW26 как эталонный прибор
Параметризация и оценка предложенной системы выполнялись с помощью анализатора спектра Rohde & Schwarz FSW. Это современный прибор в области радиоизмерительной техники, применяемый в аэрокосмической отрасли, оборонной сфере, телекоммуникациях, производстве электроники и научных исследованиях и рассчитанный на высокие характеристики, модульное расширение и точные измерения. FSW представляет собой не обычный анализатор спектра, а высокопроизводительное средство анализа сигналов с приёмом и обработкой в реальном времени и специализированными программными опциями для широкого круга измерений.
Одна из наиболее заметных особенностей серии FSW — диапазон частот: разные модели охватывают от 2 Гц до 90 ГГц при различных опциях и расширениях. В зависимости от установленных опций прибор поддерживает полосу анализа от стандартных 28 МГц до 8,3 ГГц, а в режиме реального времени — до 800 МГц.
Анализ в реальном времени обеспечивает до 2,4 миллиона преобразований Фурье в секунду при вероятности перехвата 0,46 микросекунды, что позволяет непрерывно обнаруживать кратковременные радиочастотные события. Это необходимо для выявления коротких сигналов, таких как перескоки частоты, радиолокационные импульсы и аномалии электромагнитной совместимости, которые традиционные сканирующие анализаторы часто пропускают. Прибор особенно удобен для задач связи пятого поколения с каналом до 400 МГц, сверхширокополосных систем и импульсных радиочастотных систем, где важен мгновенный и непрерывный приём.
По точности амплитуды и чувствительности анализатор обеспечивает погрешность лучше плюс-минус 0,3 дБ и до плюс-минус 0,1 дБ при правильной калибровке. С предварительным усилителем FSW-B24 отображаемый средний уровень шума составляет:
- минус 165 дБм на герц ниже 1 ГГц;
- минус 160 дБм на герц от 1 до 10 ГГц;
- минус 155 дБм на герц выше 10 ГГц.
Такая чувствительность необходима при анализе побочных излучений, предварительных испытаниях на электромагнитную совместимость и обнаружении слабых сигналов в насыщенной помехами обстановке.
Ключевые параметры линейности и динамического диапазона таковы:
- интермодуляционная составляющая третьего порядка — до плюс 30 дБм;
- точка компрессии на 1 дБ — типично плюс 15 дБм;
- динамический диапазон, свободный от шума, — более 100 дБ.
Прибор поддерживает дистанционное управление командами SCPI и совместим с Python, LabVIEW и MATLAB. Связь осуществляется по интерфейсам локальной сети, USB и GPIB. Встроенный модуль журналирования команд SCPI и веб-интерфейс упрощают автоматизацию и дистанционную диагностику, что существенно для автоматизированных производств, а гибкие средства интеграции позволяют включать прибор в сложные измерительные комплексы.
Анализатор FSW служит эталонным средством для инженеров и исследователей, разрабатывающих современные радиочастотные системы, и обеспечивает анализ сигналов с высоким разрешением в широком круге приложений. В таблице 1 приведено краткое сравнение основных параметров системы на базе программно-определяемой радиосвязи и анализатора FSW.
| Параметр | Предложенная система: USRP X310 с модулями TwinRX и UBX-160, станция обработки, GNU Radio | R&S FSW26 |
| Диапазон радиочастот | TwinRX: от 10 МГц до 6 ГГц; UBX-160: от 10 МГц до 6 ГГц | от 2 Гц до 26,5 ГГц при связи по постоянному току; от 10 МГц до 26,5 ГГц при связи по переменному току |
| Число приёмных и передающих трактов | TwinRX: два приёмных канала; UBX-160: один тракт приёма и передачи и один приёмный порт RX2, который может использоваться как второй приёмный | один радиочастотный входной тракт |
| Анализ спектра в реальном времени | до 320 МГц в режиме реального времени | опция анализа в реальном времени; полоса до 800 МГц |
| Разрешение по частоте | определяется программно размером преобразования Фурье | выбираемые фильтры разрешающей полосы от 1 Гц до 10 МГц; зависит от полосы обзора |
| Точность по амплитуде | для абсолютной мощности требуется калибровка, иначе система пригодна для относительного контроля | нормируемая погрешность абсолютного уровня в приборах этого класса, зависящая от частоты и схемы включения; обычно существенно ниже 1 дБ и до 0,2 дБ в оговорённых условиях |
| Многоканальный мониторинг | TwinRX обеспечивает два одновременных приёмных канала; дальнейшее распараллеливание зависит от ввода-вывода и вычислительных ресурсов станции | преимущественно один вход; параллельное наблюдение достигается временным мультиплексированием, внешней коммутацией или несколькими приборами |
| Интерфейс передачи данных | поток квадратурных отсчётов по оптоволокну через SFP+ на 10 Гбит/с или по кабелю PCI Express; ограничен пропускной способностью и накопителем | внутренний приём и обработка; для основных измерений внешняя передача потока не требуется |
| Вычислительные ресурсы | Intel Core i9-12900K, 16 ядер и 24 потока, до 5,2 ГГц; 128 ГБ DDR5-3600; накопитель NVMe; NVIDIA RTX A5000 с 24 ГБ | встроенная обработка, оптимизированная для измерений; внешний компьютер нужен главным образом для автоматизации и оформления протоколов |
4. Результаты: испытания в лабораторных условиях
4.1. Оценка рабочего диапазона частот
В системах мониторинга электромагнитного спектра стабильность и точность местной частоты определяют полезный рабочий диапазон. Отклонение частоты, то есть разность между номинальной частотой приёма и фактической частотой настройки, существенно влияет на точность измерений, верность демодулированного сигнала и правильность истолкования спектра при обнаружении и анализе сигналов. В этом разделе анализируется рабочий диапазон двух платформ: USRP X310 и анализатора R&S FSW.
Отклонение частоты определяется главным образом точностью внутреннего опорного генератора и напрямую сказывается на работе системы. В приёмниках и анализаторах спектра такое отклонение ведёт к неверному совмещению спектра, ошибочному вычислению несущей частоты, нарушению синхронизации в системах, чувствительных к фазе, и к накоплению погрешностей при длительных измерениях.
Платформа USRP X310 имеет внутренний генератор с точностью плюс-минус 2,5 миллионных доли, что соответствует отклонению плюс-минус 2,5 кГц на частоте 1 ГГц. Такой точности достаточно для типовых применений, но недостаточно для калибровки и высокоточных измерений. Опциональный генератор, дисциплинированный сигналами спутниковой навигации, повышает стабильность до плюс-минус 0,01 миллионной доли и сокращает отклонение до плюс-минус 10 Гц на частоте 1 ГГц, чего достаточно для точных измерений и синхронизации нескольких систем. В исходной конфигурации платформа применяет программную коррекцию частоты, что может ограничивать работу там, где требуется точное определение несущей.
Анализатор R&S FSW располагает высокостабильным внутренним опорным генератором с паспортной точностью плюс-минус одна миллионная доля. С опцией FSW-B4, то есть с термостатированным кварцевым генератором, долговременная стабильность улучшается до плюс-минус 0,1 миллионной доли, что на частоте 1 ГГц соответствует отклонению около плюс-минус 100 Гц. Такая конфигурация обеспечивает исключительно стабильные измерения спектра и не требует внешней коррекции. В зависимости от модели прибор позволяет анализировать сигналы во всём диапазоне, включая частоты до 44 ГГц, при минимальном отклонении центральной частоты, что делает его пригодным для сертификационных испытаний, характеризации передатчиков и высокоточного мониторинга спектра в промышленных и оборонных задачах.
Сравнение двух платформ показывает два разных подхода к проектированию. Платформа X310 ставит на первое место гибкость и реконфигурируемость, но для точных измерений частоты полагается на программную компенсацию или дополнительную аппаратуру, например на дисциплинированный генератор либо внешний источник. Анализатор FSW уже в базовом исполнении обладает существенно лучшей стабильностью частоты, что необходимо для спектральной точности и сертификационных испытаний. В итоге FSW даёт меньший и более предсказуемый разброс отклонения частоты, а X310 остаётся работоспособным и экономичным решением для условий, где отклонение можно исправить программно.
4.2. Оценка отображаемого среднего уровня шума
Оценка чувствительности — необходимый элемент характеризации радиочастотного приёмника, особенно в системах приёма и мониторинга спектра. Основным параметром здесь служит отображаемый средний уровень шума, то есть минимальный обнаруживаемый уровень сигнала при отсутствии входного радиочастотного сигнала. На этот уровень влияют разрешение по частоте, архитектура радиочастотного тракта, включая предварительное усиление и фильтрацию, частота дискретизации и связанные с ней алгоритмы цифровой обработки, а также рабочая частота и температура окружающей среды.
Измерения выполнялись в лабораторных условиях для определения порога шума как платформы USRP X310 с модулями UBX-160 и TwinRX, настроенной на широкополосный мониторинг, то есть 100 МГц в диапазоне 2,4 ГГц и 200 МГц в диапазоне 5,8 ГГц, так и анализатора R&S FSW. Для получения достоверных опорных значений на каждый радиочастотный вход устанавливалась нагрузка 50 Ом. Целью было определить отображаемый средний уровень шума, необходимый для анализа чувствительности приёмника и его способности обнаруживать предельно слабые сигналы. Измерения проведены при различных разрешениях по частоте от 3,05 до 97,6 кГц в зависимости от возможностей каждой системы, в обеих полосах. Результаты показаны на рисунках 8 и 9а для полосы 2,4 ГГц и на рисунке 9b для полосы 5,8 ГГц.
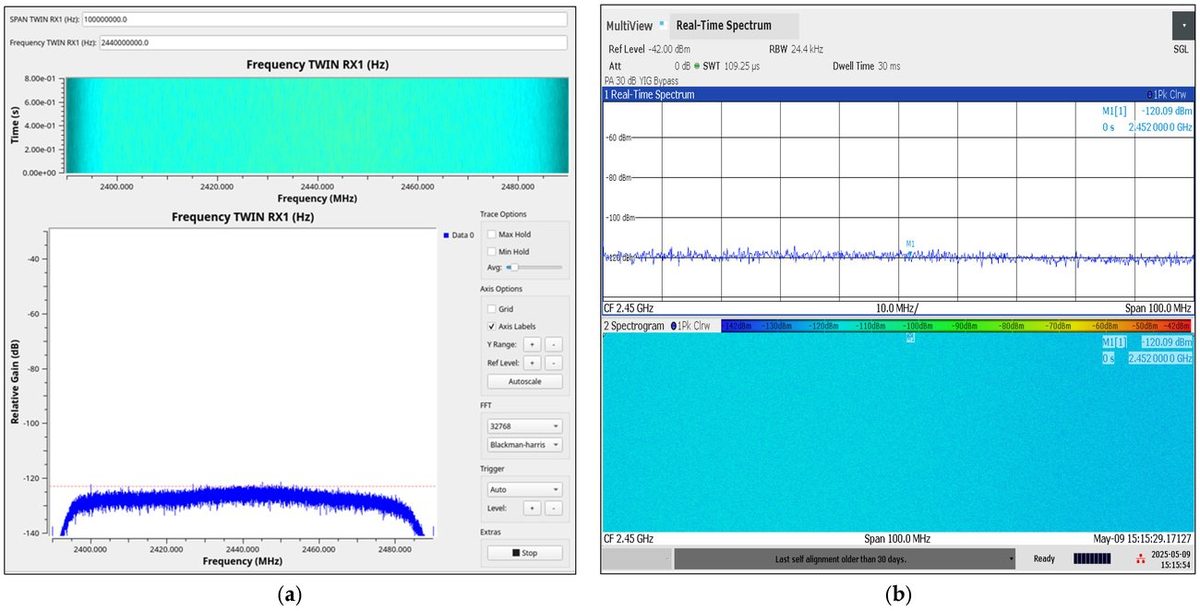
В этой конфигурации платформа X310 обеспечивала мониторинг полосы 100 МГц в реальном времени при минимально возможном разрешении 3,05 кГц, тогда как анализатор FSW в реальном времени при той же полосе поддерживает минимальную разрешающую полосу 24,4 кГц. В результате система на платформе программно-определяемой радиосвязи показала более высокую чувствительность: отображаемый средний уровень шума достиг минус 123 дБм при полосе 3,05 кГц против минус 120 дБм у анализатора при его минимальной разрешающей полосе.
В испытаниях в полосе 5,8 ГГц система X310 настраивалась на мгновенный приём полосы 200 МГц с возможностью существенного изменения разрешающей полосы от 6,1 до 97,6 кГц. Анализатор FSW использовался в пределах аппаратных возможностей и дал данные для разрешающих полос 48,8 и 97,6 кГц. На рисунке 9b сведены результаты по отображаемому среднему уровню шума обеих систем. Анализатор показывает более низкий уровень шума, чем платформа X310, при разрешении 48,8 и 97,6 кГц; та же закономерность наблюдается и в полосе 2,4 ГГц. Преимущество программно-определяемой системы состоит в поддержке существенно меньших разрешений вплоть до 6,1 кГц, недоступных анализатору в штатном режиме реального времени. В результате платформа X310 достигает уровня минус 120 дБм при полосе 6,1 кГц, что в этих условиях анализатору недостижимо. Это показывает гибкость программно-определяемой радиосвязи и её пригодность для анализа слабых сигналов: при правильной настройке такая система приближается по чувствительности к современному анализатору спектра.
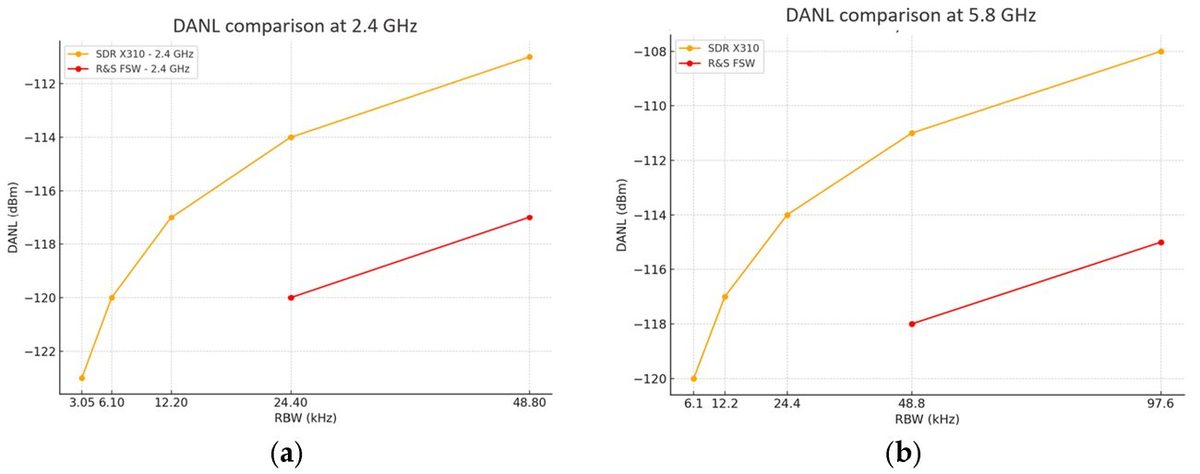
Вывод по разделу. Анализатор FSW остаётся предпочтительным средством в метрологии, сертификационных испытаниях и лабораториях с жёсткими требованиями к шуму и калибровке благодаря высокой точности и стабильности измерений. Платформа X310 сильнее зависит от колебаний шума и от возможностей станции обработки, но выигрывает в гибкости и в чувствительности за счёт поддержки меньших разрешений по частоте. Поэтому выбор между платформами определяется задачей: FSW превосходен в нормированных и точных измерениях, а X310 представляет реконфигурируемое и масштабируемое решение для изменчивой радиочастотной обстановки.
4.3. Оценка динамического диапазона по амплитуде
Динамический диапазон приёмника определяется как интервал между минимальным обнаруживаемым сигналом и наибольшим входным уровнем, который можно измерить без существенных искажений и нелинейности. В этом разделе сравниваются характеристики динамического диапазона двух систем, рассмотренных выше.
Для анализа (таблица 2) генератор R&S SMBV100A излучал испытательные сигналы в диапазоне от минус 123 до 20 дБм с шагом 5 и 10 дБ, при этом обе платформы оценивались в диапазонах 2,4 и 5,8 ГГц. Для платформы X310 входная мощность ограничивалась уровнем минус 20 дБм, чтобы не допустить насыщения входного тракта и сохранить линейный режим, как указано в технической документации.
| Система мониторинга | Полоса частот | Динамический диапазон, дБ |
| Платформа X310 | 2,4 ГГц | 103 |
| Анализатор FSW | 2,4 ГГц | 140 |
| Платформа X310 | 5,8 ГГц | 100 |
| Анализатор FSW | 5,8 ГГц | 138 |
4.4. Качающийся сигнал на частоте 2,44 ГГц с модулем TwinRX
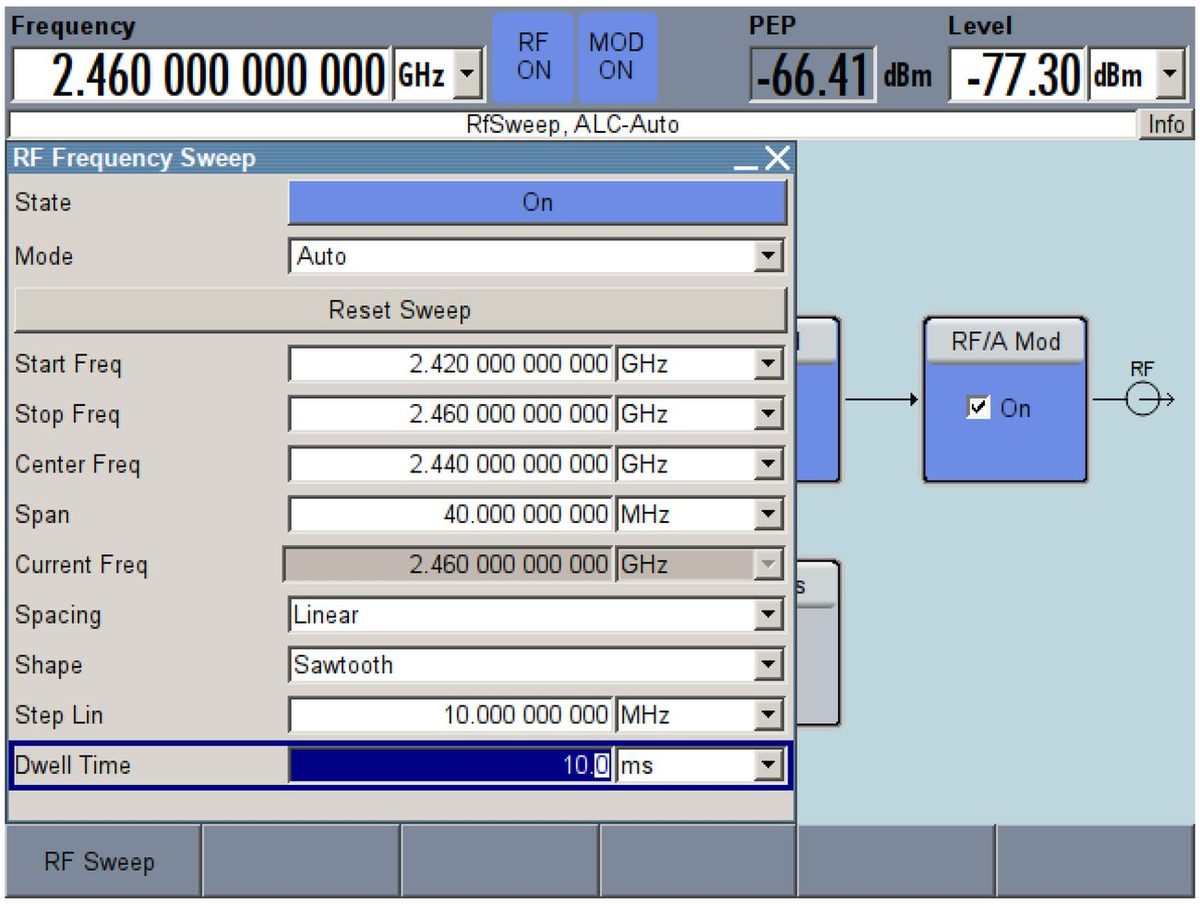
Приём в реальном времени характеризует способность системы принимать сигналы с высокой изменчивостью во времени. Для оценки возможностей обеих систем использовался испытательный сигнал со следующими параметрами: качание по частоте в пределах от 2420 до 2460 МГц, шаг по частоте 10 МГц, время пребывания на частоте 10 мс. На рисунке 10 показаны параметры сформированного сигнала.
На рисунке 11 показан результат приёма качающегося сигнала в графическом интерфейсе GNU Radio при использовании платы TwinRX, настроенной на канал RX1 с центром на частоте 2,44 ГГц при полосе приёма в реальном времени 100 МГц. Режим спектрограммы позволяет с высокой точностью обнаружить все сформированные частоты качания, длительность пребывания на каждой частоте и уровень мощности по цвету. В нижней части приложения показан спектр сигнала в частотной области, причём включён режим удержания максимума, чтобы зафиксировать и те частоты с шагом 10 МГц, на которых выполняется качание.
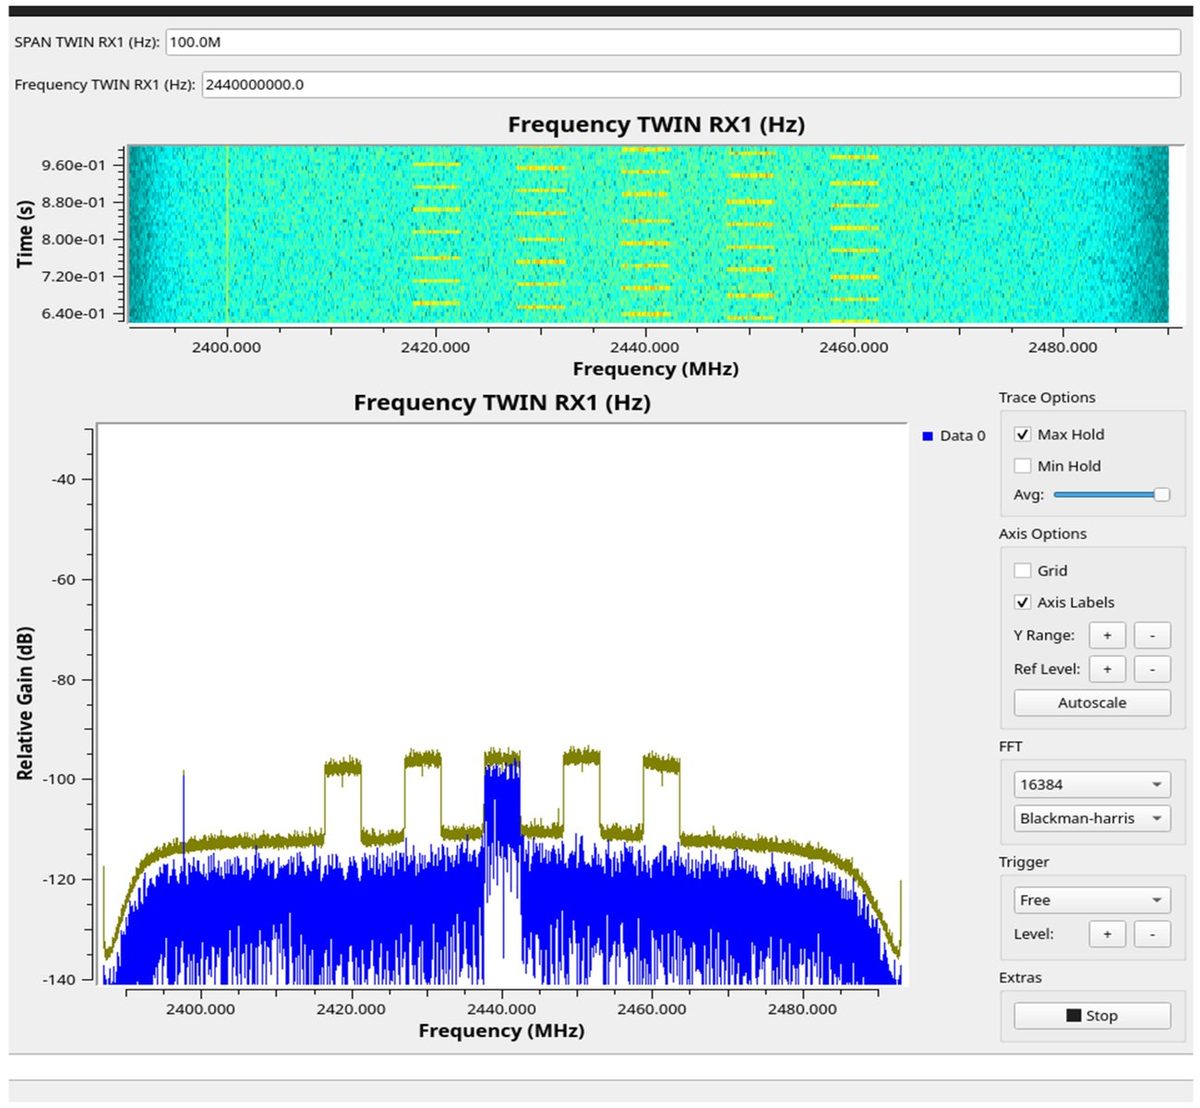
Результаты подтверждают надёжность системы для приёма и визуализации сформированного качающегося сигнала. И спектрограмма, и представление в частотной области точно отражают структуру сигнала и ширину полосы 10 МГц. Приёмник TwinRX демонстрирует высокое спектральное разрешение, малую задержку и быстрые возможности обнаружения несущей.
4.5. Мониторинг сигнала маяка
Следующий экспериментальный сценарий относится к сигналу маяка, подобному сигналу в полосе шестого канала стандарта Wi-Fi с центральной частотой 2,437 ГГц. Такой сигнал в полосе 2,4 ГГц применяется аппаратами для передачи идентификационных сведений, данных о положении по спутниковой навигации, скорости и других телеметрических данных в соответствии с нормативными требованиями стандарта удалённой идентификации. Качание формировалось в пределах 800 кГц с шагом по частоте 10 кГц и временем пребывания 10 мс. Результат приёма на канале RX2 платы TwinRX показан на рисунке 12: плата настроена на узкую полосу реального времени всего в 1 МГц с центральной частотой 2,437 ГГц.
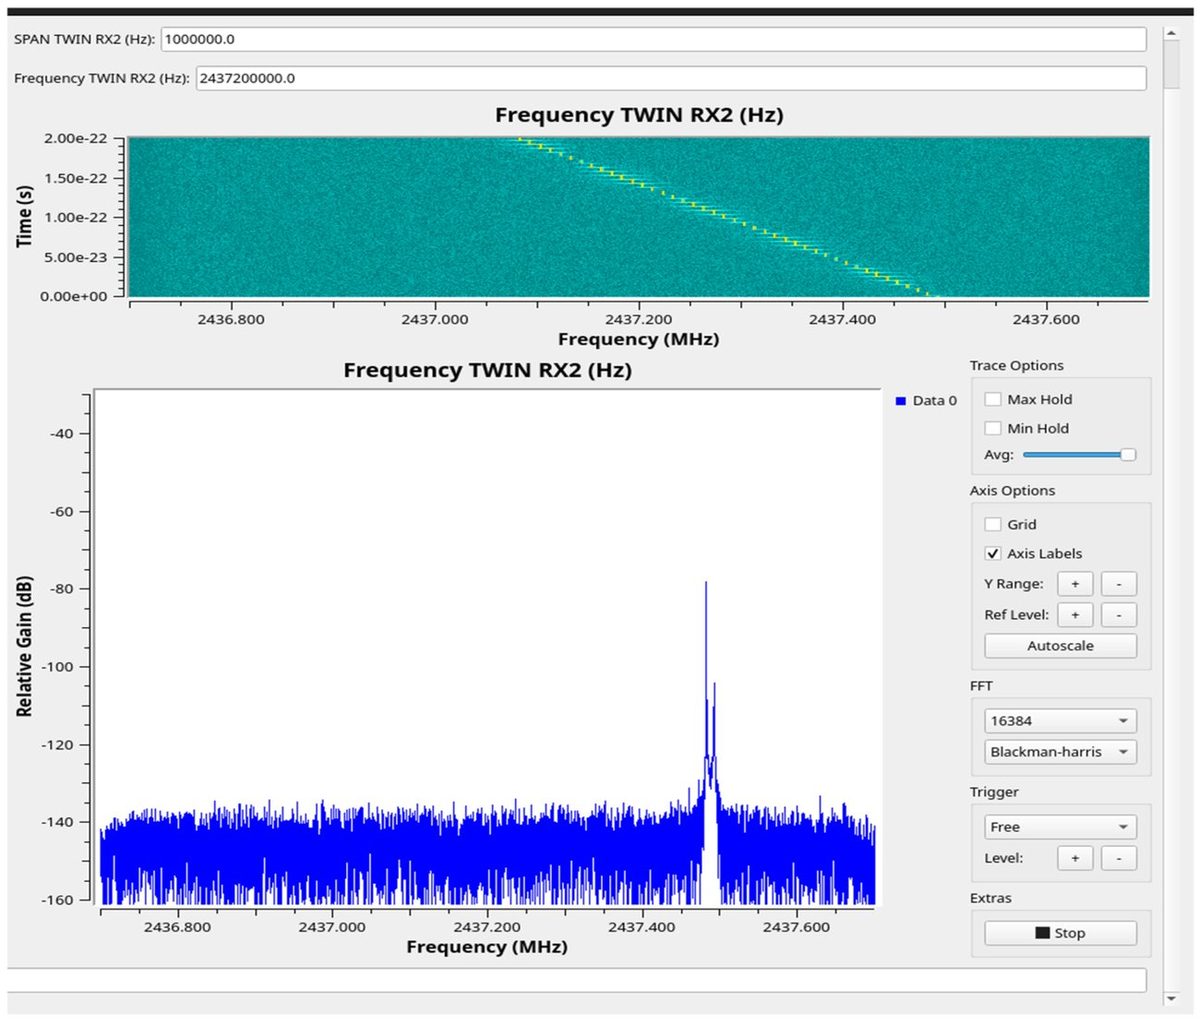
И на спектрограмме, и в частотной области уверенно обнаруживается качающийся сигнал в полосе 800 кГц с шагом 10 кГц. Благодаря малому анализируемому участку существенно возрастают разрешения по частоте и по времени, а рост чувствительности приёма ниже минус 140 дБм позволяет выявить сигнал при предельно малом уровне мощности.
4.6. Качание в полосе 5,8 ГГц и приём платой UBX-160
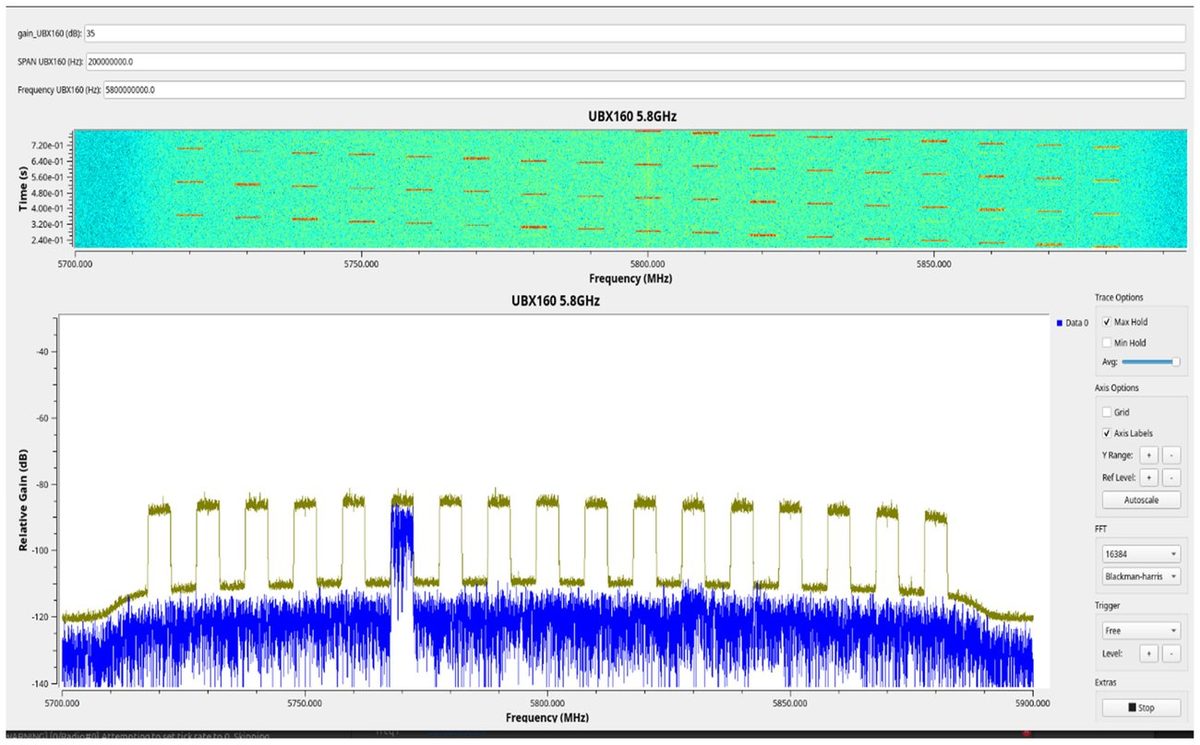
Для проверки широкополосной системы с платой UBX-160 проведён опыт с генератором сигналов. На вход системы подавался качающийся сигнал в диапазоне от 5,72 до 5,88 ГГц с шагом по частоте 10 МГц и временем пребывания 10 мс.
Широкополосная система на базе UBX-160, настроенная на центральную частоту 5,8 ГГц, полосу приёма в реальном времени 200 МГц и радиочастотное усиление 35 дБ, смогла наблюдать сформированный сигнал (рисунок 13). Чтобы зафиксировать каждую несущую, отстоящую на 10 МГц в диапазоне от 5,72 до 5,88 ГГц, в нижней части приложения включён режим удержания максимума. В отличие от TwinRX, пригодного для наблюдения меньших полос с синхронизацией каналов, UBX-160 даёт преимущество широкополосного приёма в реальном времени, что удобно для наблюдения изменчивых сигналов, например широкополосного перескока частоты.
4.7. Качество спектрограммы в зависимости от отношения сигнал-шум
Для сравнительной оценки влияния отношения сигнал-шум на качество спектрограммы нисходящего канала видео, построенного на ортогональных поднесущих, применялась лабораторная методика. Геометрия радиолинии, то есть положение и ориентация аппарата, поляризация и переотражения, сохранялась неизменной на протяжении всех записей. Принимались сигналы аппарата DJI Mini 3, включающие широкополосную составляющую нисходящего видеоканала и излучения канала управления с перескоком частоты; анализ относился исключительно к широкополосной составляющей, события перескока не учитывались.
Приём выполнялся в полосе 2,4 ГГц по каналу TwinRX шириной 80 МГц. Спектральная обработка велась преобразованием Фурье на 8192 точки, что дало разрешение около 9,77 кГц на элемент разрешения; эта величина получена как отношение полосы обзора к числу точек, то есть 80 МГц к 8192. Чтобы сравнение было корректным, параметры частотной области и спектрограммы оставались одинаковыми для всех записей: та же полоса обзора, та же конфигурация преобразования, те же настройки взвешивающей функции и детектора, та же логика отображения. Поэтому различия между спектрограммами можно относить преимущественно к контролируемому изменению отношения сигнал-шум, а не к настройкам.
Уровень шума изменялся источником искусственного шума, сформированным в GNU Radio и сложенным с принятым сигналом. С помощью ползунка уровень шума менялся постепенно, что позволило испытать несколько режимов отношения сигнал-шум, не перемещая аппарат и не изменяя радиочастотный тракт. Заданы четыре условия с разностью между уровнями сигнала и шума приблизительно 5, 10, 20 и 40 дБ, которым соответствуют четыре записи.
Качественный анализ спектрограмм показывает отчётливую связь между отношением сигнал-шум и визуальным выделением полосы ортогональных поднесущих на фоне шума, а также между этим отношением и устойчивостью спектрального контура во времени. При разности около 5 дБ (рисунок 14а) удельная энергия сигнала смешивается со случайными колебаниями шума: спектрограмма получается зернистой, с пониженным контрастом. Занятую полосу удаётся опознать лишь периодически и неуверенно, а оценки ширины полосы и временной занятости становятся неустойчивыми, поскольку пороги обнаружения сильно зависят от фоновых колебаний.
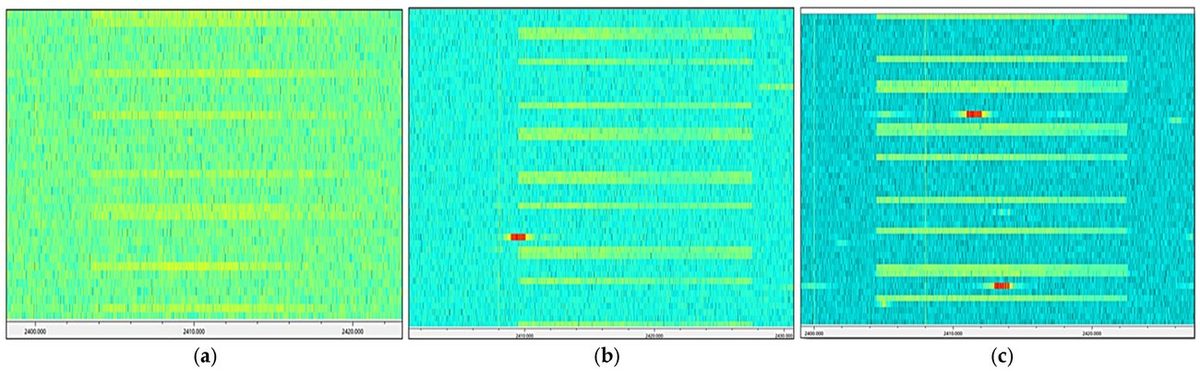
При разности около 10 дБ сигнал становится устойчиво видимым вдоль оси времени, а у занятой полосы появляются опознаваемые границы (рисунок 14b). Однако спектральные края остаются размытыми, и колебания фона продолжают влиять на оценки ширины полосы и занятости, если применяются простые методы энергетического обнаружения. С точки зрения использования спектрограммы для опознавания и сопровождения этот уровень представляет практический порог полезности: структуру излучения можно наблюдать и сопровождать, но точные измерения спектрального контура по-прежнему подвержены влиянию шума.
При разности около 20 дБ полоса ортогональных поднесущих выделяется отчётливо (рисунок 14c). Различие уровней внутри полосы и вне её позволяет эффективно отделить фоновый сигнал, спектральный контур стабилизируется, и распределение энергии внутри полосы поддаётся надёжному истолкованию. В этом режиме спектрограмма обеспечивает устойчивое опознавание и воспроизводимое измерение занятой полосы и временной динамики при существенно меньшей чувствительности к выбору порога.
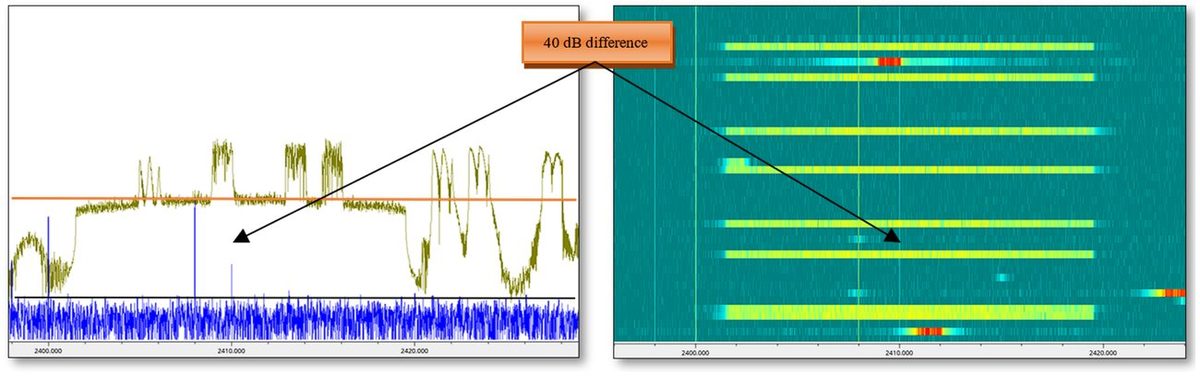
При разности около 40 дБ (рисунок 15) спектрограмма почти совпадает с опорным случаем, когда сигнал явно преобладает над шумом, а энергетическая структура полосы выражена и устойчива. В этом режиме ограничения анализа накладывают чаще не добавленный шум, а средства измерений и настройки отображения, например динамический диапазон цветовой шкалы и поведение детектора. Поэтому такой случай можно принять за образец идеального вида излучения при оптимальных условиях приёма.
Ухудшение отношения сигнал-шум добавлением шума в GNU Radio даёт преимущества управляемости и воспроизводимости, однако для сохранения чисто аддитивного характера шума требуется линейный режим цепочки обработки, чтобы избежать ограничения и сжатия. Если шум добавляется в комплексной основной полосе и до каскадов, склонных к насыщению, любое наблюдаемое ухудшение спектрограммы можно прямо отнести к снижению отношения сигнал-шум.
Результаты контролируемого испытания на четырёх уровнях разности показывают отчётливый переход: от едва читаемой спектрограммы при 5 дБ к спектрограмме, пригодной для опознавания и сопровождения, при 10 дБ; затем к режиму, пригодному для измерений и истолкования спектра нисходящего канала при 20 дБ; и наконец к опорному состоянию, в котором сигнал воспроизводится с высокой верностью, при 40 дБ. Поскольку параметры анализа оставались неизменными, а менялся только уровень искусственного шума, различия между четырьмя спектрограммами можно отнести исключительно к влиянию отношения сигнал-шум. Это даёт основание для определения рабочих порогов, необходимых для надёжной оценки спектральных характеристик широкополосного нисходящего канала.
Предыдущие опыты показали, что при добавлении искусственного шума в GNU Radio шумовой фон начинает преобладать на спектрограмме и контраст между широкополосным сигналом и фоном падает по сравнению с опорным случаем. Первоначально минимальный уровень отображения задавался равным уровню шума в исходном состоянии. В таких условиях возросший шум заполняет шкалу отображения, сжимая цветовые различия и затрудняя визуальное различение сигнала, хотя он присутствует. Чтобы оценить влияние шкалы отображения на читаемость, случай с разностью 10 дБ повторён с минимальным уровнем, установленным на новый уровень шума (рисунок 16).
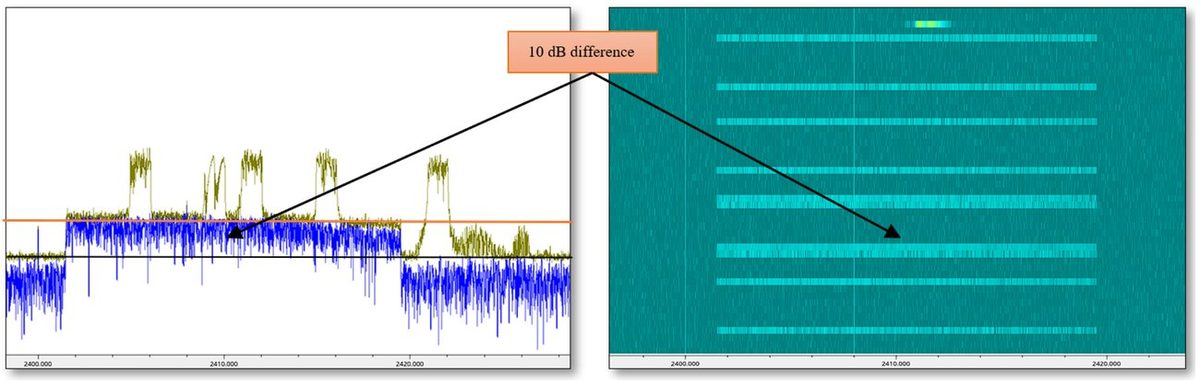
Хотя такая перенастройка не улучшает фактическое отношение сигнал-шум, она оптимизирует отображение амплитуд в цвета: фон становится ровнее и менее заметным, а полосы, соответствующие излучению, отделяются от шума отчётливее и легче сопровождаются во времени.
Главный вывод. При низком отношении сигнал-шум качество спектрограммы определяется не только физическим снижением этого отношения, но и настройкой шкалы отображения. Если минимальный уровень задан по измеренному уровню шума в благоприятном случае, а затем уровень шума возрастает, фон в том же динамическом окне тоже растёт и визуально подавляет сигнал, сжимая контраст и снижая читаемость даже тогда, когда сигнал ещё обнаруживается.
Поэтому при реальном мониторинге, где уровень шума меняется из-за обстановки, температуры, усиления, помех и условий распространения, необходимо автоматически подстраивать минимальный уровень под текущий уровень шума. Функция самокалибровки непрерывно оценивает уровень шума на участках без сигнала и динамически переносит минимальный уровень, сохраняя устойчивый визуальный контраст и читаемое представление без вмешательства оператора. Таким образом, автоматическая подстройка минимального уровня — полезное и практичное требование к системе мониторинга: она повышает устойчивость анализа спектрограмм и снижает риск того, что значимые сигналы будут скрыты изменениями шума.
5. Результаты: испытания в реальных условиях
5.1. Одно судно на дальности 100 м, канал 10 МГц
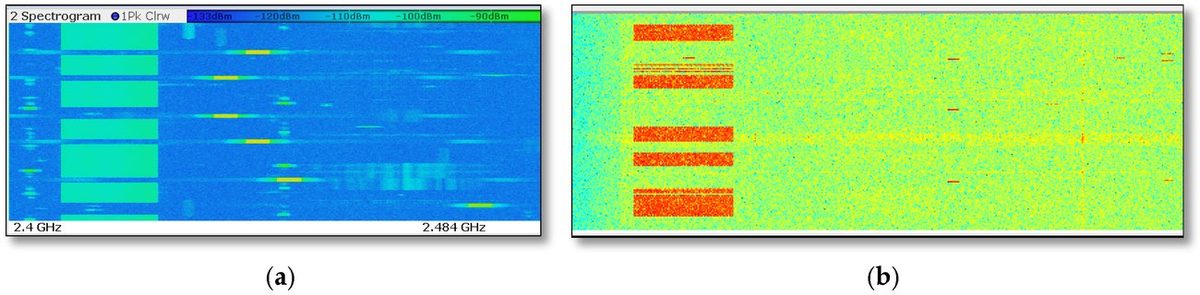
В предварительном опыте одно судно наблюдалось на дальности 100 м через нисходящий канал шириной 10 МГц. Излучение принималось анализатором R&S FSW и системой на платформе программно-определяемой радиосвязи, то есть платформой X310 с GNU Radio. Сценарий служил контрольным опытом и точкой сравнения, подтверждающей, что обе системы обнаруживают и отображают сигнал аппарата в обычных условиях. Для измерения обе системы устанавливались на одну и ту же полосу обзора 100 МГц, однако разрешение по частоте задавалось по-разному. У анализатора спектрограмма получена при разрешающей полосе 24,4 кГц. В GNU Radio разрешение определяется преобразованием Фурье: для 4096 точек при полосе 100 МГц разнос элементов разрешения составляет около 24,4 кГц, то есть практически совпадает с разрешающей полосой анализатора.
Анализатор дал спектрограмму высокого разрешения с возможностью задавать разрешающую полосу и разрешение по времени в очень малых пределах (рисунок 17а). Спектрограмма GNU Radio, хотя и обнаруживала сигнал в реальном времени, обеспечивала меньшее разрешение преобразования и более грубую временную детализацию из-за ограничений аппаратуры и программного обеспечения (рисунок 17b). В результате визуализация пакетов менее детальна, а динамический диапазон уже, чем у анализатора.
5.2. Два судна на разных дальностях и с разными полосами
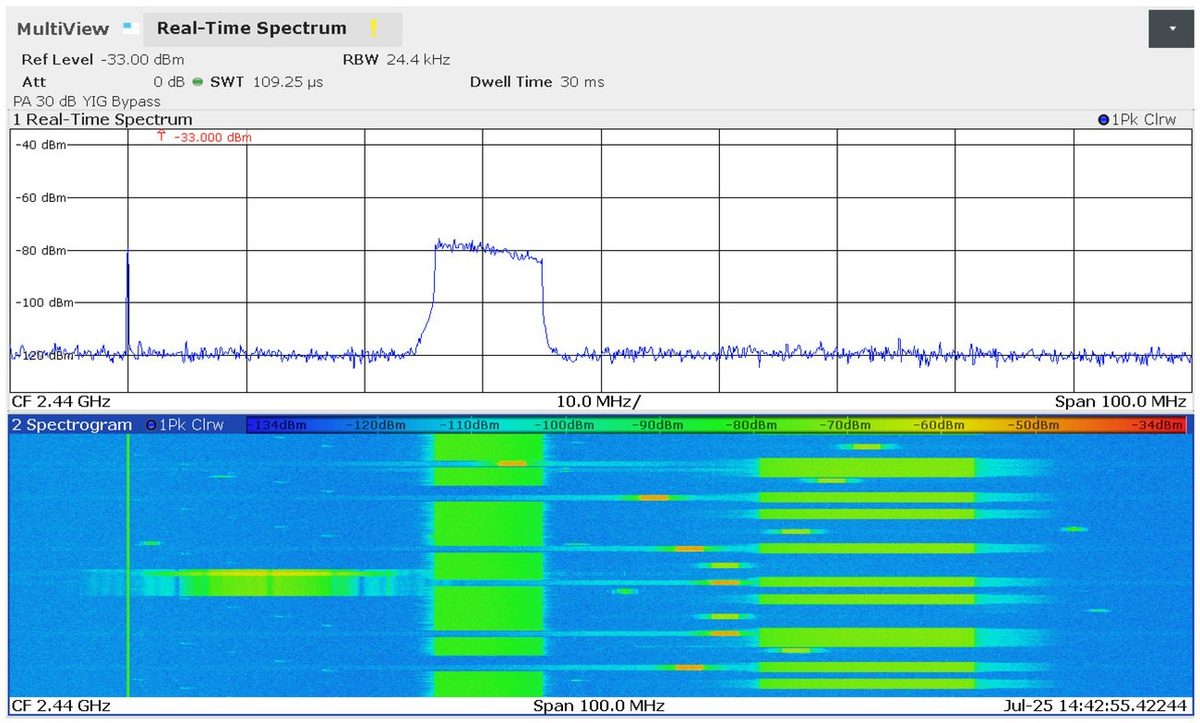
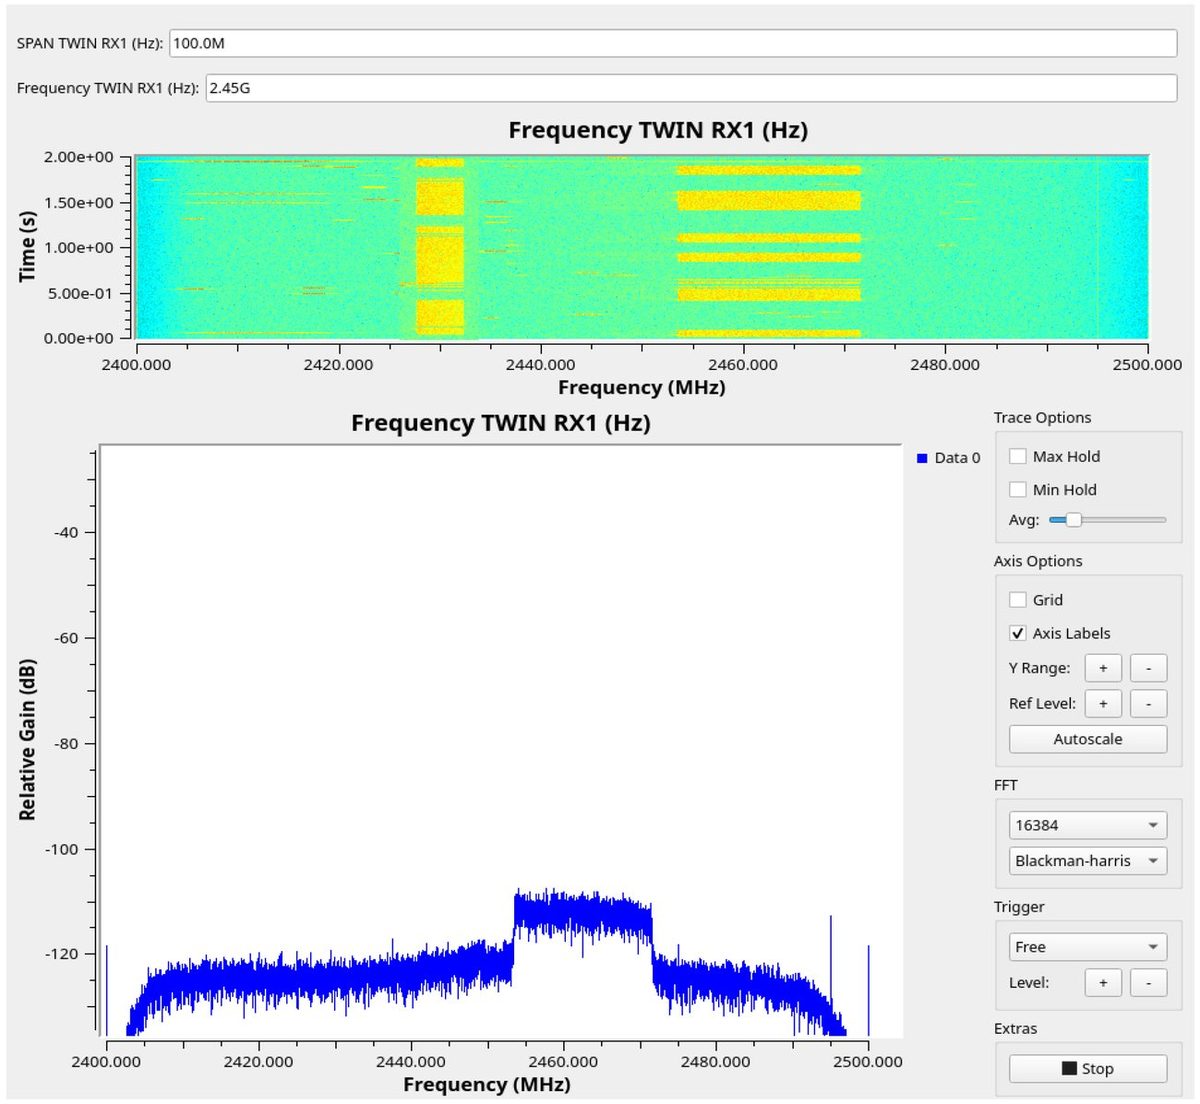
Во втором опыте одновременно принимались два судна: одно на дальности 300 м через канал шириной 20 МГц, другое на дальности 500 м через канал шириной 10 МГц. Обзор составлял 100 МГц вокруг полосы 2,4 ГГц. Анализатор FSW настраивался на анализ в реальном времени с разрешающей полосой 24,4 кГц и временем накопления 30 мс, что дало устойчивую и динамичную спектрограмму по всей полосе обзора (рисунок 18). В GNU Radio (рисунок 19) плата TwinRX настраивалась на центральную частоту 2,45 ГГц с полосой обзора 100 МГц, преобразование Фурье выполнялось на 16384 точки с окном Блэкмана — Харриса, что дало разрешение около 6,1 кГц.
Хотя временная детализация и контраст в GNU Radio ограничены блоком преобразования и частотой обновления интерфейса, обе системы отобразили сигналы аппаратов сопоставимо ясно, а спектрограммы показали сходные спектральные характеристики.
5.3. Судно на дальности 1200 м, канал 10 МГц
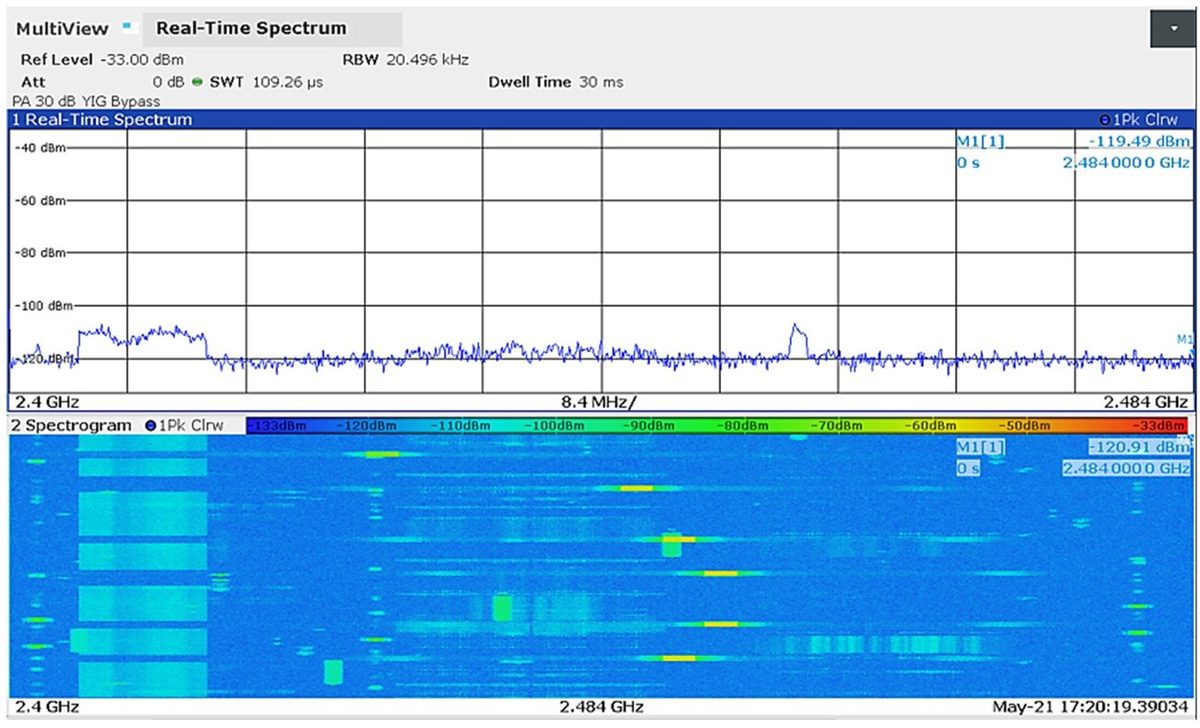
С ростом дальности между аппаратом и точкой приёма уровень сигнала, а значит и отношение сигнал-шум, снижается. На дальности 1200 м, у предела прямой видимости, при канале шириной 10 МГц деградация сигнала и влияние шума проявились заметнее. Для измерения анализатором FSW наблюдалась полоса обзора 84 МГц с центром на 2,45 ГГц; прибор настраивался на разрешающую полосу 20,496 кГц при времени накопления 30 мс, что определяет разрешение спектрограммы по частоте и эффективное усреднение по времени.
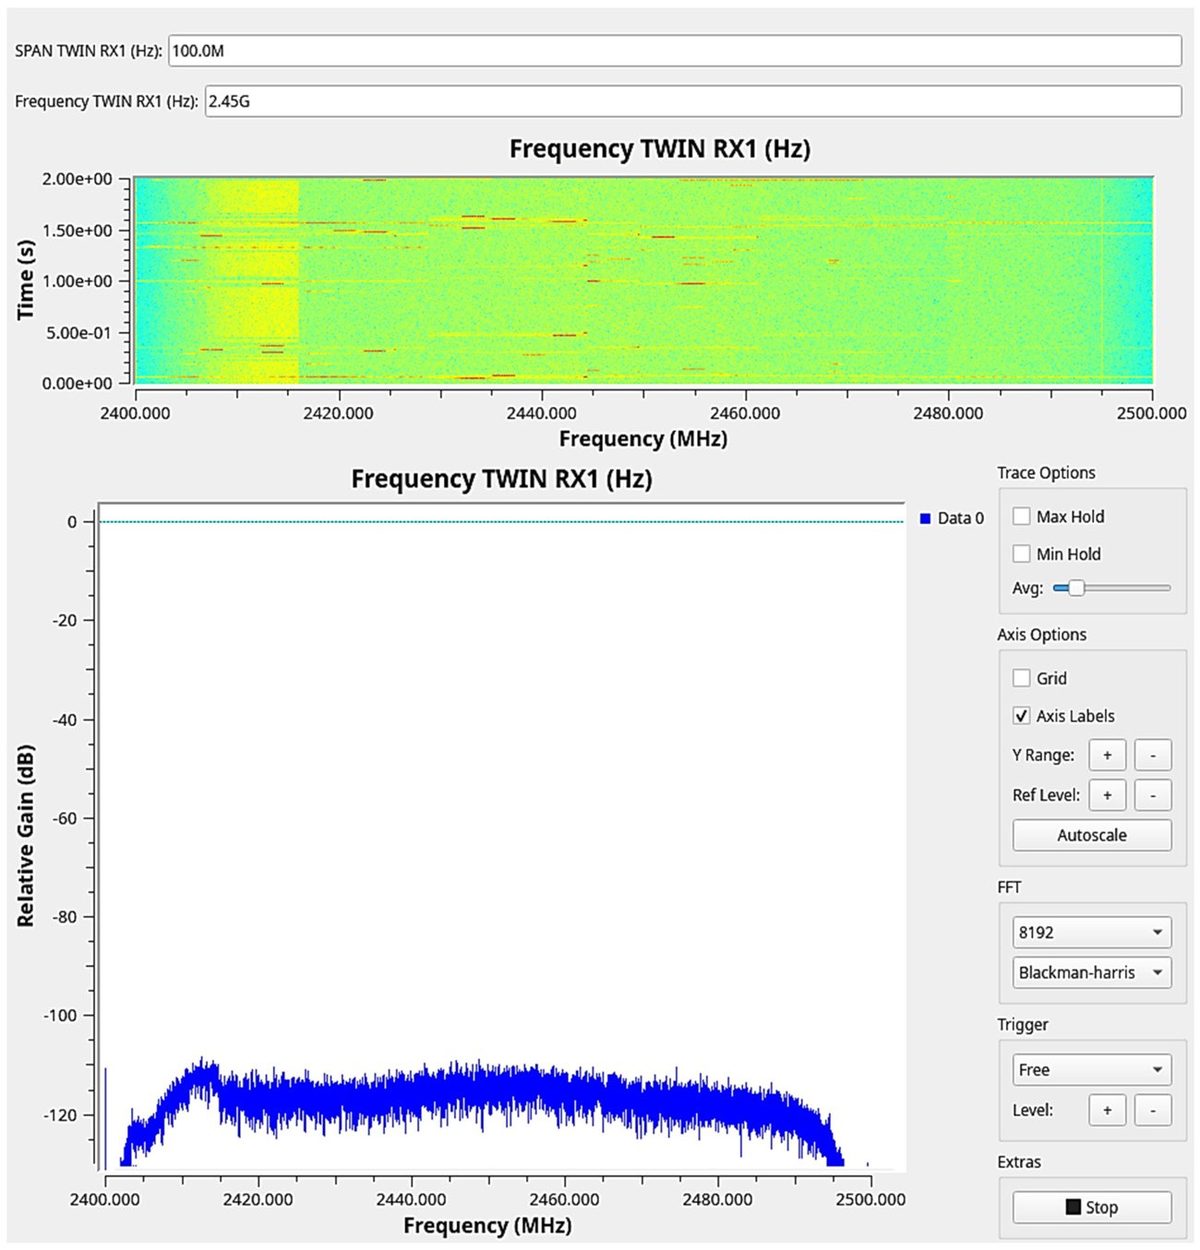
В варианте на платформе программно-определяемой радиосвязи входной тракт TwinRX настраивался на 2,45 ГГц при полосе приёма 100 МГц, спектрограмма рассчитывалась преобразованием Фурье на 8192 точки с окном Блэкмана — Харриса, что дало разнос элементов разрешения 12,2 кГц. Более грубая структура и меньший контраст спектрограммы системы объясняются различиями в усреднении по времени и частоте, в поведении отображения и обновления, в динамическом диапазоне и в масштабировании цепочки обработки.
Анализатор FSW с его вычислительными возможностями сохранял очень хорошее разрешение и чувствительность даже при низком отношении сигнал-шум (рисунок 20). В GNU Radio, ограниченной временным разрешением и настройками спектрограммы, детали пакетов видны хуже (рисунок 21), однако система уверенно обнаруживала и сопровождала сигнал благодаря регулируемому усилению в интерфейсе. Уступая анализатору в качестве разбора пакетов аппарата, система на платформе программно-определяемой радиосвязи с эксплуатационной точки зрения позволяет вести непрерывный мониторинг каналов.
5.4. Три судна на разных дальностях и в разных полосах
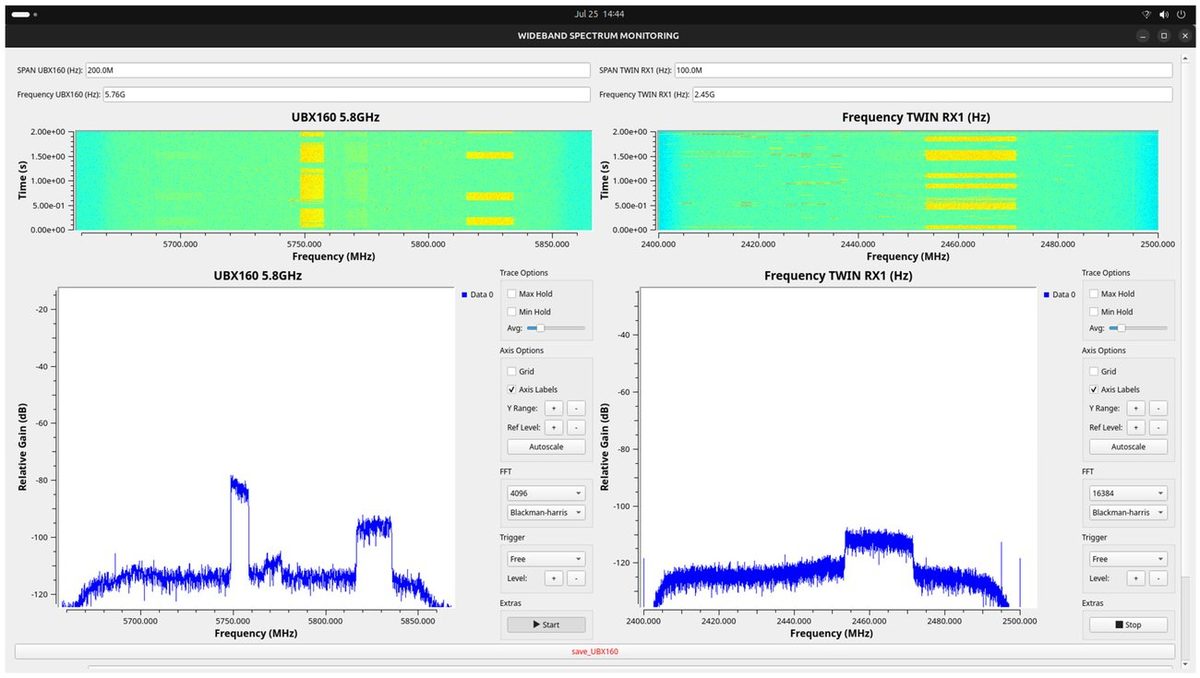
Этот опыт показал сильную сторону системы: возможность одновременного наблюдения нескольких каналов. При трёх аппаратах на разных частотах анализатору FSW требовалась либо ручная перестройка, либо несколько проходов сканирования, чтобы увидеть полосы 2,4 и 5,8 ГГц, что ограничивало осведомлённость в реальном времени.
Конфигурация GNU Radio включала два параллельных канала с собственными параметрами приёма и отображения. Для канала платы UBX-160 в полосе 5,8 ГГц центральная частота составляла 5,76 ГГц, полоса обзора 200 МГц, спектрограмма рассчитывалась преобразованием на 4096 точек с окном Блэкмана — Харриса, свободным запуском и автоматическим масштабированием. Для канала RX1 платы TwinRX в полосе 2,4 ГГц центральная частота составляла 2,45 ГГц, полоса обзора 100 МГц, спектрограмма рассчитывалась преобразованием на 16 384 точки с тем же окном, свободным запуском и автоматическим масштабированием.
Хотя спектрограмма GNU Radio не могла сравняться с анализатором по разрешению из-за ограничений размера преобразования и частоты дискретизации, особенно при попытке охватить широкий участок спектра, обе полосы наблюдались одновременно (рисунок 22). Эта гибкость перевешивает недостаток разрешения и подтверждает ценность программно-определяемой радиосвязи для мониторинга спектра в реальном времени по нескольким радиочастотным каналам.
5.5. Три судна в полосе 2,4 ГГц на разных дальностях
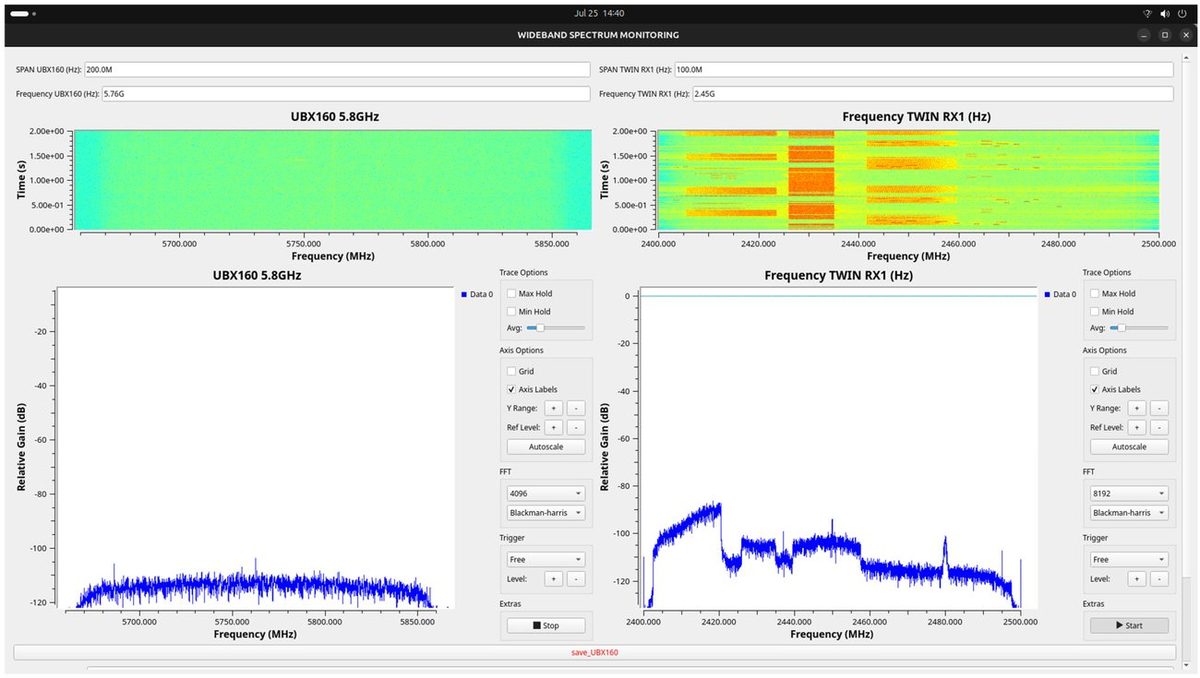
В пятом опыте все три аппарата работали в полосе 2,4 ГГц, но имели разные полосы нисходящих каналов. Возникла плотная спектральная обстановка, проверявшая способность системы различать сигналы разной мощности и ширины в одной полосе. В этой конфигурации работали две цепочки GNU Radio, по одной на каждую наблюдаемую полосу. Для канала UBX-160 на 5,8 ГГц центральная частота составляла 5,76 ГГц, полоса обзора 200 МГц, спектрограмма и спектр рассчитывались преобразованием на 4096 точек с окном Блэкмана — Харриса, свободным запуском и автоматическим масштабированием; в этом интервале преобладающего сигнала не наблюдалось. Для канала RX1 платы TwinRX в полосе 2,4 ГГц центральная частота составляла 2,45 ГГц, полоса обзора 100 МГц, спектрограмма рассчитывалась преобразованием на 8192 точки с окном Блэкмана — Харриса при свободном запуске и автоматическом масштабировании. Сигналы видны и на спектрограмме, и в спектре реального времени.
Несмотря на меньшее разрешение преобразования, чем у анализатора, спектрограмма GNU Radio обнаружила все три сигнала в реальном времени и отчётливо различила их полосы и временные характеристики (рисунок 23). Результаты подтверждают способность системы наблюдать широкополосные сигналы и различать несколько типов сигналов с разной шириной полосы в одном спектральном окне.
5.6. Три судна со сменой полосы
Шестой опыт вводил динамичную и приближённую к реальности задачу: три аппарата работали одновременно, два в полосе 2,4 ГГц, а третий сначала в полосе 5,8 ГГц (рисунок 24). Во время наблюдения третий аппарат сменил полосу передачи с 5,8 на 2,4 ГГц (рисунок 25). Опыт был задуман для оценки способности системы обнаруживать и сопровождать излучения при обычном приёме уклонения от помех или от обнаружения. С этой целью в обеих записях параллельно работали две цепочки GNU Radio: одна для полосы 5,8 ГГц, другая для полосы 2,4 ГГц. Основные настройки одинаковы. Для канала UBX-160 на 5,8 ГГц центральная частота 5,76 ГГц, полоса обзора 200 МГц, спектрограмма и спектр рассчитываются преобразованием на 4096 точек с окном Блэкмана — Харриса, запуск свободный, автоматическое масштабирование включено; в первой записи в верхней части полосы видны прерывистые излучения, во второй наблюдается более выраженная составляющая. Для канала RX1 платы TwinRX на 2,4 ГГц центральная частота 2,45 ГГц, полоса обзора 100 МГц, окно Блэкмана — Харриса, преобразование на 8192 точки в первой записи и на 16 384 во второй, из-за чего различаются детализация и частотное представление.
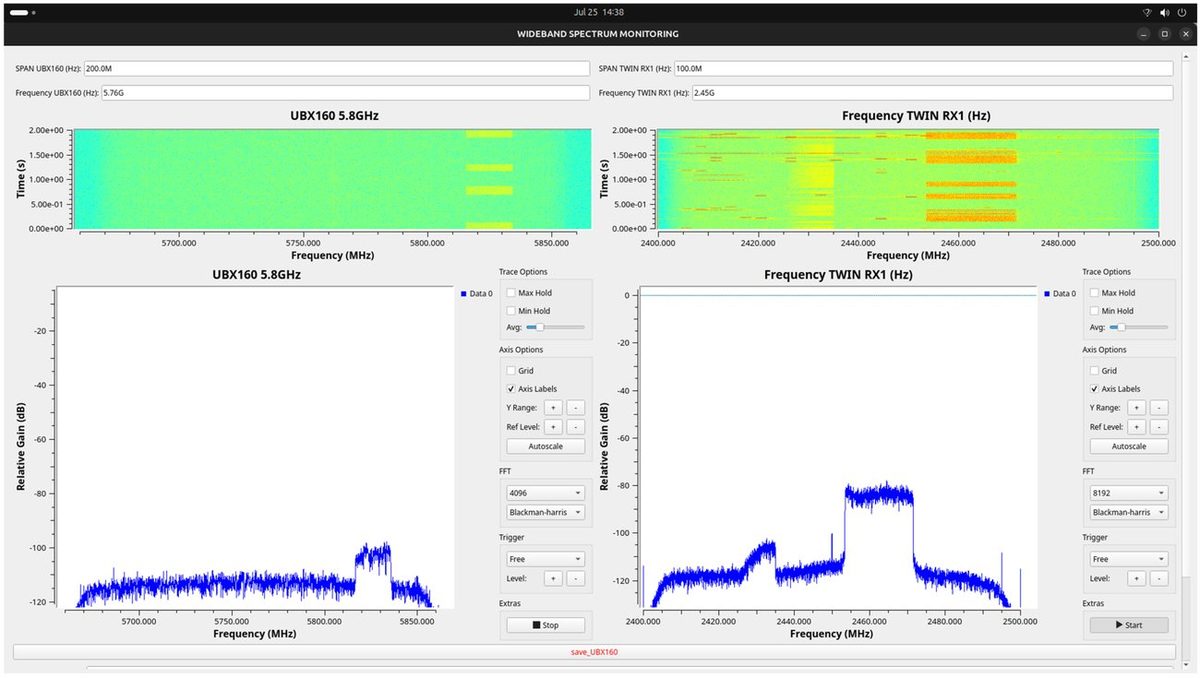
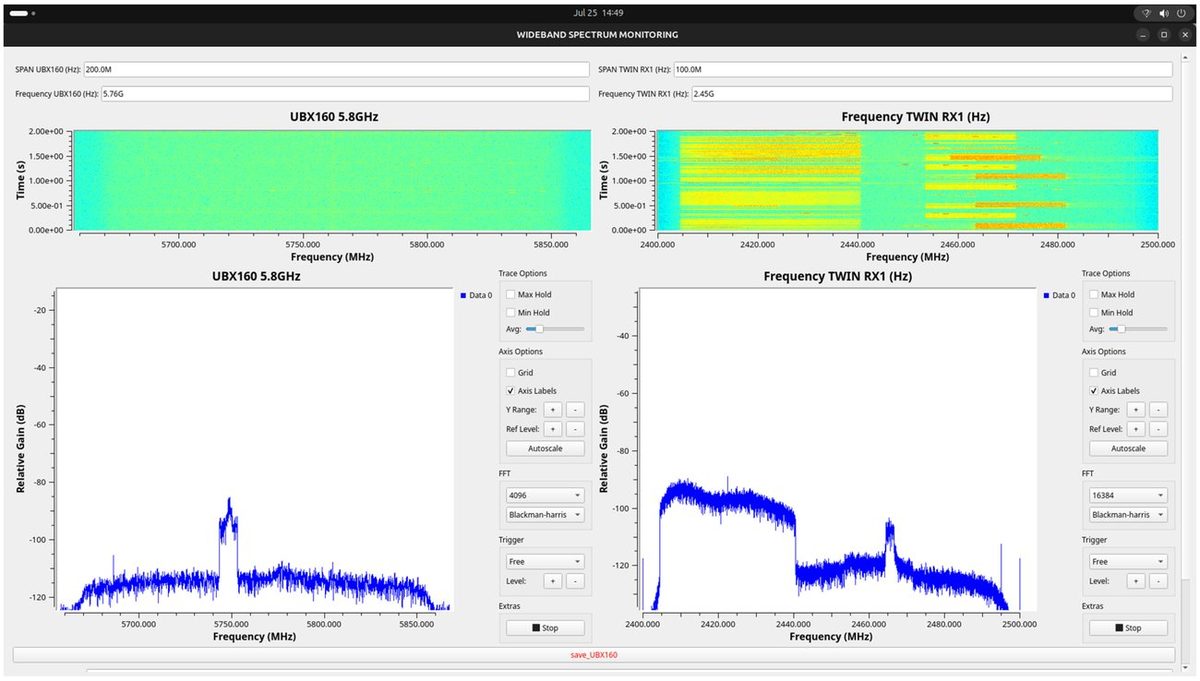
Система с интеграцией GNU Radio показала ключевое преимущество: спектрограмма давала непрерывное представление полос 2,4 и 5,8 ГГц в реальном времени. В результате точный момент, когда сигнал исчез в полосе 5,8 ГГц и появился в полосе 2,4 ГГц, был сразу виден во время-частотной области. Такое обнаружение протокола связи аппарата в реальном времени важно для сопровождения, радиоэлектронной борьбы и динамического анализа спектра.
Хотя предложенная система ограничена в анализе спектрограмм программными и аппаратными рамками, она выигрывает в эксплуатационной гибкости: способность одновременно и непрерывно наблюдать полосы 2,4 и 5,8 ГГц, приспосабливаться к смене частоты в реальном времени и давать представление, привязанное ко времени, делает её развитым средством оперативной осведомлённости о спектре, особенно для обнаружения аппаратов и обеспечения радиоэлектронной безопасности.
6. Результаты: углублённый анализ с ускоренной спектрограммой
6.1. Ограничения штатной спектрограммы в GNU Radio
На начальном этапе анализа радиоизлучений аппарата применялась штатная функция спектрограммы GNU Radio, позволявшая наблюдать поведение сигнала во времени и по частоте. Для простых и узкополосных сценариев этого достаточно, но при широкополосных сигналах возникают существенные ограничения. С ростом сложности сигнала ухудшалось разрешение спектрограмм, формируемых процессором, причём и по времени, и по частоте: вычислительных возможностей процессора не хватало, чтобы одновременно обеспечивать быстрое преобразование Фурье и графическое отображение для широких полос. В результате снижалось спектральное разрешение, а перекрывающиеся передачи становились всё труднее различимыми. Проблема особенно заметна в сравнении с коммерческими анализаторами спектра, например R&S FSW, которые дают спектральное отображение высокого разрешения с малой задержкой и точно передают сложные и кратковременные изменения сигнала. Штатная спектрограмма GNU Radio при этом недостаточно отражала пакеты и перескоки частоты, характерные для телеметрии и видеоканала аппаратов.
6.2. Интеграция библиотеки GR-Fosphor с обработкой на графическом процессоре
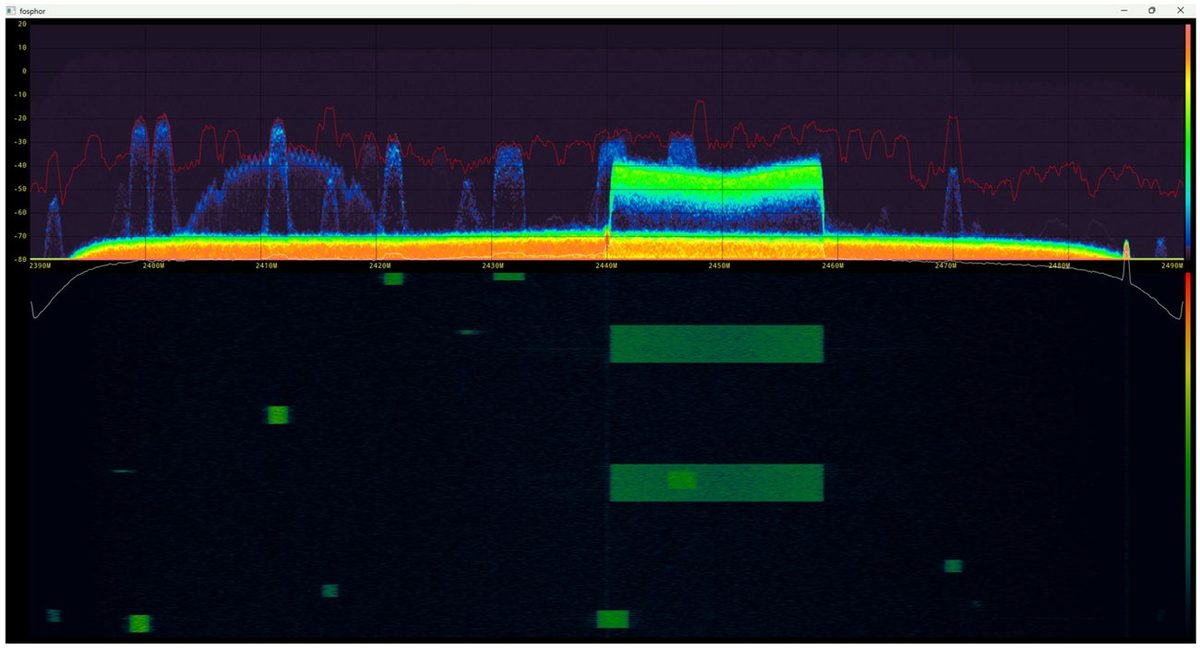
Для преодоления этих трудностей в среду GNU Radio введено средство визуализации Fosphor — программное средство, ускоряемое графическим процессором и отображающее спектр и спектрограмму в реальном времени с использованием OpenGL и CUDA. Совместная работа графического процессора NVIDIA RTX A5000 и этого средства переносит на графический процессор вычисление преобразования Фурье и задачи визуализации, что существенно повышает разрешение и по времени, и по частоте при сохранении точного отображения в реальном времени.
Библиотека GR-Fosphor хорошо подходит для мониторинга спектра, поскольку даёт быструю визуализацию спектра и водопада с послесвечением, благодаря чему короткие импульсы и пачечные излучения легче заметить при непрерывном наблюдении. Будучи штатным средством вывода GNU Radio, она включается на выходе полностью программируемой цепочки обработки, и визуализация остаётся тесно связанной с разделением на каналы, маршрутизацией потоков, оценкой и интегрированием мощности, извлечением признаков, запуском по событию, записью и малоинерционной классификацией в реальном времени в рамках одного графа обработки.
Другие интерфейсы, например SDRangelove, Gqrx и SDRSharp, удобны для интерактивной настройки, демодуляции и общего применения, однако менее пригодны для воспроизводимого рабочего процесса мониторинга, требующего собственной обработки сигнала, многопоточной работы и автоматического обнаружения, тесно связанного с визуализацией. Для систем мониторинга, которые должны развиваться вместе с появлением новых обнаружителей и методов анализа, сочетание GNU Radio и GR-Fosphor обычно образует более масштабируемую основу.
Одна из важнейших особенностей Fosphor — режим послесвечения, свойственный анализаторам спектра реального времени и сохраняющий быстро меняющиеся спектральные составляющие на экране в течение длительного времени. Такие составляющие трудно обнаружить, а при классическом отображении спектрограммы они теряются или прорисовываются неполно. Визуализация на графическом процессоре существенно повышает различимость динамики сигналов даже при интенсивной спектральной активности и позволяет с высокой точностью выявлять, сопровождать и различать передачи разных аппаратов.
6.3. Экспериментальный анализ и удалённая идентификация
В первом сценарии (рисунок 26) работал один аппарат исключительно в полосе 2,4 ГГц через канал шириной 20 МГц. Спектрограмма позволила ясно и устойчиво видеть передачу данных на центральной частоте 2450 МГц. Конфигурация подтвердила полезность ускоренных спектрограмм для точного выявления нисходящего канала и сигналов управления с перескоком частоты.
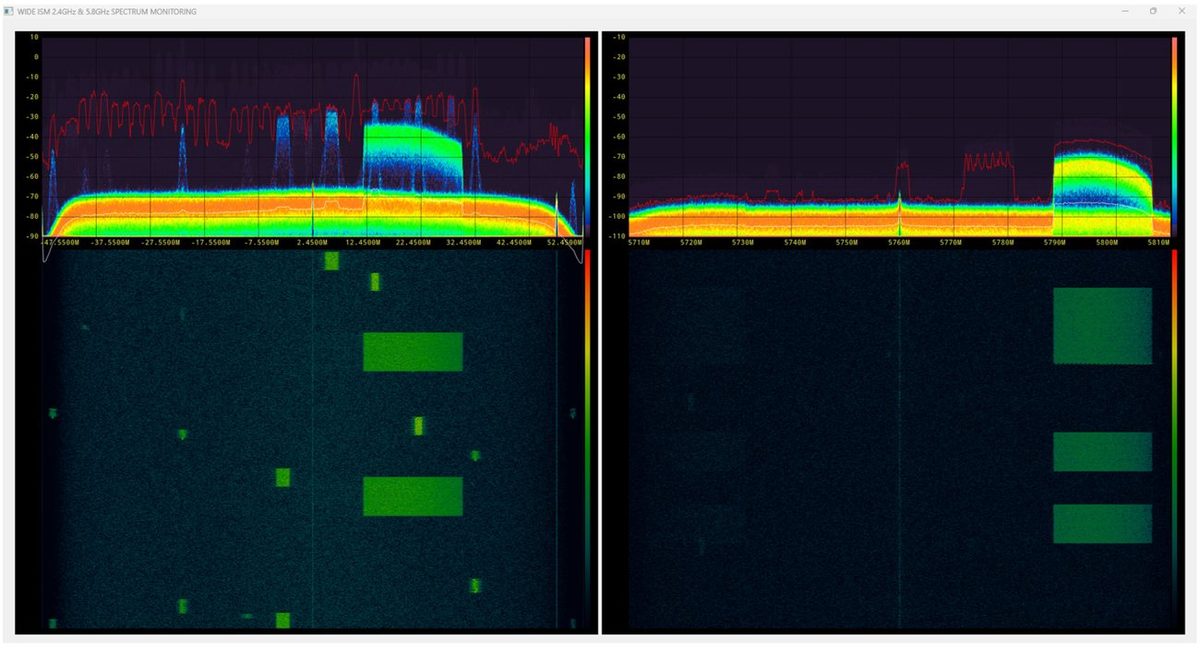
Во втором опыте ввели второй аппарат: один передавал в полосе 2,4 ГГц, другой в полосе 5,8 ГГц, оба через каналы шириной 20 МГц. Отображение настраивалось на одновременный показ обеих полос (рисунок 27). Система успешно обработала оба сигнала, отчётливо разделив их по времени и частоте, что показало способность средства визуализации наблюдать несколько сигналов одновременно без потери качества изображения и частоты обновления. Визуализация на графическом процессоре обеспечила представление синхронизации пакетов и нисходящих каналов в реальном времени.
В третьем опыте одновременно работали три аппарата: один в полосе 2,4 ГГц через канал 20 МГц, два других в полосе 5,8 ГГц, один через канал 20 МГц, другой через канал 40 МГц. Средство визуализации успешно обработало все три передачи. Сигнал шириной 40 МГц выделялся более широким спектральным следом в диапазоне от 5740 до 5780 МГц (рисунок 28). Два других аппарата также были отчётливо опознаны, каждый с устойчивыми характеристиками передачи. Режим послесвечения оказался необходимым для характеризации интервалов между пакетами и профилей занятости полосы, что показало способность средства работать в сложной обстановке с несколькими аппаратами, сохраняя качество отображения восходящих и нисходящих сигналов.
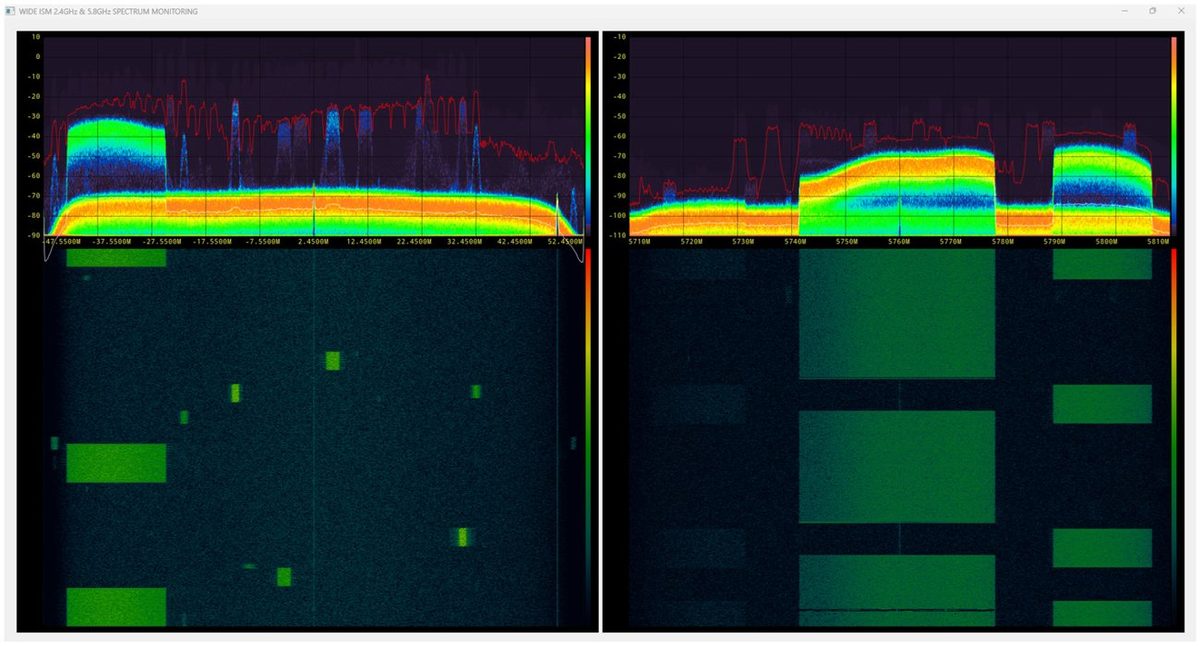
Важное наблюдение, общее для всех сценариев, состоит в том, что связь управления и наведения между аппаратами и пультами неизменно шла в полосе 2,4 ГГц. Полоса 5,8 ГГц использовалась главным образом для видео и высокоскоростной передачи данных, особенно аппаратами с каналами шириной 40 МГц. Такое поведение соответствует обычной практике многих коммерческих систем, предпочитающих более устойчивую полосу 2,4 ГГц для малоинерционных каналов управления.
Включение ускоренной визуализации в GNU Radio заметно улучшило возможности наблюдения и анализа сигналов в реальном времени. Сочетание высокого разрешения по частоте и времени с режимом послесвечения даёт характеристики, близкие к профессиональным анализаторам спектра, при сохранении гибкости программно-определяемой радиосвязи. Такая конфигурация позволяет точно обнаруживать и различать передачи разных аппаратов, что делает её пригодной для мониторинга спектра, анализа помех и задач радиоэлектронной безопасности, а также открывает путь к совершенствованию методов классификации: будущие системы можно обучать на полученных спектрограммах.
С использованием ускоренной визуализации на третьем канале платформы X310 при полосе приёма в реальном времени 1 МГц обнаружен сигнал удалённой идентификации на частоте 2437 МГц. Для усиления принятого сигнала и повышения эффективного отношения сигнал-шум применялся малошумящий усилитель. Параллельно сетевой интерфейс Wi-Fi, работавший в режиме монитора на той же станции под управлением Linux, собирал служебный трафик стандарта IEEE 802.11, передаваемый аппаратами. Полученная запись пакетов затем изучалась для выявления признаков на уровне протокола и полей, связанных с удалённой идентификацией, которые можно использовать для обнаружения и сопровождения аппарата. Ключевые наблюдения сведены в таблице 3.
| Что проверяется в записи | Результат наблюдения |
| Тип и подтип кадра | кадр управления сети, подтип маяка, периодическая передача служебных сведений |
| Адрес отправителя | аппарат передаёт маяк с собственного адреса, что позволяет связать кадры одного аппарата |
| Элемент информации производителя, тег 221 | внутри маяка присутствует элемент с кодом 221, в теле которого размещены сообщения удалённой идентификации |
| Идентификатор удалённой идентификации | в теле сообщения различима строка идентификатора, связанная с конкретным аппаратом |
| Координаты | широта и долгота передаются целыми числами со знаком разрядностью 32 бита с прямым порядком байтов в младшем разряде и масштабом \(10^{7}\) градусов |
| Высота | передаётся масштабированным целым числом в метрах, начало отсчёта указано в сообщении |
| Скорость и направление полёта | передаются в составе сообщения и восстанавливаются при разборе записи |
| Идентификаторы аппарата и оператора | передаются в зависимости от вида сообщения и реализации |
Для безопасной и ответственной эксплуатации аппаратов удалённая идентификация стала ключевым требованием регулирования во всём мире. Это глобально принятая нормативная основа, обязательная в США, Европе, Франции и Японии. Правило Федерального управления гражданской авиации США, действующее с апреля 2021 года, требует от аппаратов передавать сведения об идентификации, местоположении и состоянии в реальном времени. Удалённая идентификация реализуется сетевым способом через интернет или широковещательно через Wi-Fi и Bluetooth, что облегчает сопровождение аппаратов, обеспечение безопасности и правоприменение.
Система идентификации DJI передаёт частный локальный идентификатор для поддержки общественной безопасности, охраны и ответственности оператора при сохранении конфиденциальности пользователя. Она использует два собственных протокола: расширенный Wi-Fi на основе кадров управления и OcuSync на основе собственной радиолинии. Эти сигналы идентификации передаются независимо от настроек нисходящего канала, заданных пользователем.
Для полного охвата система должна обнаруживать как аппараты, соблюдающие стандарт удалённой идентификации OpenDroneID, так и аппараты с собственными разработками. При идентификации через Wi-Fi данные находятся в кадрах управления на каналах 1, 6 и 11 полосы 2,4 ГГц и на каналах 36 и 149 полосы 5 ГГц. При идентификации через Bluetooth данные находятся в рекламных пакетах на каналах 37, 38 и 39. Для расширенной идентификации DJI система должна сканировать всю полосу 2,4 и 5,8 ГГц, поскольку сигнализация может занимать несколько каналов.
Изучение записанных кадров показывает, что сведения удалённой идентификации можно получить непосредственно из служебной сигнализации канального уровня. В частности, в записанных данных различимы строковые последовательности и структурированные поля сообщений удалённой идентификации воздушных судов (таблица 3), включая идентификатор и другие элементы сообщения. Поскольку эти передачи предназначены для открытого приёма, сведения можно программно декодировать из записи и получать такие параметры полёта, как широта, долгота, высота, скорость и направление движения. В зависимости от вида сообщения и реализации могут быть получены также идентификаторы аппарата и оператора.
В реализациях DJI, совместимых со стандартом ASTM F3411 и OpenDroneID, координаты кодируются целыми числами разрядностью 32 бита с прямым порядком байтов в младшем разряде и масштабом \(10^{7}\), а высота передаётся масштабированным целым числом в метрах с указанием начала отсчёта в сообщении. В наблюдаемой передаче через Wi-Fi данные удалённой идентификации размещены в элементе информации производителя с тегом 221 внутри кадров-маяков стандарта IEEE 802.11 (таблица 3). Это позволяет извлекать широту, долготу, высоту, скорость, направление и связанные параметры непосредственно из записи пакетов детерминированным разбором и декодированием, а не по снимкам экрана.
Тщательное изучение записи пакетов показало, что аппараты, совместимые с системой OpenDroneID, периодически передают сведения удалённой идентификации средствами служебной сигнализации IEEE 802.11. Запись содержит признаки протокола и элементы информации, раскрывающие ключевые атрибуты удалённой идентификации, прежде всего уникальные идентификаторы и сведения о положении и скорости, которые можно систематически извлекать из тела кадра (таблица 3). Такая характеризация важна для понимания механизма передачи, оценки соблюдения нормативных требований и анализа последствий широковещательной идентификации для безопасности и конфиденциальности. Хотя отдельные платформы передают сведения и через Bluetooth, в настоящей работе анализ ограничен передачей через Wi-Fi.
7. Выводы
Экспериментальное исследование представляет проектирование и реализацию высокопроизводительной широкополосной системы мониторинга, предназначенной для обнаружения и анализа связи беспилотных воздушных судов в реальном времени в насыщенных полосах ISM, прежде всего 2,4 и 5,8 ГГц. Многоканальная система на платформе USRP X310 с платами UBX-160 и TwinRX одновременно принимает два широкополосных канала и один узкополосный канал на частоте 2437 МГц. Обработка сигнала в кристалле по архитектуре RFNoC и ускоренная визуализация в GNU Radio обеспечивают высокую чувствительность и улучшенное разрешение по частоте и времени, что позволяет получать спектрограммы, сопоставимые с профессиональными анализаторами. Интеграция средства с послесвечением устраняет ограничения временной дискретизации и даёт устойчивое представление сигналов высокого разрешения по амплитуде, времени и частоте, необходимое для сопровождения быстро меняющихся сигналов аппаратов.
Новизна работы состоит не в отдельных аппаратных элементах программно-определяемой радиосвязи, а в системной интеграции многоканальной архитектуры, обеспечивающей одновременный мониторинг более 200 МГц в реальном времени в полосах ISM, используемых аппаратами. Предложенная реализация объединяет перенос обработки в кристалл по архитектуре RFNoC с ускоренной графическим процессором отрисовкой спектрограмм. Такое объединение снижает сквозную задержку и устраняет разрывы во времени, свойственные последовательному сканированию и перестройке. В отличие от описанных ранее подходов, которым свойственны обнаружение на одном канале, ограниченная мгновенная полоса, охват широкой полосы за счёт быстрого сканирования либо обработка после записи, представленная платформа обеспечивает непрерывное многодиапазонное наблюдение и одновременную идентификацию в едином интерфейсе обработки.
Натурные испытания подтвердили способность системы обнаруживать сигналы аппаратов в ряде эксплуатационных сценариев. Эта способность объясняется прежде всего высокой чувствительностью приёма, достигающей минус 130 дБм, что существенно превосходит опубликованные результаты и сопоставимо с возможностями современной измерительной аппаратуры. Кроме того, система успешно обнаружила сигнал удалённой идентификации на частоте 2437 МГц, что позволило затем декодировать данные OpenDroneID при параллельной конфигурации мониторинга Wi-Fi.
Ограничения, выявленные при испытаниях. Предложенная цепочка на платформе программно-определяемой радиосвязи исключительно гибка, но уступает специализированным приёмникам и анализаторам спектра в метрологической точности и в гарантированности радиочастотных характеристик. Современные приборы имеют заводскую калибровку, нормированную точность по амплитуде, стабильное поведение детектора, малый фазовый шум и высокую помехоустойчивость. В конфигурации на программно-определяемой радиосвязи абсолютные отсчёты мощности и спектральная чистота сильнее зависят от выбора входного тракта, распределения усиления и калибровки, поэтому результаты до завершения калибровки системы по применимым нормам правильнее считать относительными.
Второе практическое ограничение — устойчивость в жёсткой радиочастотной обстановке. Профессиональное оборудование обычно располагает оптимизированной преселекцией, ступенчатыми аттенюаторами, защитой и широким динамическим диапазоном, лучше переносящими сильные помехи внутри полосы и в соседних полосах. Системы на программно-определяемой радиосвязи легче достигают ограничения и насыщения аналого-цифрового преобразователя, что повышает уровень шума и создаёт интермодуляционные составляющие, маскирующие слабые сигналы. Наконец, многоканальный широкополосный мониторинг часто ограничен пропускной способностью станции, скоростью записи накопителя и вычислительной нагрузкой в реальном времени, тогда как платформы следующего поколения обычно дают больше возможностей сканирования, запуска по событию, протоколирования и долговременной устойчивости.
Итог работы. Многоканальная платформа подтвердила возможность непрерывного наблюдения более 200 МГц в полосах 2,4 и 5,8 ГГц с чувствительностью минус 130 дБм, разделением излучений нескольких аппаратов и обнаружением сигнала удалённой идентификации с последующим декодированием данных OpenDroneID.
Разработанная система представляет гибкую и расширяемую платформу для современных задач мониторинга спектра. Высокая чувствительность и возможность параллельной работы нескольких каналов не только обеспечивают обнаружение сигналов в реальном времени, но и открывают путь к совершенствованию классификации при условии достаточной вычислительной производительности. Архитектура системы допускает быструю перенастройку, что делает её пригодной для наблюдения широкого круга сигналов за пределами излучений беспилотных воздушных судов.
Источник и условия использования
Перевод выполнен по публикации: Șorecău M., Șorecău E., Bechet P. Wideband Monitoring System of Drone Emissions Based on SDR Technology with RFNoC Architecture. Drones, 2026, том 10, выпуск 2, статья 117. Полный текст доступен по идентификатору 10.3390/drones10020117.
Статья распространяется на условиях лицензии Creative Commons Attribution 4.0, поэтому перевод публикуется с указанием авторов и источника. Рисунки воспроизведены из оригинала в уменьшенном виде с сохранением подписей; права на изображения принадлежат авторам и издательству MDPI.
По условию задачи опущены список литературы, сведения о вкладе авторов, финансировании, доступности данных, благодарностях и конфликте интересов, а также приложения. Номера ссылок в квадратных скобках из текста удалены, поэтому упоминания работ в переводе даны без указания источника: для обращения к первоисточнику следует пользоваться списком литературы оригинала. В таблице 3 оригинала приведён снимок разбора записи пакетов; в переводе её содержание передано перечнем проверяемых признаков, перечисленных в разделе 6.3.
Терминологические решения, принятые при переводе: unmanned aerial vehicle и unmanned aerial system переданы как беспилотное воздушное судно и беспилотная авиационная система; command and control — управление и наведение; downlink и uplink — нисходящий и восходящий каналы; frequency hopping — перескок частоты; persistence — послесвечение; dwell time — время пребывания или накопления; resolution bandwidth — разрешающая полоса; displayed average noise level — отображаемый средний уровень шума.
- мод. : Вторник, 27 октября 2026